当初为什么要把智能物流塞进机械设计课
早些年我们的机械设计课程设计,翻来覆去就是减速器、千斤顶,画完图纸打个分,结课。直到有一届毕业的学生回校聚餐,喝了点酒吐槽,说自己进了国内做物流自动化的厂子,部门接了新的AGV项目,领导让他画驱动轮的安装座,他在学校从来没碰过这类设计,对着现成的参考图改了一周,还是不对,差点被试用期劝退。
那时候才醒过来。产业变了,满大街都在谈智能物流,我们培养的机械设计学生,出去连最基础的智能物流执行单元都设计不了,怎么行?
改大纲的时候,没搞那些虚的,直接把“小型智能搬运单元设计”加进了必修课,就拿智能物流最常见的场景练手。
一开始想的简单,不就是加个“智能”的帽子嘛,真开课才发现,坑比想象的多。
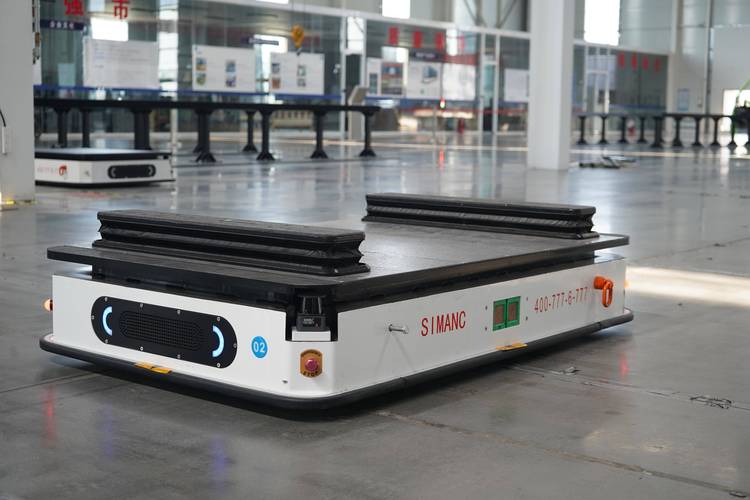
学生最容易卡的那个点,从来都不在编程
说实话,刚开课那阵我也以为,难点会在导航编程、传感器调试这些“智能”部分。
教了三届才发现,百分之八十的卡壳,全出在机械结构上。
去年有个组,做二维码导航的搬运小车,提前两周就把代码调通了,扫描识别率百分之九十九,一碰实物测试,跑三米歪五厘米,越跑越偏,最后直接撞墙。
这群孩子第一反应不是查机械,去找计算机系的同学帮忙改算法,调了一周导航权重,把二维码识别的精度从一毫米提到零点五毫米,还是歪。歪到姥姥家。
我去实验室转,伸手转了转他们的驱动轮,一掰晃三晃。拆开来一看,两个驱动轮直接用深沟球轴承装在车架上,没做浮动减震机构。加工的时候车架孔位歪了零点几毫米,直接导致一个轮子悬空,抓地力不够,能不跑偏吗?
你看,大家都盯着“智能”两个字,觉得软件才是核心,机械就是搭个架子凑活就行。
真是误区。智能物流里,感知再准,决策再快,执行端掉链子,全白搭。
我们是机械设计方向,教的就是怎么把这个身子搭稳,不是教学生写算法。这点我现在越教越清楚。
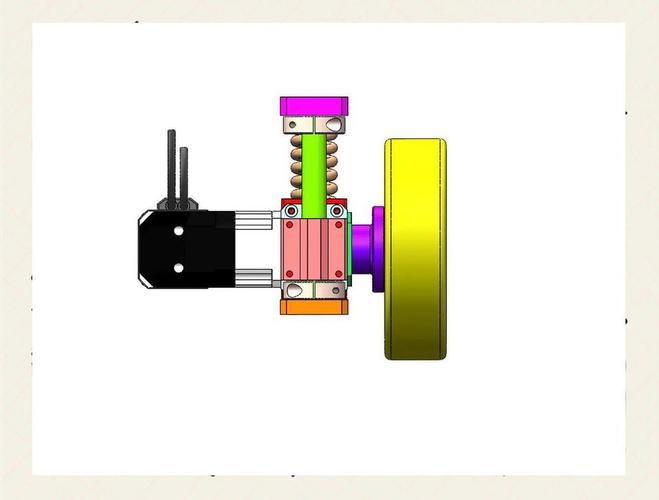
改了三版的教学要求,终于摸到门道
一开始我们给的要求是“完成智能物流搬运单元的机械设计”,太空。学生要么抄网上现成的AGV结构,要么把大部分精力花在调代码上,机械部分随便画完交差。
改了三版,现在的要求就两条,很死。
第一条,先做实物测试,再调程序。必须先测满负载下的行走误差,十米跑偏超过两厘米,直接打回改结构,不许碰代码。
第二条,必须写清楚设计取舍,不能什么先进用什么。你要做全向移动,选麦克纳姆轮没问题,那你得说清楚,你能不能解决麦克纳姆轮安装精度要求高、成本高的问题?如果项目场景只需要直线掉头,场地足够掉头,为什么不能选结构更简单、成本更低的差速轮?
今年有个组,直接放弃了所有人都选的麦克纳姆轮,选了普通差速轮,理由写的很清楚:项目要求搬运一公斤重物,不需要侧向平移,差速轮的安装难度低,我们自己就能加工,零件成本比麦克纳姆轮低三分之二,误差更容易控制。
我给了满分。设计本来就是取舍,不是堆新技术堆概念。
不过话说回来,现在很多课为了凑“智能”的热度,把大部分课时都给了软件,机械设计的内容砍的七零八落。我不认同。我们是机械设计的教研,在智能物流这个方向,我们要教的,从来都不是怎么炒智能的概念,是教学生怎么给算法、给感知做一个靠谱的执行载体。
前几个月毕业的学生找我聊天,说现在公司招了好几个算法工程师做新的分拣线,折腾了大半年,分拣效率还是上不去,最后查出来是滑块分拣机构的间隙设计不合理,卡货率下不来。到头来还是找机械设计的人改结构。
你看,智能火了这么多年,落到实处,还是缺能把结构做对的人。
我现在上课,很少放那些大型无人仓的宣传视频,那些东西,学生上网就能看。我就让他们自己攒小车,自己踩坑,跑偏了改,卡货了改,改到跑顺了,自然就懂了智能物流里,机械设计该站在什么位置。
刚才翻文件夹,看到去年那个跑偏组的修改稿,最后一页旁边歪歪扭扭写了一行小字:原来智能的根,还是死功夫。
没毛病。
