2026-09-28 16:09:53 分类:机械设计
上周的自动化分拣实训,整整拖了三周才结课。不是学生笨,是我之前备的课,漏了太多现场坑。
被忽略的气缸行程余量坑
学生做设计,都是按着物料最大宽度算推料行程。物料最宽300mm,那选300mm行程的气缸呗,一点不浪费。谁能想到啊,型材打孔偏了0.3度,气缸安装座垫了一片1mm的垫片找正,最后行程刚好差5mm。推不到位,物料卡在上料口,整线停摆。那组学生拆了装装了拆,调了整整三天,来找我的时候脸都绿了。我翻了翻常用的教材,确实只写了“气缸行程应大于等于工作位移”,没提余量的事。哦,原来问题在我。
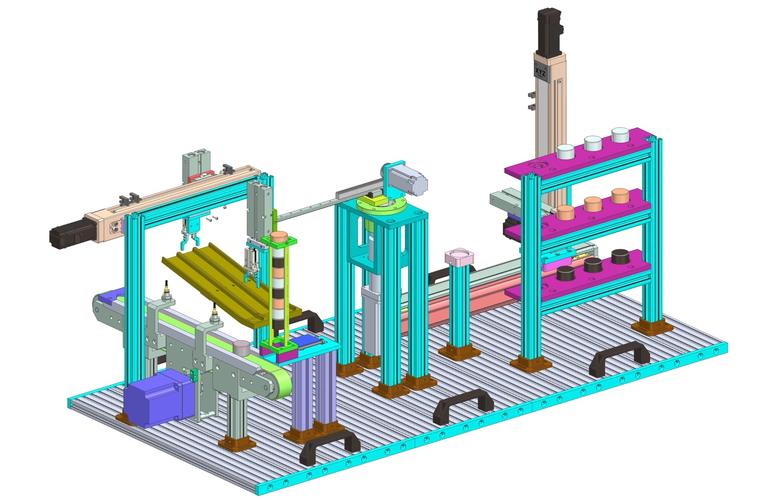 自动化分拣单元推料气缸安装误差示意图
后来给他们改方案,要求必须留10%以上的行程余量,哪怕看起来浪费。学生还跟我辩,说设计要控制成本,余量加了价格涨了一成。我说你现在卡三天,耽误的时间算不算成本?装完就懂了,行程留了30mm余量,哪怕安装偏个一两毫米,缓冲还有空间,推板不会撞缸,电磁阀不会因为堵转过流发烫,稳得很。这个点,我记下来了,以后备课第一个讲,别让学生再踩。
选型不是对着参数勾选项
第二个扎堆卡的点,是检测传感器的选型。我给了物料要求,分黑色快递盒和白色泡沫件,一半学生上来就选普通漫反射光电,一半直接选光纤传感器。选光电的那几组,全栽了。黑色吸光,灵敏度调最高都漏检,哪怕你离得再近,只要物料表面有点折痕,直接检测不到。选光纤的那几组倒是能检测,但是光纤头要调对焦,调一次半小时,稍微碰一下机架就歪,还要重新调,而且成本是普通光电的三倍,完全没必要。
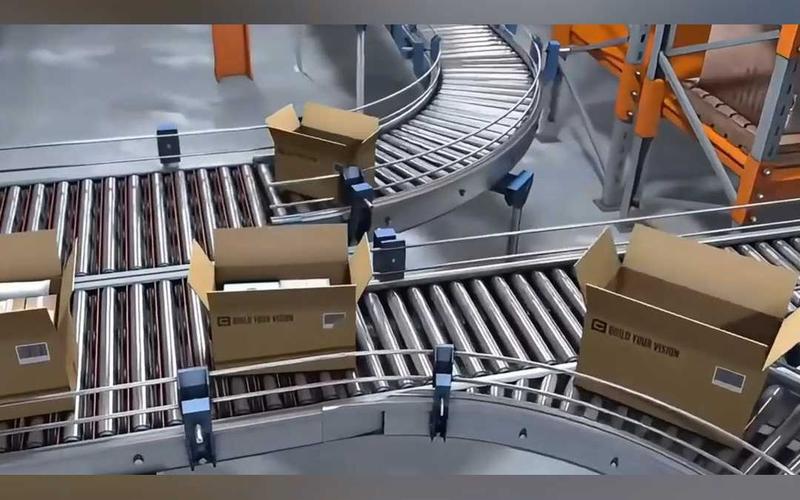 自动化分拣单元落料工位传感器安装实拍
说实话,我之前上课只讲了“光电测距离颜色,光纤精度高”,没说场景。我们这个教学用的分拣单元,工位就拳头大一点,检测距离只要50mm以内,选个带背景抑制的漫反射光电,刚好够,价格不高,调试也简单,黑色白色都能区分,哪来那么多事。现在我改了教学流程,选型之前先带学生去实训室角落摸那台退役的旧分拣单元,拆下来传感器一个个试,试完再选,对着实物试半小时,比背PPT参数记半年都牢。不过话说回来,很多学生习惯了按要求套答案,给了需求就选参数最匹配的,忘了要贴合自己的实际场景,这个毛病,得摔几次才能改过来。
晃出来的节拍问题
 晃出来的节拍问题
大部分组能跑起来之后,都卡节拍。要求一分钟最少12件,能跑到的没几个。学生都来找我,说PLC程序怎么优化,是不是扫描周期太长了。我跟着看了半天,程序没毛病,就是落料总偏,传感器反复误触发,一顿一卡,节拍自然上不去。问题出在哪?我蹲下来推了推机架,晃了。哦,原来学生为了省料,全用2020铝型材搭机架,推料气缸一伸一缩,整个立板晃,晃幅快一毫米。传送带跟着晃,落料位置差个几毫米,传感器当然误触发。
我一开始也没想到,机架刚性这种事,居然会影响分拣节拍。学生说,教材里说2020够承重啊,我们算过的,整个工位才十公斤,没问题啊。算静受力是没错,你算动冲击了吗?推料气缸一秒推一次,每次冲量都传给机架,刚性不够可不就晃嘛。后来加了一根横拉筋,就在气缸安装面的背面,就多加了一根一米长的铝型材,十几块钱的事,晃幅直接降到0.1毫米以内,节拍直接干到一分钟15件,问题解决了。
说实话,我们教设计,总盯着功能实现,能转能推能分,就算过了。很少提能动不等于能用,实际用起来要稳,要快,要少出问题,这些都是细节,都是书上没写的,只能踩过坑才记得住。
这次拖了三周的实训,我记了满满两页笔记。以前讲自动化分拣单元,都是按模块拆,讲完气缸讲传感器讲程序,顺顺当当两节课结课,学生也拿高分,出去做项目,碰到点小问题就懵。现在想想,不如让学生多卡几天,多摔几个坑,把该踩的雷在学校踩完,出去就少慌一点。下次实训,我还要把机架选型的坑留出来,不提前说,让他们自己晃,自己改,印象深。对吧?
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:学生卡了三周的自动化分拣单元,我改了什么
文章链接:https://m.yqhljx.com/list_9/3504.html
