上周三下午的实训课,最后一组的学生蹲在实训台边,盯着趴在防滑垫上空转的两个麦轮,额头上的汗滴在金属车体的接线柱上,连之前准备好的答辩PPT都没心思切了。
之前明明很顺。
他们在光滑的环氧地坪上跑了三圈,转弯、定点停车、负载5kg的纸箱,所有测试项都过了,甚至还特意绕开了地上的粉笔线,觉得自己的设计已经完美到可以直接去工厂上岗。
结果栽在一块3毫米厚的防滑垫上。
被跳过的轮距计算,才是最费时间的坑
我之前在课件里特意标红过,麦轮AGV的轮距不能只看套件的标称尺寸,要根据整个车体的重心投影位置,至少留1.2倍的安全冗余,不然一旦重心偏移,单侧轮的正压力不够,摩擦力跟不上,就会出现空转卡滞。
没有学生看这页。真的。
大家都直接翻到驱动选型的部分,盯着那个最大转速的参数算来算去,觉得选个转速高的电机,跑起来快就是好设计。
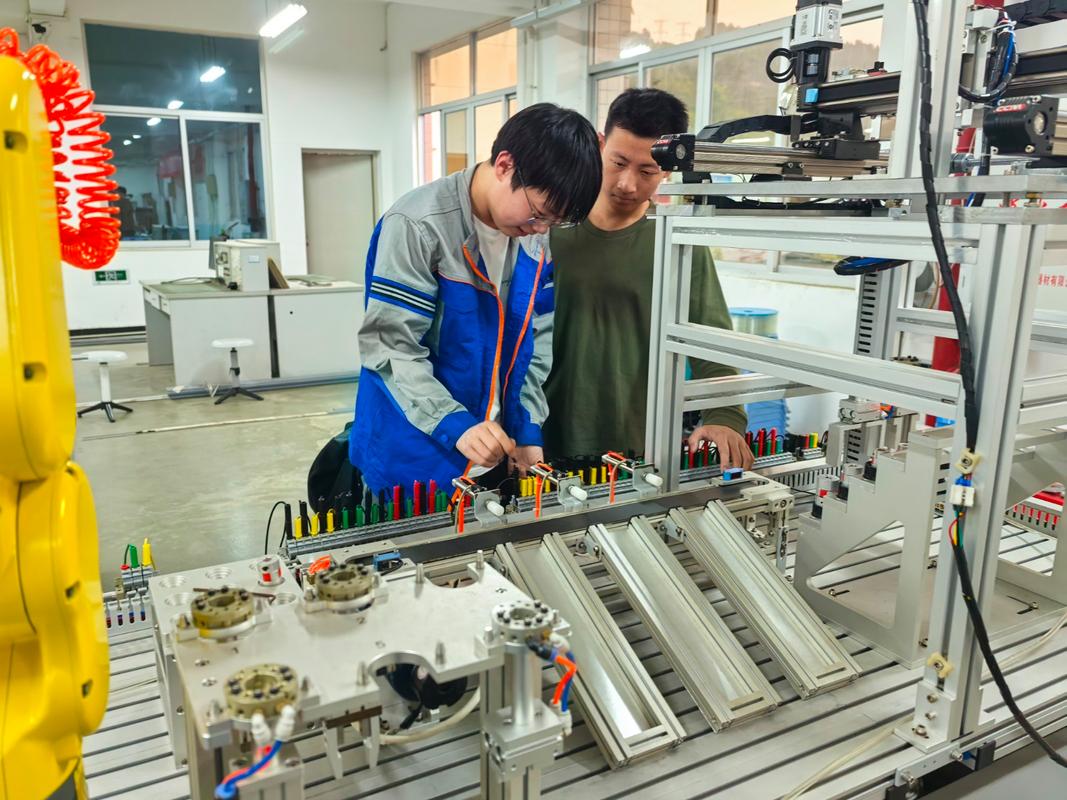
我当时蹲下来帮他们推了一把车,发现整个车体的重心偏了整整4厘米——因为他们把电池放在了车体的单侧,本来150mm的轮距,实际有效支撑的投影只有110mm,远低于安全阈值。换了谁的麦轮,在防滑垫上都得空转。
导航方案的取舍,从来不是选越贵的越好
之前有个组,刚拿到任务书就找我申请经费,要上16线的激光雷达,说要做SLAM建图,觉得这个方案够先进,拿出去答辩也有面子。我当时问他们,你们的路径是固定的,从原料架到装配台一共12米,中间除了偶尔路过的同学,连个会移动的货架都没有,花一千多块钱装个激光雷达,图什么?
他们愣了半天,说教材上写的,激光导航是AGV机器人的主流方案啊。
主流不代表适合你手里的项目。
后来他们把方案改了,沿着路径贴了一层二十块钱的磁条,用车底的两个磁传感器做导航,调试了不到四十分钟,整个路径的精度稳在1厘米以内,比之前他们预想的激光导航方案稳定性还高。
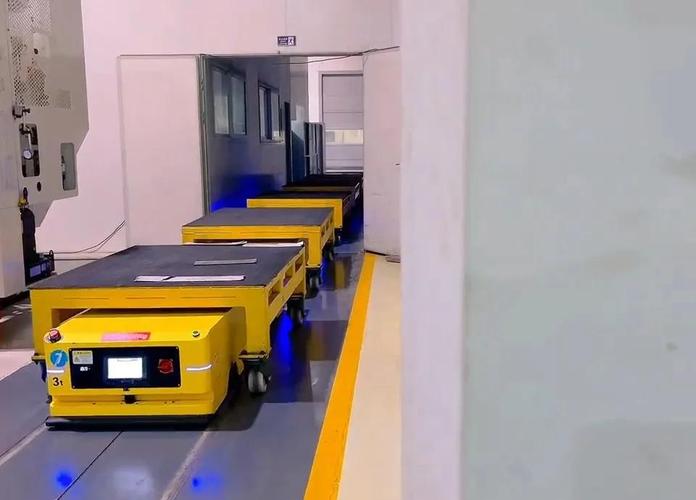
我见过太多学生,一提到AGV机器人,张嘴就是激光SLAM、视觉标记,根本没算过这些传感器对车体结构的要求——比如激光雷达要装在车体顶部的最高处,直接把整个重心拉高了12厘米,过个3毫米的地面拼接缝都晃得厉害。上次有个学生的车就是因为装了顶部的雷达,过减速带的时候直接侧翻,散了一地的螺丝。
把失败的试错,变成设计课的核心环节
说实话,之前的AGV设计课我上得挺憋屈的。大家照着教材上的标准图纸拼,拼完能跑就算及格,整个过程没有任何自己的设计思考,换个套件还是一样的流程。
后来我把整个课的环节改了。第一节课不让碰任何现成的套件。先给固定参数:最大负载5kg,路径长度12米,地面有3毫米的拼接缝和防滑垫,总预算不超过两百块。让学生先在草稿纸上画自己的车体方案,算完轮距的冗余值、重心的投影位置、传感器的安装高度,过了我的审核,再去仓库领零件。
一开始学生意见很大。有人拍桌子说,之前上别的实训课,都是直接给整套件,拧完螺丝就能跑,为什么要算这些没用的数?
我也没跟他们争。等他们算完轮距,把电池放在车体的几何中心位置,装完车第一次过防滑垫的时候,稳稳当当开过去,连晃都没晃一下,那股子从眼睛里冒出来的得意劲,比我之前给他们发实训满分的奖状还真实。
昨天晚上整理上周的设计草稿,看到有个学生在轮距计算的草稿纸边,用红笔歪歪扭扭写了一行:原来算的数真的有用。
挺好。
