2026-10-28 16:33:07 分类:机械设计
上周三的实训课,第三组的俩男生对着仿真界面敲了俩小时,报错框弹得满屏都是,最后直接把鼠标砸在防滑桌垫上,指节都捏得发白。
我凑过去看。
屏幕上是他们搭了三周的产线多机联动作业协同管控平台雏形——三台六轴机械臂、一段带定位的传送带、两台潜伏式AGV,所有设备的运行参数都清清楚楚列在右侧面板上,界面配色比我当年上学时做的课程作业精致十倍。
但就是跑不起来。
先把”假联动”的泡沫戳破
最开始我们对这个平台的教学目标想得太简单:不就是把分散在各个设备控制器里的运行数据,统一传到一个可视化界面上吗?
学生做出来的初版东西,看起来完全符合要求。
点启动按钮,机械臂动,传送带动,AGV沿着预设路线跑,所有参数实时刷新,甚至还做了个深色模式的切换按钮。
可只要稍微给点扰动——比如传送带的定位传感器检测到料块偏移2厘米,整个系统就乱套了。机械臂还在按原计划伸出去抓料,AGV已经跑到了机械臂的正下方,传送带也没收到停机指令,料块直接卡在了滚筒缝隙里。
我站在后面看了三分钟,没忍心打断。
说真的,换我上学的时候,遇到这种卡壳也得烦——谁愿意对着没有逻辑的参数表调一下午啊。
问题根本不在界面做得好不好看,是从根上就把”协同”的意思理解错了。所谓的联动,从来不是把几个设备的运行画面拼到一个屏幕上就算数,是要给所有设备的动作加统一的时序判定规则:哪个动作是触发源,哪个动作需要等前置信号完成才能启动,遇到异常时哪个设备要先停,哪个要保持状态等指令。
之前有个学生做的版本,三台设备的通讯是各发各的,没有统一的优先级仲裁,相当于几个人同时往一个十字路口开,谁也不让谁,不撞才怪。
 实训课学生搭建的多机联动仿真界面报错截图
把这层窗户纸捅破之后,学生的调试效率直接提了一大截。之前俩小时跑不起来的系统,重新把信号传输的优先级理清楚,二十分钟就完成了全流程的空跑测试。
做教学版平台时绕不开的功能冗余陷阱
最开始搭这个平台的基础框架时,我们总想着往里面塞更多东西。
什么设备健康度预测、单台设备的能耗统计、生产订单的自动排程,甚至还想加个和企业微信打通的告警推送功能。总觉得教学用的工具,得把工业现场用到的功能都覆盖到,才不算”脱离实际”。
结果第一版平台推给学生用的时候,翻车了。
光是注册账号、配置基础的设备档案、填写各个参数的告警阈值,就花了整整两节课。有个平时手很巧的女生,最后交上来的作业里,把机械臂关节的温度告警阈值设成了150℃——问她为啥,她说翻遍了配置菜单,根本不知道每个参数对应设备的哪段运行区间,干脆随便填了个数字凑数。
那天我在教研室坐了半小时,盯着平台的功能清单发呆。
砍功能的时候我还纠结了好久。总觉得少点东西,显得教学内容不够扎实。
直到上周看学生调参数的状态,才反应过来——我们教的是机械设计里的联动逻辑,不是让学生去当平台运维的客服,那些和核心设计目标无关的功能,堆得越多,越容易把学生的注意力从最该练的地方拽走。
最后我们把平台的功能拆成了两个部分。核心必选模块只留三个:多机动作的时序协同判定、异常场景的联动触发逻辑、单台设备的运行状态实时回传。剩下的那些听起来很炫酷的功能,全移到拓展选做的模块里,想深入做的学生可以自己琢磨,不做强制要求。
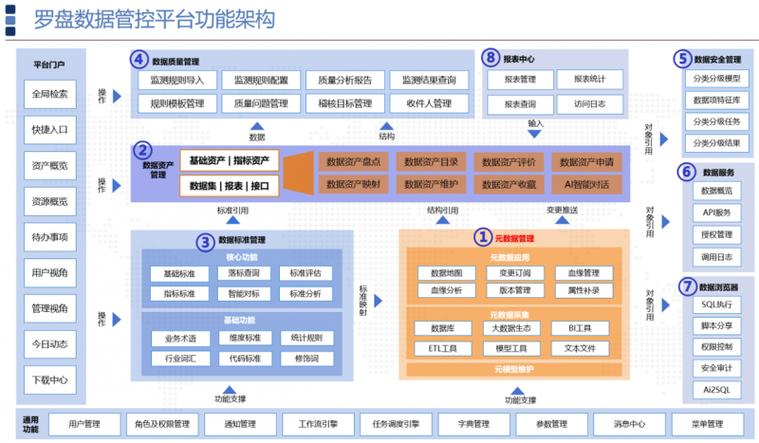 教学版产线多机联动作业协同管控平台核心功能模块框图
改完之后的第一节课,学生光是在核心模块上调试逻辑的时间,就比之前多了整整一倍。没人再对着一堆看不懂的配置项皱眉头,所有人都把注意力放在了最该练的设计能力上。
哦对,之前那个把告警阈值设成150℃的女生,这次的作业里,专门给机械臂加了”抓取力不足时自动触发传送带暂停”的逻辑,细节做得特别到位。
别把”协同”讲成课本上的干巴巴概念
以前上课讲多机联动的协同逻辑,总习惯先翻课本上的时序图,一条一条给学生讲什么是触发信号,什么是锁存机制,什么是优先级判定。
学生坐在下面点头,记笔记,看起来都懂了。
真到自己上手搭平台的时候,全露馅。要么信号优先级设反了,设备跑起来乱成一团;要么异常触发的逻辑没接上,出了问题全靠人手动按急停。
这种情况太常见了。
光对着课本上的图讲逻辑,学生根本没体感。就像你对着菜谱给人讲怎么颠锅,看一百遍也不会知道手腕用多大劲。
我们现在上课,根本不先讲概念。
一上来就给个10分钟的故障场景:机械臂抓料的时候没抓稳,料块掉在传送带上,顺着传送带跑到了滚筒缝隙里,直接把传送带卡停,后面的AGV来不及刹车撞在料堆上。问学生,如果用现在练的产线多机联动作业协同管控平台,应该在哪一步加什么逻辑,能从根源上避免这个事故。
学生七嘴八舌的答案,比我们照着课本念的知识点鲜活多了。
有人说要在机械臂的夹爪上加压力传感器,检测到夹爪没夹紧的时候,立刻给传送带发停机信号。有人说要在传送带的入口加个视觉检测,看到料块歪了就立刻停。还有人说要给AGV加个距离检测,前面有异常的时候就自动降速。
等大家讨论得差不多了,再把协同管控的本质拆出来:从来不是为了做个花里胡哨的界面,是用统一的规则,把每个设备的动作串成一个不会互相干扰的整体。
上周收作业的时候,有个男生在报告最后写了一行小字,说以前去工厂参观,看产线上的机器转来转去,觉得就是几个铁疙瘩在按预设程序动,现在才知道每台机器什么时候动、动多久、遇到问题怎么停,背后都是算得明明白白的设计逻辑。
值了。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:把产线多机联动作业协同管控平台揉进实训课,我们踩过的那些坑
文章链接:https://m.yqhljx.com/list_9/5022.html
