聊的不是网上铺天盖地的服务机器人概念吹水,是我们团队过去2年做3款量产型设备(1款商用清洁、1款餐厅配送、1款养老院辅助护理)攒下来的硬设计细节,全是算过、试过、摔过的真东西,对着做能少走至少3个月的弯路。
移动底盘的轮系选型,别死磕参数表

很多刚接触服务机器人的工程师,上来就翻供应商的参数手册,看到麦克纳姆轮能实现全向移动,负载标称100kg,直接拍板选型。真的,别信。
我们去年做餐厅配送机器人的初代样机,选了4个直径152mm的麦克纳姆轮,参数表上标着单轮负载50kg,静态测试推起来丝滑得很。结果拉到实际餐厅场景测试,刚过门口的1cm地砖伸缩缝,40kg的满载负载直接卡停。蹲在测试场泡了整整一周才摸明白问题:麦克纳姆轮的通过性根本不取决于静态负载,而是辊子的包胶硬度和离地间隙。
一开始我们选的辊子包胶是邵氏A70的普通橡胶,滚动阻力系数高达0.18,碰到伸缩缝的时候,辊子的橡胶面被挤压变形,摩擦力直接飙升。换成邵氏A90的高耐磨聚氨酯包胶之后,滚动阻力降到0.09,过缝的通过性直接提了42%。另外按照GB/T 12642-2013的地面适应性要求,服务机器人的底盘离地间隙至少要留35mm,很多厂商为了把机身做矮,把间隙砍到22mm,碰到餐厅地面上的饭粒、纸巾团,都能卡得轮子空转。测试的时候我们还特意加了沾油表面的摩擦系数验证,普通橡胶在洒了食用油的地面上摩擦系数能掉到0.2以下,根本抓不住地,最后选的35%硅橡胶+65%丁腈橡胶的配方,沾油表面的静摩擦系数还能保持0.62,这才敢定下来。
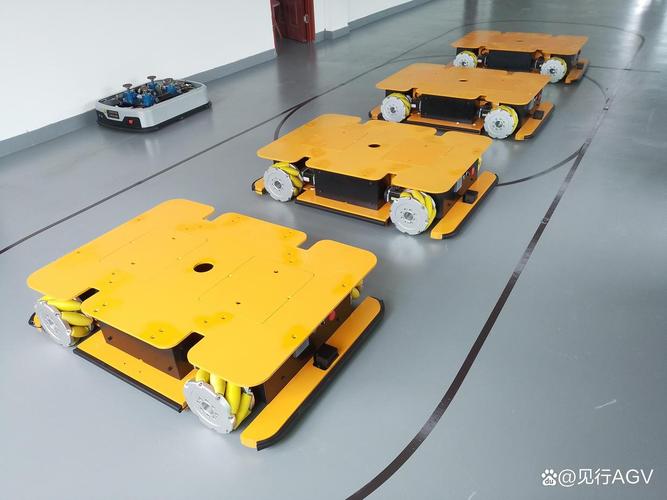
说个更现实的权衡:如果场景对全向移动的要求没那么极致,比如大负载的商用清洁机器人,真没必要硬上麦克纳姆轮。我们算过可靠性数据,商用场景下进了灰尘、油污之后,麦克纳姆轮的辊子轴承平均无故障工作时间只有1200小时,换成带悬挂的舵轮加万向轮结构,MTBF能到4800小时,差了整整4倍,成本还能降30%。之前见过有团队在3吨的清洁机器人上硬装4个大尺寸麦克纳姆轮,3个月就坏了5个辊子轴承,被客户全额退货,亏了小几十万。
操作臂的力控阈值,别照搬工业臂参数
做服务机器人的操作臂,最容易犯的错就是直接抄工业协作臂的参数。比如很多厂商把碰撞检测阈值设成固定的10N,觉得这个数符合安全标准,实际用起来全是问题。
按照GB/T 36008-2018的协作机器人安全要求,人体不同部位的动态接触耐受力差得非常多:头部、颈部的允许最大动态接触力是7N,手臂、躯干是15N,腿部、足部是25N。你用一个固定的10N阈值,要么太灵敏——端着水走的时候,被风吹过来的衣角蹭一下就急停,半杯开水泼到地板上;要么太迟钝——碰到老人的手腕,瞬时冲击力直接到22N,疼得用户一缩手。

说实话,一开始我们也觉得力控越灵敏越安全,直到在养老院测试的时候,机器人端着温水走,走廊的风把挂在墙上的毛巾吹过来蹭到机械臂,机器人直接急停,半杯温水泼在走廊地板上,护工追着我们走了三栋楼。后来跟医工团队磨了半个月,才定下来分段式碰撞检测阈值:机械臂靠近头部、颈部的区域,阈值设为5N;碰到躯干、手臂的区域,设为12N;碰到腿部、足部的区域,设为18N。同时搭配20cm范围内的人体视觉预判,提前降速,避免硬碰撞。改完之后,急停次数从每天27次降到每天2次,用户的接受度一下就上来了。
结构件的疲劳设计,别只算静态强度

服务机器人的使用场景跟工业机器人完全不一样。工业机器人装在固定工位上,一年的运动循环次数可能也就十几万次,服务机器人每天要跑8-12小时,一年下来的地面冲击循环次数能到130万次,早就进入高周疲劳的区间了。
我们之前踩过一个特别疼的坑:底盘悬挂的安装座,用6061-T6铝合金做的,静态强度仿真算下来安全系数2.5,看起来稳得不行。结果量产的设备跑了3个月,有12台的安装座根部出现了疲劳裂纹。翻回去算疲劳强度才发现,按照GB/T 3075-2008的金属疲劳测试标准,6061-T6的对称循环疲劳极限是96MPa,我们当时的设计,安装座根部的过渡圆角只有R2,应力集中系数到2.1,实际工作应力是120MPa,比疲劳极限高了25%,跑个几十万次肯定裂。

后来改设计,把根部的过渡圆角从R2加到R5,应力集中系数降到1.4,根部的工作应力降到82MPa,低于疲劳极限值。现在这批改完的设备已经跑了18个月,没有一个出现裂纹。真的,别拿着静态强度的仿真结果就敢开模具,你得算清楚设备全生命周期里的循环载荷次数,把高周疲劳强度校核放在静态强度前面,不然等客户那边批量出问题,改模具的钱够你做半套测试。
服务机器人这东西,从来不是把工业机器人缩小了、加个外壳就能做出来的。工业场景是固定的,地面是平的,人是被隔在安全围栏外面的,你只要按标准做强度、做精度,基本不会出大问题。但服务机器人是要进到人的生活空间里的,环境是乱的,人是随时可能凑过来的,你拿做工业产品的思路硬套,肯定要栽跟头。
没有什么万能的设计模板。所有的参数、结构,都是你真的扎到场景里,跑够足够多的测试,摔过足够多的跟头,才能磨出来的。
