上周帮珠三角一个做3C结构件的厂改自动锁螺丝工位,厂子里的设备主管把之前采购的那套方案拍我桌上,说”你看样本上写的节拍1.2s/件,实际跑起来2.8s,良率才82%,钱花了120万,现在跟个半残的人工位没区别”。
这不是个例。我跑了快41条离散制造的自动化产线,见过太多方案从PPT上的完美曲线,落到现场就成了天天停机的”摆设”。不是自动化技术不行,是很多人从选型第一步就开始错了。
别拿理想节拍算选型账——我踩过最冤的选型坑
很多刚入行的工程师算选型的时候,总习惯把机器人样本页上印的、在实验室理想环境下测出来的最大速度、最短节拍直接套到自己的项目上,完全忽略工装自重、线缆拖链阻力、视觉定位补偿时间、甚至车间电网波动带来的伺服响应延迟这些现实变量。
别不信。
去年有个刚毕业的小工程师找我改方案,他给客户选的SCARA机器人,算出来的单工位节拍刚好卡着客户要求的1.5s/件,连PLC扫描周期的10ms延迟都没留余量。我问他你选的这个机器人,样本上的0.38s往复节拍是在什么条件下测的?他翻了半天样本才看到小字备注:1kg额定负载下,300mm行程,无外接线缆的实验室环境。
按照GB/T 12642-2013《工业机器人 性能规范及其试验方法》的实测要求,当机器人带实际工装负载(通常是额定负载的30%-50%)、外接动力与信号线缆、在车间常温环境下运行时,实际有效节拍通常只有样本标称值的40%-60%。更别说还要算上视觉定位的补偿时间、气爪的开合时间、工件到位的检测延迟——他算的那个1.5s的节拍,实际跑起来要2.7s,差了快一倍。
我现在给客户做选型,首先把样本上的标称节拍直接打个4折起步,剩下的余量留着给现场调整用。之前在苏州做的那个锂电池盖帽检测工位,按这个方法算的2s/件的节拍,最后实际跑出来1.3s,还留了足够的调整空间,客户后来加了个检测工位都不用换机器人。
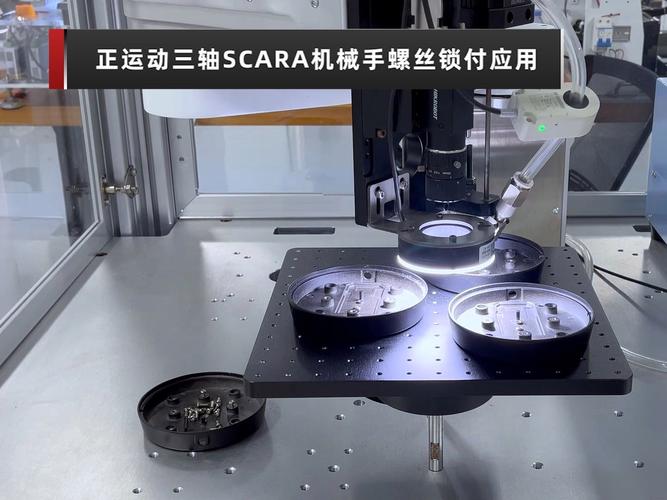
夹具的刚性冗余,才是工厂自动化良率的隐形护城河
讲完成型,再讲夹具。我见过太多自动化项目良率上不去,问题根本不在机器人、不在视觉,就在那套看起来做的很精致的夹具上。
很多人做夹具的时候,夹紧力的计算只考虑静态工况,拿个静态受力分析软件算完,选个安全系数1.2的气缸就完事。完全忘了加工过程中,压装、焊接、锁螺丝这些动作都会带来动态冲击。按照GB/T 39466.1-2020《机床自动化夹具 通用技术条件》的要求,动态夹紧力的安全系数要取1.8-2.5,很多人连这个标准号都没听过。
之前在宁波做的那个深沟球轴承压装工位,最初的夹具设计就是按静态受力算的,选了个200N的夹紧气缸,结果压装的时候,压头的冲击反作用力能到180N,加上压装速度带来的瞬时加速度,工件在定位销上偏移了0.12mm,最后压出来的轴承同轴度超差30%,良率才84%。
后来改的方案很简单:把气缸换成350N的,定位销前端做了15度的锥面导向,夹具底座从原来的6mm铝板换成12mm厚的钢板,加了两道三角加强筋。改完之后,压装的同轴度稳定在0.02mm以内,良率直接拉到99.7%。算下来改造成本才8000块,比之前因为良率低浪费的零件钱,一周就赚回来了。
我最烦那种做夹具的时候,为了省材料把底座铣得薄如蝉翼的设计。上次去上海一个汽车零部件厂,看到他们的焊接夹具底座是5mm的铝板,机器人焊枪一碰到,整个夹具晃得跟筛糠似的,焊出来的焊缝歪得能当波浪线。最后拆了重做,花了快20万,这钱省的有啥意思?
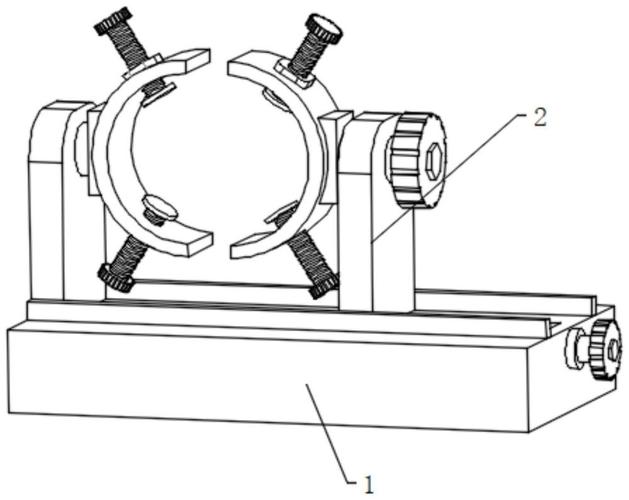
现场的“非标小改动”,才是自动化能长期跑的核心
很多人觉得,自动化产线装完、验收完,项目就结束了。根本不是。
我跑过的41条产线,真正能做到连续72小时无人工干预的,不到3成。剩下的7成,都需要现场的运维师傅每天做个10来次的小调整——气源压力波动了,视觉镜头沾了点灰尘,某个导轨的润滑脂干了,这些问题书本上不会写,方案里也不会算,都是靠现场一点点摸出来的。
之前在东莞做的那个食品包装盒码垛线,最初的方案是满料箱直接通过滚筒线送到码垛工位,结果实际跑的时候才发现,仓库里的料箱因为堆了太久,底部有1-2mm的变形,过滚筒的时候每隔半小时就会卡一次,每次卡了就要停机清理,一天下来停机时间快2小时。
当时供应商说要把整个滚筒线换了,花12万。我上去看了10分钟,就在滚筒线的进口端加了两个可浮动的尼龙导向条,把变形的料箱导正,再在容易卡料的位置加了个漫反射传感器,卡料的时候自动触发报警,整个改动花了不到300块。改完之后,料箱再也没卡过,一天的停机时间降到10分钟以内。
不过话说回来,那些一上来就给你吹”全流程无人值守,三年不用人管”的供应商,你直接让他滚就行。他自己产线上的设备都做不到这点,对吧?我见过最夸张的一个”黑灯工厂”方案,连个备用的料仓都没留,换料的时候必须停机,最后算下来的稼动率,还不如旁边那个半自动化的人工产线高。
还有个经常被忽略的细节:气源压力。很多人设计的时候,只算末端执行器的用气量,不算管路的压降。从空压机到工位的管路如果有50米,中间经过3个快换接头,压降能到0.2MPa。本来设计的是0.5MPa的工作压力,到末端只剩0.3MPa,气爪抓不住工件,掉件率能到5%。之前有个项目就是因为这个,最后在工位旁边加了个20L的小型储气罐,把压力稳住,掉件率直接降到0.1%以下。
做了快12年的工厂自动化,我现在越来越觉得,这东西根本不是什么高大上的高科技,就是个跟现场死磕的手艺活。你别信那些PPT上的完美曲线,也别拿样本上的参数当圣旨,多去车间站两个小时,看看设备实际跑起来的状态,听听一线操作工的吐槽,比你读十本自动化的教材都有用。
毕竟——最后能稳定出活的产线,从来不是坐在办公室里算出来的,是蹲在车间一点点磨出来的。
