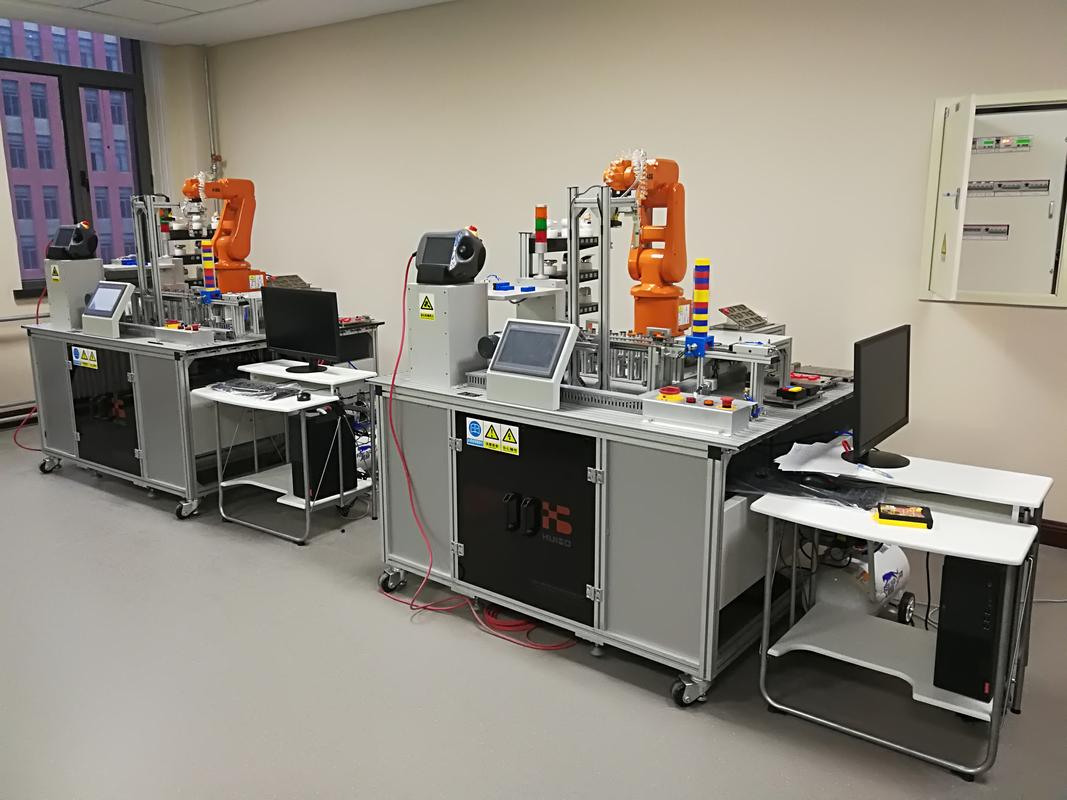
上周三下午,实训台旁边围了一圈人。一个气动夹爪,反着拧在法兰上。学生抬头看我:老师,能装上啊。是。能装上。通上气,啪。夹爪张开时撞到料道护栏。全场安静。这个声音比我在黑板上画十遍末端执行器位姿都管用。也挺打脸——课程顺序有问题。
机器人集成应用,学生默认是“调机器人”。可现场先咬人的,常常是法兰、气管、转接板、I/O名字。机器人本体没脾气。它只负责按指令动。周围那堆东西,谁跟谁不对付,才是集成。
先别急着调机器人本体
我带的班,前两周总有人抱着示教器不撒手。行。你让他调。J1到J6,点位一改,轨迹挺顺。可一抓料,偏了。为什么?末端执行器没装正。更准确点说,机械接口和工件基准没统一。
这事在图纸上不明显。学生画夹爪,外形很认真。倒角、圆角、螺纹孔都画。但我一问:定位销放哪?转接板跟法兰的同轴度怎么保?气管从哪儿出?线缆弯曲半径留多少?他停住。停住就对了。这里才是卡点。
后来我改了个小动作。不先画零件图。先画接口关系图。一张A3,中间画机器人法兰,四周拉出五条线:机械、电气、气路、通信、维护。每条线上写“谁接谁、怎么对、坏了怎么拆”。有个学生把维护线画到夹爪后面,写着“手伸不进去”。挺诚实。这比多画十个螺纹孔有用。
设计取舍也在这儿。成品夹爪买来快,装上就能动。但学生容易把集成当成拧螺丝。自制夹爪呢,周期长,加工容易翻车。我现在的做法是:夹爪本体用成品,转接板、定位块、传感器支架让学生自己设计。既有真实接口,又能暴露他们的基准问题。讲机器人集成应用,绕不开这些“不性感”的小零件。
仿真跑通,不等于现场不撞
离线仿真,学生喜欢。拖进去一个机器人,摆一个工作站,点播放。轨迹颜色很漂亮。节拍也算出来了。然后到现场,第一动就报警。不是编程错。是气管。拖链一弯,气管被夹住。真空发生器没地方挂。电磁阀在臂上,惯性大了。拆。

仿真里零件是刚体。线缆不会甩,气管不会瘪,人也不会突然伸手。学生卡在这里很常见。他们只算运动学,不算动态。只算机器人到点,不算夹爪开合、气缸排气、PLC扫描、安全门锁。节拍表差一点,现场就等。烦。
有次更麻烦。安全围栏开口和机器人奇异区挨得太近。仿真里不显示。现场回零,机器人姿态一别扭,学生慌了,拍急停。急停不是暂停。得复位、查、重新使能。那天我们花了半节课处理这个。后来我加了一条:仿真跑完,必须做线缆包络和干涉区检查。不用多复杂。拿根软管,按实际走向绑一遍,手动走几个极限位。能省很多嘴仗。
设计推演也改了。以前我让学生先选机器人型号。现在先画工件流。工件从哪来,怎么定位,抓哪面,放到哪,废料去哪。机器人最后选。因为集成应用里,机器人是执行者,不是中心。这个顺序一换,很多方案自己就露馅。
把集成拆成能交出去的小任务
课程考核也让我头疼。做一个大工作站,最后往往变成两个人干活,其他人围观。能动的就那一个。其他人写报告。没劲。
我后来拆成三个小交付。头一个,接口关系图加转接板。第二个,末端执行器快换,带气路和传感器。第三个,节拍与安全复盘。每组交东西,必须能换料、能复位、能说清故障排查路径。不是看它会不会动。会不会动太表面了。
学生反馈挺直接。有人说,以前觉得机器人集成应用就是编程。现在发现是“让所有东西互相不打架”。这话糙,但对。还有人说,I/O名字太乱。确实乱。老师也烦。后来我要求统一命名,谁改谁登记。别小看这个。名字一乱,排查故障时谁都找不到点。
教学反思,我也在调整。下一轮我打算把气路图放到开头一周。机械设计的学生,电气和气动底子薄。你让他先画夹具,他能画。你让他标电磁阀、节流阀、真空发生器,他懵。懵就对了。但得早点懵。别等到装配那天才发现气管没地方走。
还有一件事。学生总想把急停当暂停。我在课上反复讲,急停是安全链,不是操作按钮。可讲归讲,真遇到事还是乱。后来我在每个工位贴一张复位流程。很短。就几步。先确认人员,再查报警,再使能,再回零。贴了之后,至少没人一上来就拍。
机器人集成应用这门课,难点不在机器人。在边界。机械的边界,电气的边界,人的边界。接口清楚,集成就顺。接口糊涂,仿真再好看也白搭。这话我写在讲义边上。也送给下一届。
