摘要:智能工装自动化不是堆传感器。定位、夹紧、测量、执行四个环节必须串成闭环。下面按中级工程师能落地的视角,把3-2-1定位、一面两销、夹紧力计算、伺服压装监控和现场踩坑讲透。参数尽量给全,标准只引通用的,别把夹具当机器人配角。
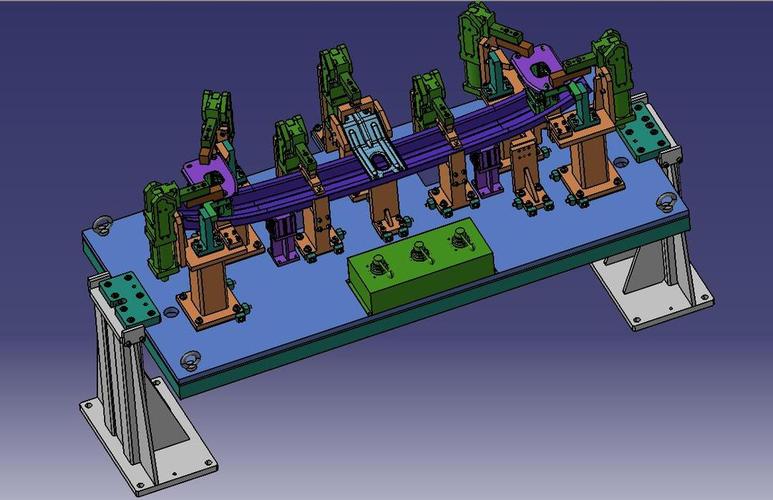
定位不是“压住”就完事:误差链要先算清
我见过太多项目,机器人选型吵了一周,夹具定位销却没人算。结果节拍达标,位置度超差。怪谁?
定位的核心是限制自由度。3-2-1原则老,但没过时。一个平面限制3个自由度,两个销限制剩下3个。注意:一面两销不是随便插两根圆柱销。圆柱销加菱形销,菱形销削边方向要垂直于两销连线。否则过定位,工件装不进去,硬压就变形。销孔配合常用H7/g6或H7/f7。定位销材质40Cr调质,HRC28-32;销套GCr15,HRC58-62。别省热处理,磨损起来0.01mm就够你受。
重复定位精度怎么分摊?加工中心要求位置度0.1mm时,夹具定位误差最好压到0.02-0.03mm。误差链近似:Δ_total = sqrt(Δ_machine² + Δ_fixture² + Δ_thermal² + Δ_clamp²)。夹具那项不是越小越好,而是别成为主导项。测重复定位可以按ISO 230-2或GB/T 17421.2,现场用千分表加标准棒也能看趋势。唉,最怕的是不测。
夹紧点也有讲究。压板最好落在支撑正上方。薄壁壳体壁厚3mm,四个压板同时猛压?翘给你看。先定位,再轻夹,再锁紧。夹紧顺序错,应力全留在工件里,加工完一松,尺寸跑了。
柔性夹紧的选型账:气缸、电缸还是液压?
气缸便宜、快、耐造。伺服电缸贵、可控、能编程。液压刚性好,但漏油和油温让人头疼。怎么选?先算夹紧力,再看控制颗粒度。
气缸理论输出力:F = p × A × η。缸径40mm,气压0.5MPa,A=π×40²/4=1256.6mm²,理论推力约628N。取效率η=0.8,得502N。再乘杠杆比1.5,单爪754N。两爪约1508N。够不够?切削力安全系数通常取1.5-2。铣铝件粗加工,切削力可能300-800N,看起来够。但薄壁件一夹就变形,力大反而坏事。
伺服电缸的优势在这里:压力、位置、速度都能编程。重复定位可到±0.01mm,还带力反馈。轴承压装、精密装配、易损件夹持,我愿意多花钱。液压适合重载、高刚性场合,比如锻造或大型结构件。不过话说回来,漏油一次,地板上那滩够你擦半天。
还有夹紧变形。浮动压块、均力机构、聚氨酯压头,都是便宜有效的招。别一味加力。夹紧力超过工件屈服,后面全白干。

传感器与执行器:数据要闭环,不然只是装饰

接近开关只给有/无信号。它便宜,但装成“智能”就有点勉强。要知道夹紧到位没到位,用位移传感器;要知道夹紧力够不够,用压力传感器或力传感器。IO-Link、EtherCAT都行,PLC周期1-4ms,够大多数工装用。
伺服压装是智能工装自动化的典型场景。力-位移曲线必须监控,不是画着好看。比如轴承压装,过盈量0.03mm,目标压入力8-12kN。曲线出现拐点、斜率突变,说明压偏、毛刺或尺寸异常。设包络线,超限就停。IATF 16949追溯要求下,数据还要存。存多久?按客户要求,常见15年。别等审核前才补日志。
安全别忽略。EN ISO 13849里PLd是很多自动化工装的门槛。双手启动、安全光栅、安全继电器,该上就上。省这个钱,出事就是大事。
现场最容易踩的坑:切屑、热、磨损、标定
第一个坑,切屑。定位面有铝屑,0.05mm的屑,工件就抬高0.05mm。吹屑、真空吸屑、毛刷,组合用。定位销周围做排屑槽,别让屑卡在销孔里。
第二个坑,热。连续加工两小时,主轴、夹具、工件都升温。夹具钢件热膨胀系数约11-12×10⁻⁶/K,温差10°C,100mm长度变化约0.011-0.012mm。看着小,叠加起来要命。粗加工和精加工之间加冷却,或者用冷却液冲刷夹具。
第三个坑,磨损和标定。定位销、销套、压头都是耗材。别指望一年不换。机器人视觉引导更要标定,手眼标定误差直接进定位链。零点定位系统重复精度可到0.005mm,但基座安装面平面度最好0.01/100mm以内。装歪了,零点也是假的。
气压波动也坑。0.1MPa的气压变化,夹紧力跟着变20%左右。精密调压阀加压力开关,不贵,但能救命。
写到这:智能工装自动化的落地顺序
先把定位和夹紧算清楚,再谈传感器和执行器。先做闭环,再谈数据上云。先解决切屑、热、磨损,再追节拍。这个顺序反过来,项目大概率返工。
我自己的经验:智能工装自动化的价值,不在“智能”两个字,而在每一次装夹都稳定、可测、可追溯。做到这三点,机器人、AGV、MES接进来才有意义。否则,数据只是热闹。
