摘要:自动化拆垛不是买台机器人那么简单。它牵扯吸盘选型、负载校核、视觉鲁棒性、节拍仿真和安全回路。本文从机械设计视角,拆解几个最容易翻车的环节,给出可落地的计算和现场经验。
拆垛方案先别谈机器人,先谈工件和托盘
自动化拆垛的起点不是机器人品牌,而是来料。纸箱、袋装、桶、轮胎、玻璃瓶,每一种都决定末端执行器的形态。纸箱怕变形,袋装怕滑,桶怕壁薄,轮胎得撑内圈。托盘也一样。木托盘、塑料托盘、川字底、田字底,定位方式完全不同。我见过一个项目,机械臂选得挺大,末端执行器却像纸糊的。结果一抓就掉,节拍还慢。为什么?夹爪刚度不够,吸盘数量不足,真空回路没有分路。说实话,拆垛最先翻车的地方,往往不是机器人,而是抓具。

先算负载。很多人只算工件质量,忘了末端执行器、气管、电缆、法兰。机器人有效负载 = 末端质量 + 工件质量 + 动态附加。动态附加按最大加速度来,通常取 1.2~1.5 倍。如果机器人额定负载 50 kg,末端 12 kg,纸箱 12 kg,动态系数 1.3,那 m_eff = 12 + 12 + 12×2.5/9.81 ≈ 27 kg。额定 50 kg 没问题。但如果重心偏移 200 mm,负载能力可能降 30%。别只看样本的额定值。
真空吸盘不是越多越好,但少了肯定不行
吸盘选型有两个方向:垂直提升和水平剪切。垂直提升要求吸力大于重力与惯性力之和,安全系数 S≥2。水平剪切还要除以摩擦系数,S≥4。公式挺简单:F_vac = ΔP * A * n。A = πd²/4。ΔP 取实际真空度,别拿极限值。现场管路泄漏、纸箱透气,实际可能只有 -40~-60 kPa。比如 12 kg 纸箱,最大加速度 2.5 m/s²,垂直需求 F = 12×(9.81+2.5)×2 ≈ 295 N。剪切需求 F = 12×2.5×4/0.5 = 240 N。若用 φ50 mm 吸盘,ΔP = 60 kPa,单个吸力约 118 N。8 个就是 944 N,够。6 个呢?708 N,也够,但均匀性和泄漏容错差。纸箱开槽、覆膜、潮湿,吸盘边缘一漏气,真空度哗哗掉。所以多路真空回路、独立阀控、流量传感器,比单纯堆吸盘更管用。
还有一点,吸盘材料。丁腈橡胶耐油,硅胶耐高温,聚氨酯耐磨。波纹吸盘适合不平整表面,扁平吸盘适合光滑纸箱。如果是覆膜纸箱,摩擦系数可能低到 0.2,剪切校核立刻吃紧。对吧?别等调试时才发现箱子在吸盘上打滑。
视觉引导:点云很漂亮,现场很骨感
自动拆垛的视觉,分 2D 和 3D。2D 便宜,但只能给平面位置,层高靠编码器或测距。3D 贵,但能处理垛型偏移、层间隔板、随机来料。常用结构光、飞行时间、双目。精度方面,Z 向 0.5~2 mm,XY 1~3 mm,这是厂商样本值。现场呢?黑色纸箱吸光,覆膜反光,透明膜直接没点云。解决办法不复杂,但得试。偏振片、多频结构光、HDR 曝光、喷粉?喷粉就算了,食品线不行。我一般在样机阶段就要求用实际来料做 100 次抓取测试,点云缺失率超过 5% 就换方案。
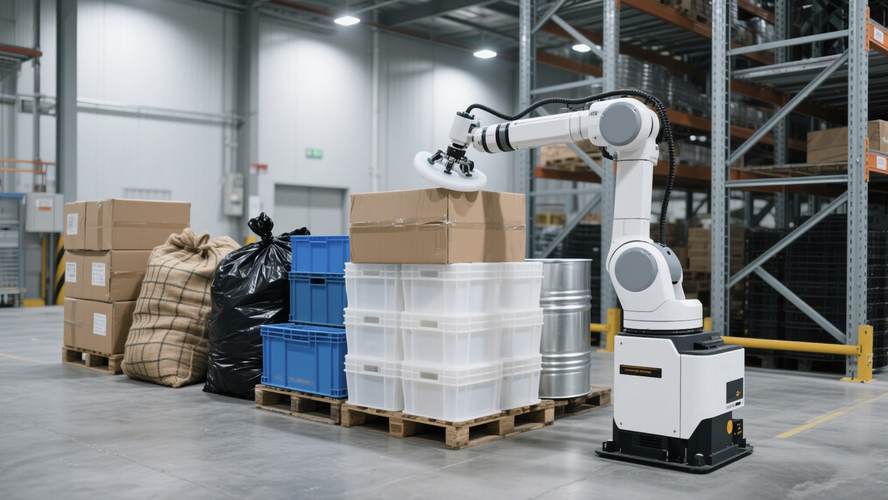
手眼标定也别糊弄。Eye-to-hand 标定误差 0.5~1 mm 算不错,但机器人 TCP 标定、夹具制造误差、纸箱变形加起来,实际抓取偏差 3~5 mm 很常见。如果纸箱间隙只有 5 mm,吸盘又大,就会蹭箱。怎么办?要么视觉补偿,要么抓具柔性化,要么放宽来料公差。没有银弹。
节拍仿真:别拿机器人最大速度骗自己
节拍是拆垛项目的命门。公式摆出来:T_cycle = T_vision + T_approach + T_pick + T_lift + T_traverse + T_place + T_retract。很多人只算 traverse,忽略了接近、提升、放置。机器人 TCP 速度标称 2 m/s,实际轨迹因为有加减速,平均可能 1.2 m/s。加速度 2~4 m/s²,再高就抖。真空建立时间 50~200 ms,破真空 30~100 ms。视觉 0.3~1 s。七七八八加起来,单件 4 s 是道坎。800 件/小时对应 4.5 s,1000 件/小时对应 3.6 s。如果做不到,就考虑整层拆垛。层抓具一次抓 5~10 箱,节拍能到 4~8 层/分钟。但层抓具重,机器人要大一号,安全风险也上来。
仿真软件里跑出来的节拍,通常比现场快 10%~20%。为什么?通信延迟、真空检测、安全门等待、托盘更换。Profinet 周期 4~8 ms 算快,视觉 socket 延迟 10~50 ms,PLC 扫描 10 ms。单看都不大,叠起来就是几百毫秒。所以我在规格书里会留 15% 节拍余量,不然验收时很难看。
安全标准不是配角,是入场券
自动化拆垛属于工业机器人应用,ISO 10218-1 和 ISO 10218-2 是底线。协作机器人还要看 ISO/TS 15066。安全回路按 ISO 13849-1 做到 PLd,或者 IEC 62061 SIL2。光幕、安全门锁、急停、使能开关,一个都不能少。光幕安装距离按 ISO 13855 算:S = K×T + C,K 取 2000 mm/s,T 是总停止时间,C 是进入距离。别拍脑袋装。有人觉得协作机器人不用围栏,错了。如果末端执行器有尖角、工件超过 2 kg、速度超过 250 mm/s,照样要风险评估。我见过协作机器人拆 15 kg 纸箱,还不上围栏,这… 只能说胆子大。
还有电气和气动。真空保持回路要防止断电掉落。用带弹簧的真空阀或者蓄能器。急停后,工件不能悬在半空。气管选型看流量和压损,管径小了,真空建立慢,节拍全毁。电缆拖链要留够弯曲半径,机器人第 6 轴转动时,气管别绷太紧。这些细节,图纸上不会写,现场一停就是半天。
踩坑清单:都是现场换来的
1. 托盘变形:木托盘受潮翘曲,机器人按理论高度下抓,直接撞。加激光测距或力控。2. 层间隔板:纸板、塑料板,吸盘吸不住,得加夹爪或针刺。3. 最后一层:视觉把托盘识别成纸箱,撞刀。设置最小高度阈值。4. 真空回路串气:一个吸盘漏,整组掉。独立真空回路,加压力开关。5. 通信超时:视觉给坐标,机器人动到一半,坐标过期。用时间戳校验。6. 安全门恢复:重新上电,机器人原点丢失,必须回零。别问我怎么知道的。
自动化拆垛没有标准答案。来料、节拍、精度、预算,四个变量互相拉扯。机械设计能做的,是把不确定性提前暴露在样机阶段。多算一遍吸力,多测一次点云,多留 15% 节拍。剩下的,交给现场调试的耐心。
