摘要:智能产线运维不是把传感器接上云就完事。真正决定预测性维护成败的,往往是测点位置、采样带宽、阈值基准,以及机械本体的退化建模。本文从一次焊装线机器人减速器故障切入,讨论振动特征频率、ISO 20816 评价区间、边缘计算和RUL,并给出选型与踩坑经验。

故障不是突然发生的:从电流抖动到减速器抱死
停线那一刻,伺服电机电流曲线先抖了一下。然后,整条焊装线像被掐住喉咙。运维群里弹出一句话:“机器人17轴抱死。”我盯着历史振动谱,心里只有一句——这故障其实两周前就写在了包络谱里。
那台机器人是点焊机器人,负载165 kg,重复定位精度0.05 mm。第17轴是腕部RV减速器。拆检后,输出端轴承保持架断裂,滚道剥落。看起来是突发失效?不对。振动数据回放:第12天,BPFO特征频率附近出现边频带,幅值约0.8 m/s²;第15天,包络谱中BPFO谐波达到2.3 m/s²;第20天,时域出现冲击,温度从48°C升到61°C。第22天,抱死。
说实话,我们不是没有数据。是阈值设得太“温柔”。报警线抄了ISO 10816的Zone C,可那是对整机壳体的宽频有效值。轴承早期缺陷藏在高频共振里,被低频能量淹没了。这坑,我踩过,疼。
测点、采样与阈值:机械工程师该盯的几个参数
智能产线运维的第一性原理不复杂:故障会在物理量上留下痕迹。振动、温度、电流、声发射、油液颗粒,都是痕迹。麻烦在于,痕迹的频段、传递路径和信噪比完全不同。
以滚动轴承为例,特征频率可以按下面这组式子估算:
BPFO = (n/2) f_r (1 – (d/D) cosα)
BPFI = (n/2) f_r (1 + (d/D) cosα)
BSF = (D/2d) f_r [1 – ((d/D) cosα)²]
FTF = (1/2) f_r [1 – (d/D) cosα]
其中 n 为滚动体数,f_r 为轴转频,d 为滚动体直径,D 为节圆直径,α 为接触角。算出来只是第一步。你得确认传感器能覆盖到对应频段。
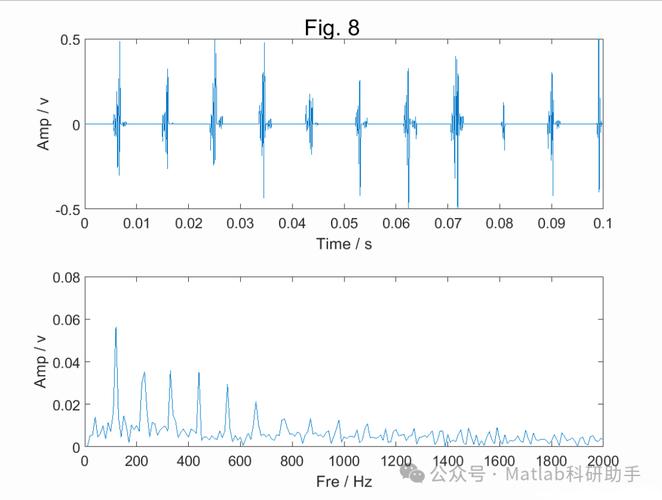
这里有个常见误区:拿一个灵敏度100 mV/g的加速度计,用磁座吸在减速器壳体上,采样率设成5.12 kHz。看起来省钱,实际很糟。磁座安装的可用上限通常只有5 kHz左右,胶粘能到10 kHz,钢螺栓安装可到30 kHz以上。轴承早期冲击激起的共振往往在5 kHz到20 kHz之间,你偏偏把最关键的频段滤掉了。对吧,这就像用体温计测发动机爆震。
我的做法偏保守:关键旋转部件用M8螺栓安装,传感器底座平面度至少0.05 mm,安装扭矩按厂家规范,接触面不涂漆。采样率至少20 kHz,建议25.6 kHz,分析带宽10 kHz,同时记录高通原始波形和包络解调谱。评价时,宽频有效值参考ISO 20816-3或GB/T 6075.3,但轴承状态要看包络谱趋势和特征频率幅值。
阈值怎么定?别只抄标准。先积累至少30天健康基线,覆盖不同工况。用均值+3σ做初筛,再结合ISO 20816的Zone B/C边界。变速产线还要做阶次分析,把频率换成轴转频的倍数。否则机器人一变速,谱线就漂,误报能把你埋了。
数字孪生与RUL:别急着上深度学习

现在很多方案一上来就讲数字孪生、深度学习、联邦学习。听着很热。可如果振动测点装错,采样率不够,标签一塌糊涂,再深的网络也学不出物理规律。垃圾进,垃圾出。这话难听,但工程上就这么朴素。
数字孪生在这件事里最实用的部分,不是炫酷的三维可视化,而是把机理模型和数据驱动模型绑在一起。比如减速器退化,可以用Paris公式描述裂纹扩展:da/dN = C(ΔK)^m。再结合润滑状态、负载谱和温度,估算剩余寿命。数据侧用粒子滤波更新退化状态。这样RUL不会飘得没边。
一个可落地的简化路径:先做健康指标HI,比如包络谱BPFO幅值、温度残差、电流特征频率幅值的加权融合。再用指数退化模型 HI(t)=a exp(bt)。剩余寿命 t_R=(1/b)ln(HI_fail/HI(t))。参数a、b用历史失效样本拟合。样本少怎么办?贝叶斯更新,或者把同型号减速器的维修记录借过来。注意,HI_fail不能拍脑袋,最好由拆检结果反推。
边缘计算也别绕开。原始振动25.6 kHz、三轴、每台机器人4个测点,一天数据量不小。产线边缘节点先做FFT、包络、阶次、特征提取,只上传指标和告警片段。通信走OPC UA或TSN,时间同步误差控制在1 ms以内。否则多测点关联分析没法做。
把运维反馈写回机械设计

这点最容易被忽略。智能产线运维不是运维部门自己的事。传感器装不上、走线被铁屑打断、油窗位置反人类,这些在机械设计阶段就埋下了。等设备进场再改?停机窗口根本不够。
我现在做产线设计,会强制留三类接口:状态监测安装面、线缆通道、观察与取样口。旋转轴系预留M8或M10螺纹孔,平面度0.05 mm;减速器附近留温度传感器安装凸台;润滑回路留油液取样阀。别小看这些小东西,后期加装一个磁座,可能就得拆防护罩,停线两小时。
还有个选型权衡:高精度加速度计贵,但关键机组值得。非关键输送线电机可以用电流特征分析MCSA,成本低,能抓转子断条、偏心、轴承故障。热成像适合配电柜和电机外壳,但对内部早期点蚀不敏感。多物理量融合不是堆传感器,而是按故障模式选敏感量。
还有个反常识的点。预测性维护并不总是要“预测”。对某些安全关键部件,定期更换仍然更经济。RUL再准,也有不确定性。ISO 13374给了状态监测与诊断的数据处理框架,EN 13306把维修策略分得很清楚。工程判断要算总账:停线损失、备件成本、误报代价、人员能力。算完再决定上多少智能。
智能产线运维的尽头,不是无人值守。是让机械工程师、运维人员和算法工程师坐在同一张桌子前,把物理规律、数据质量和维修决策对齐。设备不会说话,但振动谱会。你得听得懂,还得愿意听。
