摘要:柔性工位改造不是买几套零点定位器就完事。本文从定位精度、刚度、气电快插、安全回路和混线焊接案例出发,讨论改造的边界、选型权衡和现场踩坑。适合有一定机械基础、准备把专机产线改成多品种混线的工程师。
别急着拆夹具:柔性工位改造的边界条件
工位柔性化不是把专用夹具换成一块多孔板就完事。见过太多项目,方案阶段拍胸脯说换型五分钟,到了现场,气管缠住、定位销咬死、机器人TCP偏了2 mm……节拍直接崩。柔性改造的第一步,其实是承认哪些产品组合值得柔性,哪些就该继续专机。年产量、换型频次、零件刚度、接口标准,这几个变量不捋清,后面全是坑。
拿汽车零部件焊接来说,三车型混线,节拍60 JPH,换型一天两次。和单车型月产十万件的产线,逻辑完全不同。前者适合可重构工位,后者老老实实上专用夹具,投资回收期更短。柔性工位改造的经济边界,可以用换型损失时间来算:年换型次数 N、每次停机时间 t、单位时间毛利 M,节省收益 S=N×M×(t_old-t_new)-C_invest。C_invest包括快换托盘、零点定位器、气电快插、控制改造。当 S 的回收期超过18个月,很多厂就会犹豫。
定位精度别张口就±0.02 mm。焊装夹具重复定位0.1 mm级,机加工0.05 mm级,装配工位可能0.2 mm也能忍。精度每提一档,成本和调试工时不是线性上涨。ISO 10791 那套机床几何精度测试,搬到夹具工位只能参考,不能照抄。

定位与接口:柔性工位改造里最容易被低估的0.03 mm
柔性工位的核心不是机器人,是接口。机器人法兰ISO 9409-1-50-4-M6,快换盘、夹具托盘、零点定位器,每一级都有重复定位误差。误差不会抵消,只会按方差叠加。如果每级σ=0.02 mm,四级叠加后 σ_total=sqrt(0.02^2×4)=0.04 mm。想保±0.05 mm?留给调试的余量很薄。
零点定位系统常用锥销+夹紧,钢球锁紧或液压膨胀。选型时盯住几个数:重复定位精度、夹紧力、解锁压力、允许侧向力。比如某进口零点定位器标称重复定位±0.005 mm,但那是干净环境、恒温、无侧向载荷下的数据。现场切屑、冷却液、焊接飞溅一上来,能保±0.03 mm就算不错。所以定位面要高出基板,排屑槽要有斜度,气路最好带吹屑。
3-2-1六点定位在柔性托盘上经常变成过定位。为什么?快换托盘为了刚度,四面都加锥销。结果热膨胀一顶,销子拔不出来。钢件α约11.7×10^-6/K,铝约23×10^-6/K。一块800 mm铝板,温差10℃,ΔL=23e-6×800×10=0.184 mm。这已经大于很多定位销的间隙。所以一面两销是经典,不是守旧。要过定位,也得把其中一个销做成菱形或浮动。
夹具刚度也得算。铣削工位,夹具系统刚度不足,颤振直接反映在表面粗糙度。可以用简化公式估算固有频率 f_n=(1/2π)sqrt(k/m)。k是夹具-工件系统刚度,m是参与振动质量。想提高f_n,要么加筋,要么减质量,要么缩短悬伸。别只盯着定位精度,动刚度才是切屑状态下的真话。
气电快插、线缆与安全:改造现场的真实账本

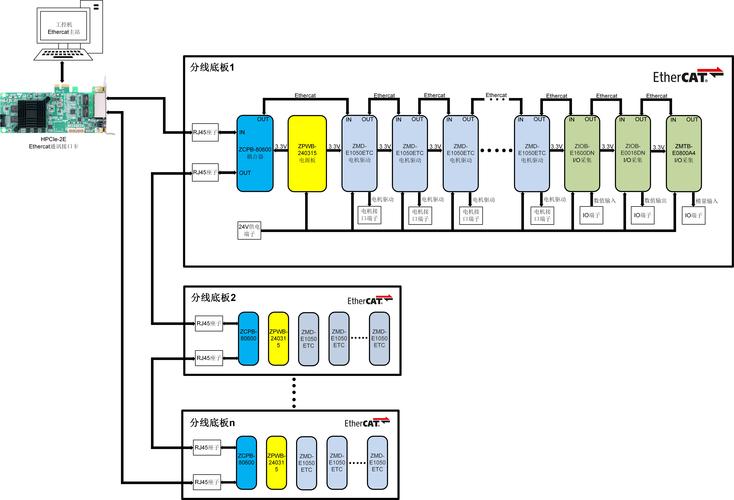
气电快插看起来简单,出问题最多。气管和电缆在拖链里跑,弯曲半径不够,寿命从几百万次掉到几十万次。选型时看动态弯曲半径,通常要求≥7.5×外径,机器人第七轴附近甚至要≥10×。快插接头别只看品牌,要匹配流量。气缸动作慢半拍,可能就是接头通径小了。φ6气管在0.5 MPa下,理论流量也就100 L/min左右,多个夹紧缸同时动作,压降很明显。
电气接口常见Harting Han系列、M12、M8。信号和动力分开走,别把24 V和伺服动力捆在一起。屏蔽层单端接地还是双端接地?现场高频焊机会教你做人。一般编码器线单端接地,动力线双端接地,但要避免地环流。安全回路必须到PLd,ISO 13849-1。急停、门锁、光栅,别用普通PLC点糊弄。快换托盘识别最好上RFID或二进制编码销,防止程序调错。调错程序,机器人抓着焊枪撞夹具,维修费比传感器贵十倍。
人机工程也别忘了。柔性工位换型如果靠人钻进去插拔,柔性就是假的。换型高度700-1100 mm,托盘重量超过25 kg就要助力,超过50 kg基本得上叉车或AGV。SMED讲外换型内换型,实际上就是把能预装的都挪到线外。刀具、夹具、程序、物料,四样齐了再停机。
一个混线焊接单元的改造复盘

项目背景:三条车型,共用一套机器人焊接单元。原来每个车型一套固定夹具,换型靠天车吊装,停机90分钟。改造目标,换型15分钟,重复定位≤0.1 mm。
方案没有一上来就买最贵的零点定位器。先做接口标准化:所有车型托盘统一底面,两个主定位孔加一个菱形销,四个支撑面。零点定位器选气动解锁、弹簧夹紧,断气保压。夹紧力标称8 kN,侧向力允许3 kN。机器人侧配快换盘,工具侧带气电模块。控制上用PLC加安全继电器,托盘RFID识别,程序自动切换。
调试阶段翻车两次。第一次,托盘底面平面度0.15 mm,锁紧后翘曲,焊点偏移0.8 mm。返工磨平面,平面度压到0.03 mm。第二次,气路快插没带吹屑,定位锥面有焊渣,重复定位飘到0.25 mm。加了每换型一次吹气0.5 s,问题消失。最终换型12分钟,重复定位实测0.06-0.09 mm。没达到0.05 mm,但焊装够用。
成本呢?零点定位器8套,快换托盘6套,气电快插4套,机器人快换盘1套,加控制改造,大约48万。年换型500次,每次省78分钟,单位工时毛利按300元/小时算,年省约195万?等会,这数太夸张。500×78/60=650小时,×300=19.5万。回收期约2.5年。如果两班倒,节拍更紧,回收期更短。所以柔性改造不是万能药,得算账。
经验就几条:定位面要高、要硬、要能排屑;快换接口别贪多,气电分开;程序识别必须硬防错;热膨胀留给浮动销;安全回路不能省。还有,现场调试留两周,别信供应商说的三天。
结论
柔性工位改造,说到底是在精度、刚度、成本、换型时间之间找平衡。零点定位、快换托盘、气电快插是手段,不是目的。先算清产品组合和换型损失,再定接口精度和刚度指标。设计阶段把公差链、热变形、切屑、线缆寿命、安全等级都摊开算一遍,现场会少掉很多头发。
