上周三,实验室。小赵把串联弹性驱动器的三维模型摔在桌上——“老师,这玩意儿不就是个弹簧吗?拆了它,关节刚度上去了,定位精度也上去了,为啥非留着?”
我没直接回答。先让他把上周抓取实验的数据翻出来。力控曲线。抖。他盯着屏幕,不说话了。
这事儿得从课程设计说起。机械设计专业,大三下,我带的“机电系统设计”里有一块协作机器人末端与关节的选型设计。课时不多,十六周里只能切出几周。说实话,想讲透协作机器人,这点时间塞牙缝都不够。所以只能砍。砍什么?砍那些百科式的分类、发展史、全球市场。留下一个东西:设计取舍。
一、安全标准不是背出来的,是撞出来的
讲协作机器人,绕不开 ISO/TS 15066。但我不喜欢一上来就甩标准。学生会背“准静态接触、瞬态接触、压力阈值”,然后呢?没有然后了。
我干过一件挺“损”的事。拿一个普通的六轴工业臂,末端绑一个鸡蛋,让他们用手去挡。当然,速度调到很低。学生一开始嘻嘻哈哈。真碰到鸡蛋碎在手背上那一刻,表情就变了。不是疼,是那种“原来动能这么大”的后怕。
然后再讲协作机器人的功率与力限制。这时候他们才会去翻标准里的公式,才会去算有效质量、相对速度、接触面积。标准不是教条,是撞出来的问题。

不过话说回来,不是所有学校都有六轴工业臂。我们也是蹭了隔壁实验室的设备。没设备怎么办?我试过用 Python 写一个小仿真,把质量、速度、刚度做成滑条,让学生拖。也能出效果。但少了那种手背被撞的触感,差一截。
二、那根弹簧:刚度和柔顺的拔河
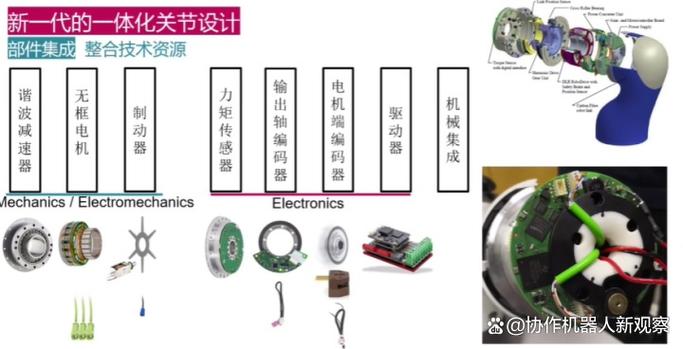
回到小赵的问题。串联弹性驱动器,SEA,说白了就是在电机和负载之间故意塞一个弹性元件。为什么?为了力控。刚性传动,电流环估力矩,摩擦力、齿隙、惯量一搅和,低速时力控精度很难看。加个弹簧,形变量直接反映力矩,测量变简单了。
但代价呢?带宽下来了。定位精度下来了。控制复杂度上去了。这就是机械设计里典型的“没有免费午餐”。
我让他们做一个小练习:给定一个抓取纸杯的任务,负载 200 克,要求不捏扁,设计一个末端执行器。两组方案。一组用刚性关节 + 电流环力控。一组用 SEA + 位置控制。仿真里,刚性组调了半天 PID,纸杯还是时不时变形。SEA 组参数少,容易调。但刚性组换了个高分辨率电流传感器后,效果也追上来了。
这时候小赵才明白:弹簧不是必须的,它是一种用机械结构换取控制简单性的手段。拆不拆,看你的传感器、算力、成本、维护。没有绝对答案。
我在黑板上写了一句:机械设计的核心不是“最优解”,是“在约束下找到可接受的解”。这句话有点土。但每年都写。
三、学生卡在哪儿:不是算不对,是不知道算来干嘛
教了几年,一个很明显的卡点:学生能把电机选型算得明明白白,转矩、转速、惯量匹配,公式滚瓜烂熟。但一问你为什么选这个减速比?答:书上这么写的。再问:如果减速比增大,关节的反射惯量怎么变?对力控有什么影响?卡住。
他们缺的不是计算能力。缺的是把计算和物理直觉连起来的那根线。
所以我后来改了一个动作。不再给完整的任务书。只给一个场景:“协作机器人和工人共用一张装配台。工人手会伸进工作空间。你来定关节的刚度、减速比、传感器方案。预算别超过三万。交期四周。” 信息不全?对,就是不全。自己去查、去问、去假设。然后写设计决策记录。不是写说明书,是写“我为什么这么选”。
头回交上来,很多学生在决策记录里只写“因为这样精度高”。我批注:精度高多少?代价是什么?和什么比?再交上来,好一些。
有个学生小组做了一版协作机器人的力控打磨末端。仿真里完美。装配台上,打磨力波动大得离谱。复盘发现,他们忽略了气管的拖拽力。一个没算进去的力,把整个控制效果拉垮。这个教训,比我在课堂上讲十遍“要考虑外部扰动”都管用。
失败复盘我让他们做成海报。贴在实验室走廊。不丢人。机械设计本来就是在误差和意外里往前拱。
四、工具链:别让软件成了黑箱

现在的课程设计,工具链越来越长。SolidWorks 建模,Adams 或 MuJoCo 做动力学,MATLAB/Simulink 做控制,最后可能还要 ROS。学生容易陷在“怎么让这个软件跑起来”里面,忘了设计本身。
我的做法是:低年级先手算。真的,手算。一个二连杆的静力学,一张纸。算完了再去软件里验证。不是排斥软件,是让他们知道软件里那个数字怎么来的。高年级再放开,用协作机器人仿真平台做联合仿真。
还有一点。我要求他们至少做一次物理实验,哪怕很粗糙。用舵机、3D 打印件、力传感器搭一个单关节。测一测阶跃响应。和仿真对比。你会发现,摩擦、间隙、延迟,这些东西在仿真里是参数,在实物上是……是玄学。但正是这些“玄学”,逼着你去改设计。
教学反思?我不知道别人怎么想。反正我越来越觉得,机械设计课没法把学生教成“什么都懂”。能让他们在遇到一个具体问题时,知道去哪找答案、知道取舍的边界在哪、知道自己的方案会在哪里崩。这就算没白教。
小赵那组最后没拆弹簧。但也没照搬 SEA。他们用了一个折中方案:刚性传动加一个力矩传感器,配合低减速比。答辩时他说:“我原来觉得弹簧是累赘,现在觉得它是一种便宜的力传感器。” 差不多就这个意思。
下课以后,他把那个三维模型又捡回去了。这次没摔。
