摘要:不少团队把智能物料流转调度管控当成纯软件问题——买一套调度系统,几十台 AGV 撒进车间,坐等产能起飞。现场蹲两天就明白了:真正卡脖子的往往是缓存位少了两个、道岔转角差 300 mm、无线漫游抖了 150 ms。下面这些内容来自总装线和锂电产线的几个实际项目,有可以直接抄走的计算公式,也有用真金白银换来的教训。

先算节拍和缓存,再谈调度算法

见过太多项目,调度软件选型会开了三周,线边缓存位却随手画了四个。结果呢?AGV 一堵,全线跟着停。
缓存的本质是解耦。上游是批量、间歇的补料,下游是连续、有节拍的消耗,中间不存点东西,两个时间常数对不上,系统必然抖动。工程上我常用一个粗暴但够用的式子:
N = λ × Tr × k
N 是需要的缓存位数,λ 是工位平均消耗速率(箱/分钟),Tr 是从发出补料请求到物料真正可用的响应时间(分钟),k 是波动系数。
举个真实的:某工位节拍 60 JPH,单车消耗 1.5 箱,于是 λ = 1.5 箱/分钟。AGV 平均往返加装卸 4.5 分钟,通信和人工确认再吃掉 0.5,Tr 取 5。k 取多少?看你的来料稳定性。手工上料、批次波动大,取 1.5;上游已经是自动化立体库、供给稳定,1.2 就够。算下来 N = 1.5 × 5 × 1.5 ≈ 11.3,向上取整 12 位。
很多方案里写的是 8 位。差这 4 位,就是每天下午三点准时堵死的差距。
话说回来,缓存也不是越多越好。线边面积是硬约束,每多一个料箱位就多一份拣选路径和盘点工作量。够用,留一点余量,别贪。
任务分配:贪心很快,但它会骗你
调度器最核心的一步是「谁去干这活」。常见三种做法,各有各的脾气。
最近车优先。实现最简单,响应快,O(n) 就能跑完。问题在于它短视——三台车都往同一个取料点冲,谁先到谁拿,另外两台白跑一趟,空驶率蹭蹭往上走。
最小代价匹配。把任务和车辆构成二分图,用匈牙利算法求全局最优,复杂度 O(n³)。40 台车、60 个待分配任务,现代工控机算一遍也就毫秒级。这方法在车辆数量中等、任务批量下发时特别好用。
拍卖/竞价机制。每台车对任务出价,价函数里塞进空驶距离、电量、当前载重、任务紧急度。分布式,扩展性好,几十上百台车也不怕。代价是要调价函数的权重,调不好会出现「车都去抢远单」的怪现象。
我的建议?滚动时域加混合策略。每 2~5 秒重新解一次,短时域用贪心兜底保证实时性,长时域用匹配算法做优化。别追求全局最优,动态环境里没有「最优」,只有「这一秒够好」。

死锁:不是概率问题,是时间问题

单行通道、双向行驶、多车交汇,这三个条件凑齐,死锁迟早发生。别抱侥幸。
经典的环路等待:A 车等 B 车让路,B 车等 C 车,C 车又在等 A。资源分配图里出现环,系统就停住了。现场表现是所有 AGV 集体静止,调度界面上一片「等待中」,然后操作工开始骂人。
三种解法,我按推荐顺序排:
单向环流。通道强制单行,所有车同向绕圈,死锁在拓扑上就不可能发生。代价是空驶距离可能增加 15%~30%。大多数中大型车间,这个交换很划算。
区域锁加预约。把地图切成互斥区段,进区前必须拿到全部所需锁。死锁预防靠给锁编号,只允许按递增顺序申请——和操作系统里那套一模一样。实现不难,但锁粒度要反复调,太细了通信开销大,太粗了通行效率低。
死锁检测加回滚。允许死锁发生,定期检测环路,然后让优先级最低的那台车倒车退出。听起来优雅,实际很难受:倒车路径上可能正好站着人。
顺便说一句,安全激光雷达的盲区是倒车的大敌。选车时一定问清楚后向雷达的扫描角,别只看前向那一个。
通信、定位与安全距离:那些决定通道宽度的数字
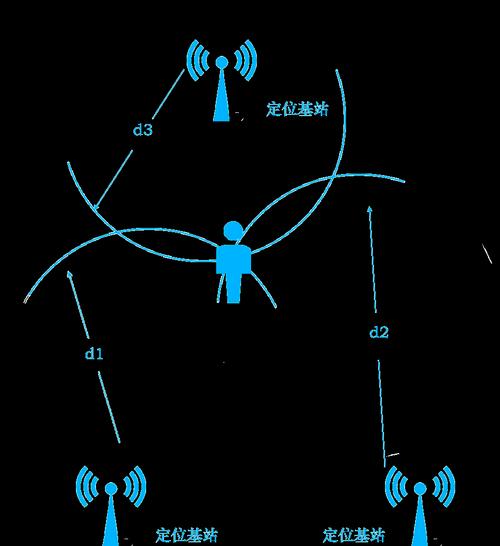
调度做得再漂亮,通信一抖全白搭。
接口层面,现在主流是 VDA 5050,基于 MQTT 的 JSON 报文,把车辆抽象成「订单」和「状态」两个话题。好处是换车厂不用重写调度内核。选车的时候直接问:支持 VDA 5050 哪个版本?1.1 和 2.0 的字段差异够你重构一遍适配层。
与上位 MES/WMS 的对接,OPC UA(IEC 62541) 已经是事实标准。别用私有 TCP 报文了,五年后没人维护得动。
无线这块,Wi-Fi 6 在金属货架环境里漫游切换普遍在 80~200 ms。这 200 ms 意味着什么?车辆以 1.5 m/s 行驶时盲走 0.3 m。所以关键路径上必须做车载本地决策:调度端只下发目标和约束,具体怎么走、何时减速,车自己算。
定位精度直接影响站点设计。二维码或磁条导航,重复定位精度能到 ±10 mm,对接辊道没问题;SLAM 激光导航通常 ±30 mm,做地面站台对接就得加视觉引导或者浮动机构补偿。这点在方案阶段不写清楚,安装调试阶段全是眼泪。
安全距离计算,用这张式子:
S = v × t总 + v² / (2a) + C
v 是最高车速,t总 是「雷达探测 + 控制器扫描周期 + 通信 + 制动器响应」的总和,a 是减速度,C 是安全余量。
代入一组典型值:v = 1.5 m/s,t总 = 0.25 s,a = 1.0 m/s²,C = 0.2 m。
S = 0.375 + 1.125 + 0.2 = 1.7 m。
这个数字决定了通道宽度、站点间距,甚至厂房柱网能不能沿用。我见过项目到施工图阶段才发现通道要加宽 400 mm,甲方差点翻脸。安全要求参照 ISO 3691-4(无人驾驶工业车辆安全要求),国内 GB/T 标准基本对齐,制动性能测试别省那半天。
几个交过学费的细节
地面平整度。AGV 对地面的要求比人想象的苛刻,平整度偏差超过 ±5 mm/2 m,SLAM 就容易丢位。环氧地坪用得久了会起壳,那一片区域就是事故高发区。
充电策略。机会充电听着美好,实际会让车辆在高峰期集体去充电。要么做电量阈值加任务优先级的联合仲裁,要么直接上大容量电池换电。别指望「车自己会安排好」。
仿真。任何超过 15 台车的方案,我强烈建议先跑一遍离散事件仿真。用 Plant Simulation 或 AnyLogic,把节拍、故障率、充电时间都灌进去,跑够 8 小时的虚拟班次。发现的问题比你现场蹲一周还多……而且不花钱。
还有一个很容易被忽略的:人工干预通道的设计。系统再智能也会出事,操作工得能随时手动接管。急停按钮的位置、手动模式下的车辆让行规则,这些要在布局图上画出来,而不是等着调试时现场发挥。
结论其实很朴素。智能物料流转调度管控的成败,八成取决于前期的节拍测算、缓存配置、通道拓扑和安全距离,剩下两成才是算法和软件。把前面那些数算扎实了,调度系统哪怕用个简单的贪心算法也能跑得很稳;反过来,算法再花哨,也救不了一个缓存位不够、通道宽度差 400 mm 的布局。
先拿笔算,再上系统。
