2026-09-23 04:16:39 分类:机械设计
上周刚结完机械设计方向的短课,攒了一肚子碎碎念,全是关于这半年带学生做协作机器人样机踩的坑。
没人提前说透的设计取舍
刚开课的时候,收上来的第一轮方案,十个有八个堆参数。
10kg负载,0.01mm重复定位精度,七自由度臂展一米二……看得我头大。
学生们默认参数越高,设计越牛。可他们忘了,协作机器人的核心,是人和机器要在同一个空间里干活。不是参数堆得越高越好,是适配场景才对。
之前有个小组做小规模茶叶分拣的项目,一开始非要选一米臂展,说能覆盖更大的分拣台。结果为了扛末端的视觉和夹爪,关节电机直接换成了大扭矩款,成本直接翻了一倍,茶厂的采购预算根本拿不下来。
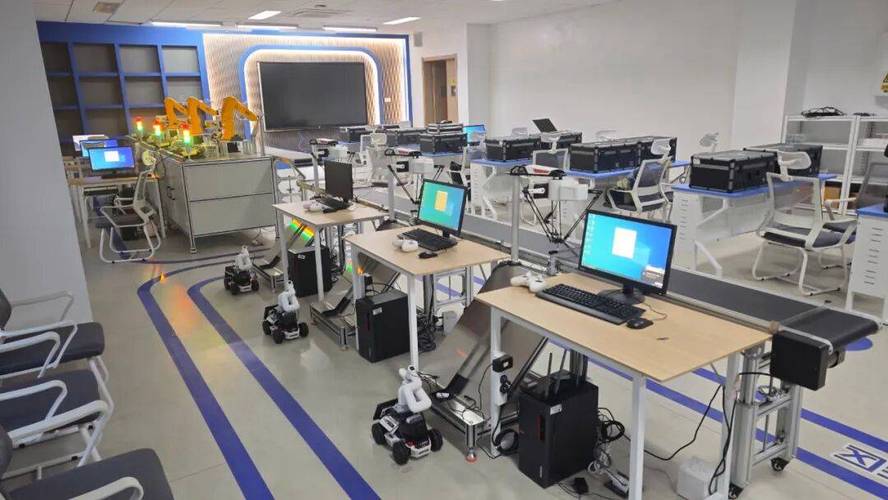 高校机械实验室协作机器人教学样机
说实话,很多刚接触的学生都转不过弯:协作机器人设计第一关不是卡精度,是卡碰撞安全。一提到安全,所有人张嘴就是加六维力传感器。可学生做样机,总预算大多控制在五千以内,一个六维力传感器三千多出去,剩下的电机、结构、电路板都不用买了?
后来我们一起改方案,用伺服电机的电流反馈做软碰撞检测,精度虽然比力传感器差一点,但是碰到人手一秒之内就能停住,完全满足分拣场景的安全需求。够了。
这种取舍,教材上不会写。只有真的要掏钱做样机的时候,才会明白:适合的设计,永远比参数漂亮的设计好用。
学生踩得最多的隐形坑
我统计了一下,这半年带的六个小组,五个都栽在了不起眼的细节上。
第一个坑是走线。协作机器人关节要反复转,七轴的结构转起来圈数更多,很多学生图省事,直接把线甩在臂外面,转不到五十圈就被扯断绝缘皮。或者把走线槽开在关节转动的极限位置,转到最大角度就挤破线,短路报错。上个月有个学生找我改图,翻了半小时模型才找到问题,差点把他买的新驱动板烧了。
第二个坑是配重。做小型协作机器人,大臂完全伸出去的时候末端抖得厉害,很多学生第一反应是换更大功率的电机,完全忘了加平衡配重。结果电机功率上去了,成本涨了,发热还厉害,空载转半小时就过热保护。
第三个坑是末端适配。不少学生做设计的时候,直接把末端工具和机器人腕部做成了一体,要换夹爪或者吸盘,得拆大半个结构,谁用啊?
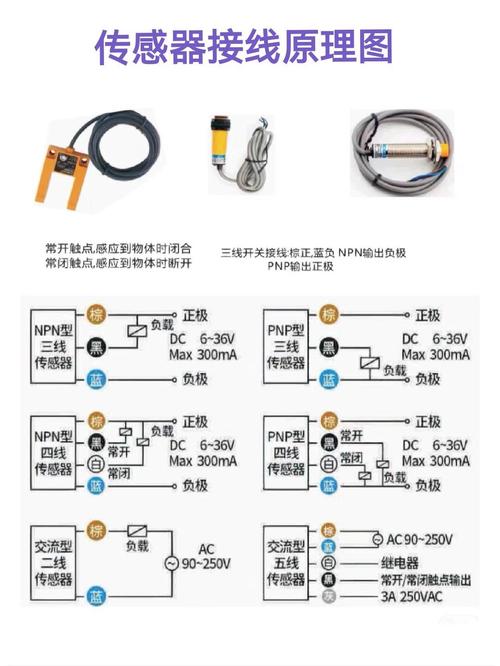 协作机器人末端力传感器接线调试图
这些坑,全是书上没写的。运动学建模、DH参数表,教材写得清清楚楚,可没人告诉你走线槽要给线留三倍转动长度的余量,没人告诉你小型样机的配重块可以用廉价的生铁,不用开模做铝块,对吧?
可就是这些碎得不能再碎的细节,决定了你做出来的样机能不能转够一百个小时不罢工。我一直跟学生说,机械设计不是画好看的PPT,是做能真真切切干活的东西。
我们改了什么教学逻辑
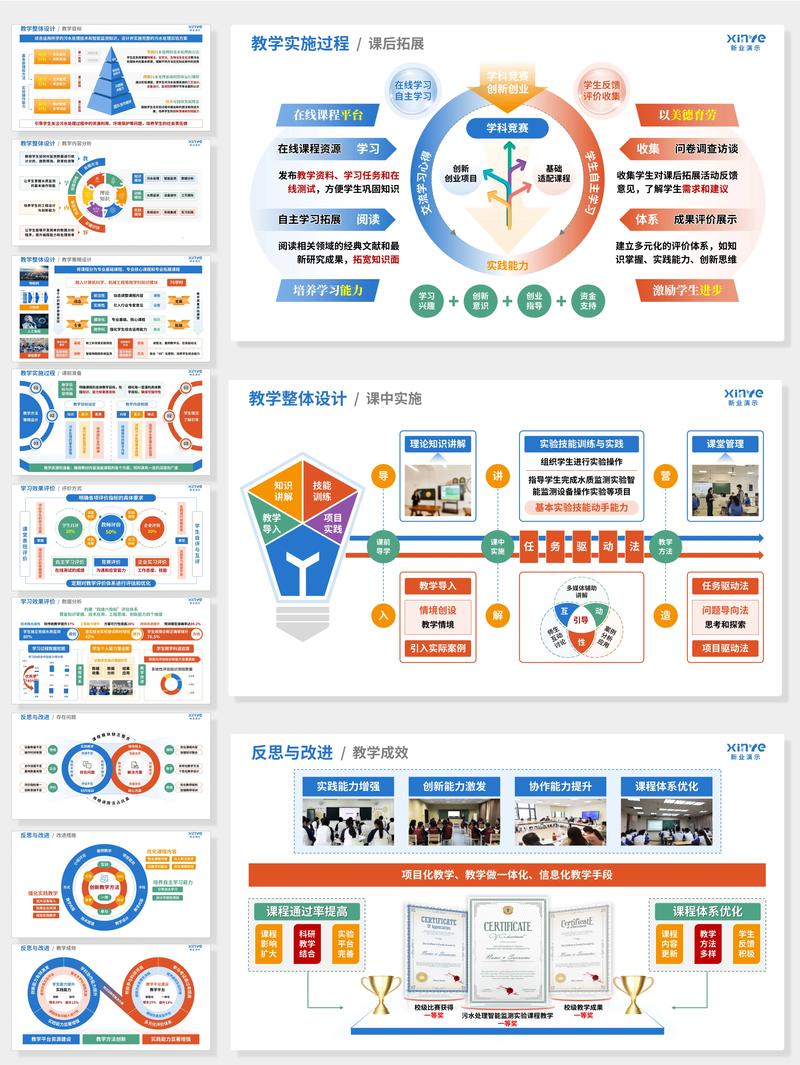 我们改了什么教学逻辑
之前上这门课,前四周全在讲理论,运动学、动力学轮一遍,学生学完了,还是画不出第一张结构图纸。现在我们改了。
第一节课不讲公式,直接把学生拉到实验室,让他们伸手去碰正在低速运动的样机,感受碰到手就停的那个力,摸一摸关节的间隙,看一看走线藏在哪里。摸完了再讲设计要求,学生一下子就能get到,协作机器人到底和以前学的传统机器人哪里不一样。
我们还改了方案要求,现在要求学生先定预算,再画图纸,不是画完图再算成本。之前都是画完发现预算超了,乱砍安全部件,现在反过来,先把钱掰碎了分,倒逼学生做取舍,反而能出来很多巧方案。
不过话说回来,也有翻车的时候。上个月有个小组为了降成本,所有关节壳体都用普通PLA 3D打印,结果转了二十小时就裂了缝。后来咬咬牙加了八百块,把受力壳体换成了机加工铝件,一下子就稳定了。这个教训,比我讲十节课材料力学都记得牢。学生自己掏了打印的冤枉钱,才懂什么叫受力部件不能瞎凑活。
现在很多人一提到协作机器人,就往人工智能、大模型上靠,一堆概念堆得满当当。我倒觉得,我们教机械设计的,核心就是教学生做靠谱的人机共存设计。你不用上来就做什么能自主规划路径的超级机器人,先做一个碰了人会停,坏了好修,买得起,能帮工人省点力气的机器,就已经很好了。
上周那个茶叶分拣的样机送到茶厂,工人说,换品种分拣的时候,不用关电源锁安全门,伸手就能调位置,比之前用的大机器省好多时间。
听到这句话,就够了。对吧?
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:协作机器人进课堂:藏在图纸里的那些坑
文章链接:https://m.yqhljx.com/list_9/3202.html
