摘要:很多制造企业产线升级,都栽在物料调度这一步,明明买了最贵的AGV,效率还是提不上来。本文结合多个离散制造产线落地项目的实际经验,讲清楚设计要点、踩过的坑和落地的权衡,给有基础的工程师做参考。
产线老痛点逼出来的新方案
之前在长三角一家汽车零部件焊装车间做改造,老板拍板投了八台激光导航AGV,替换原来的人工叉车,本来想着能省三个人工,结果上线第一周,平均每天停线两次。
为啥?原来的调度系统是厂家送的,逻辑简单,哪台AGV有空就派单,路径固定不动态调整。早班高峰,八台AGV里有六台挤在焊装到涂装的单通道口,谁都过不去。最夸张一次,堵了二十八分钟,整条线停摆,损失快十万。真的肉疼。
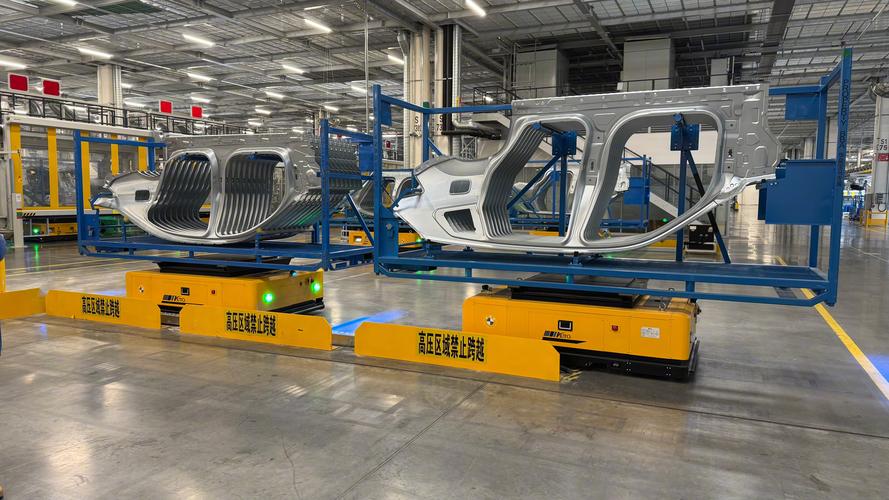
那段时间天天泡在车间调参数,差点被生产部经理堵在门口骂,真的头大。越调越发现,原来大家都把钱花在了AGV本体上,调度管控系统才是核心。很多人觉得调度不就是排个路径吗?其实不是。离散制造产线,订单波动大,工位故障说有就有,物料优先级随时变,固定逻辑根本顶不住。
核心设计逻辑里的坑,踩过才懂
做调度,第一个绕不开的就是路径规划。很多新手上来就上全局最优路径算法,算出来的路径确实短,跑起来全乱。为什么?全局最优是基于当前所有状态算的,等你算完,产线状态已经变了。
我们现在落地,都是用局部动态重规划+全局负载均衡的结构。单台AGV的下一个节点路径,本地100ms内算完,调度中心只做全局的通道负载统计,哪条通道当前占满了,就提前给新派单的AGV绕路,不用全系统重新算。
按照GB/T 37414-2019《工业机器人 自动导引车(AGV)安全规范》要求,调度系统的冲突响应延迟不能超过200ms。我见过一家新上的汽配厂,图省钱把调度算法全放公有云,网络高峰期延迟能冲到600ms,两台AGV堵在路口抢道,直接撞坏了送料的铝型材料架,赔了二十多万,这个教训太深刻。
讲完路径,再讲冲突解决。很多系统做优先级插队,直接给急料最高权限,把原来的路径全顶掉,结果十有八九会死锁。我们现在用的是基于时间窗的带优先级路径锁机制,简单说就是,每个AGV提前占好自己要走路径的时间片,急料要来,只把它要经过的那几个节点的时间片让出来,其他AGV的时间锁不动,既满足了急料优先,又不会全系统崩溃。
落地调试的几个实用权衡
说实话,现在很多供应商吹概念,什么纯视觉无标记导航,大模型智能调度,听起来很玄,落地全是坑。
我们去年做一个电子组装厂的项目,甲方一开始要求上纯视觉调度,说不用铺磁条,车间整体好看。结果试了半个月,仓库角落光线暗,AGV定位误差能到12厘米,料车的对接插销根本插不进去,天天卡工位,工人都吐槽不想用。最后改方案,加了磁条做辅助定位,每台AGV成本只多了不到七百块,整个系统定位误差控制在2毫米以内,稳定性直接拉满。适合的才是对的。
不过话说回来,计算架构也要权衡。如果你是十几台AGV的小车间,用云端调度完全够,成本低,维护也简单。如果你的车间有超过三十台AGV,多条线混转,一定要把局部调度下放到边缘网关,每个主通道口放一个边缘节点,负责本区域的冲突处理,调度中心只管派单和全局负载,延迟直接压到80ms以内,几乎不会出现冲突卡顿,成本其实只增加了10%不到,性价比很高。
还有一个容易踩的小坑,很多设计的时候,完全不考虑人工工位的装卸等待时间。AGV到了工位,工人还在忙上一个料,十分钟卸不完,后面的AGV全堵在后面。我们后来加了一个简单的预分配逻辑,AGV走到离工位还有三分之一路程的时候,系统就给工位发提醒,如果工位当前繁忙,就提前给这台AGV分配附近的闲置等待区,不会堵主通道,就这么一个小改动,拥堵率降了40%多。
最后说几句
智能物料转运调度管控系统,本质是服务产线效率,不是拼技术参数。很多时候,把基础的冲突逻辑、负载均衡做好,比堆一堆前沿算法有用多了。你要先摸清楚自己产线的痛点,是拥堵?还是急料跟不上?还是定位不准?对着痛点改,比照着白皮书做设计靠谱太多。
