上个月在苏州相城的精密零部件车间,刚完成调试的一套柔性制造单元,在切换航空航天铝合金夹具的第三轮换型时,X轴负方向直接撞在了固定在托盘上的未退到位的顶尖上——2万多的主轴,加上停机3天的违约金,算下来小十万没了。现场的工艺工程师蹲在地上抽了半包烟,说之前以为FMC就是”机床+机器人+料仓”的凑数组合,没想到连最基本的换型干涉校验都没做。
真疼。
这不是个例。我见过太多车间里的FMC,买的时候花了大几百万,最后变成了固定加工某一种零件的”高级专机”,换一次型要折腾大半天,还不如普通机床灵活。
本文结合近6年参与的17个柔性制造单元落地项目的实际经验,拆解从选型匹配、换型效率优化到控制逻辑设计的核心细节,避开那些花了大价钱才踩出来的坑。按照GB/T 39308-2020《柔性制造单元通用技术要求》的定义,FMC是由至少1台加工设备、自动物料储运装置、单元控制装置组成,能独立完成多品种中小批量零件加工的制造系统。注意,核心是”多品种””独立运行”,不是给某一个零件量身定做的专机。
别把FMC当成”机床堆料”:核心边界到底在哪
很多人对FMC的认知停留在”给机床配个机器人上下料”,其实差得远。我之前碰到过一个做汽车紧固件的客户,上来就说要配个12工位的料库,结果算下来他的产品只有3种,每种的加工节拍是2分钟,1个料库的托盘放满了,能跑24分钟,还没等机器人歇够,就得重新上料。这种配置,别说柔性了,连基本的物料周转效率都达不到。
选型的时候首先要算的是零件的加工节拍和料库的容量匹配度。比如我们现在做的通用型FMC,单台立加的加工节拍平均是15分钟/件,配8个托盘的料库,满料状态下能连续跑2小时,刚好匹配工人换班的间隔,不用半夜起来补料。机器人的负载选型也不是越大越好,比如加工重量5kg以内的小零件,配负载20kg的SCARA机器人就够,比6轴的关节机器人成本低40%,运动速度还快30%。
这里要讲个踩了好几次的坑:之前有个项目为了省成本,选了负载30kg的关节机器人,结果算上铝合金夹具的重量,总抓取重量是32kg,刚好卡在机器人的负载上限。实际跑起来的时候,机器人每次抓托盘都晃,加工出来的孔位同轴度超了0.08mm,客户直接拒收。后来换了50kg负载的机器人,刚性上来了,精度才稳定在±0.01mm以内。别卡着负载选设备,留20%的冗余,这是用真金白银砸出来的经验。
换型效率的核心:不是机器人快,是你的托盘标准化做对了吗
说实话,我之前也以为FMC的换型快是因为机器人动作快,直到那次宁波的医疗器械零件项目,才发现根本不是那么回事。
客户一开始的需求很简单:把原来的3台手动操作的加工中心,改成自动上下料的FMC。我们第一次去现场测绘的时候,发现他们的托盘是自己用铝板铣的,定位销是普通的圆柱销,每次换型都要工人打表找正,平均找正时间35分钟。当时我们建议他们换成标准的钢制定位托盘,配零点快换夹具,客户嫌贵,说自己做的托盘才几百块,标准的要两万多。
结果第一次试生产,换型的时候,托盘的定位偏差有0.12mm,加工出来的骨钉零件的螺纹通规全不过,整批800件全报废,损失了十几万。后来客户咬着牙换了零点快换系统,定位重复精度稳定在±0.002mm,换型之后根本不需要找正,直接把托盘装到工作台上锁紧就可以加工。整个换型时间从原来的45分钟,压到了8分钟,单元的月产能直接提了32%。
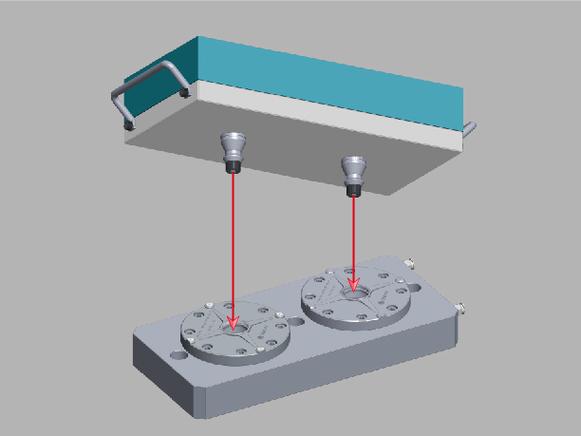
不过话说回来,零点快换也不是装上就完事。很多车间的气源处理做的差,压缩空气里带水带油,用了3个月,夹具的定位面就锈了,重复精度直接掉到±0.01mm。按照行业通用的规范,快换夹具的供气压力要稳定在0.5-0.6MPa,前端必须配带自动排水的三联件,每3个月要拆下来清理一次定位面的切屑。别嫌麻烦,一次清理10分钟,能避免十几万的报废损失。
控制逻辑的隐形坑:别让你的单元”看起来聪明,实际上笨”
很多FMC的控制逻辑,简单到让人哭笑不得——机床加工完发个信号,机器人就去抓料,抓完送到料库,再抓下一个。但凡有一点异常,比如门没关好、托盘放歪了、切削液没排干净,系统就直接停在原地闪报警灯,等工人过来处理。大半夜的车间没人,一停就是一整晚,产能全浪费。
我们现在做的FMC,控制逻辑里必须加三个互锁:第一,机器人抓料之前,通过料仓上的视觉传感器检测托盘的位置,偏差超过2mm就自动调整抓取坐标,不会硬抓把托盘撞歪;第二,机床工作台必须检测到托盘的锁紧信号,才能启动加工程序,不会出现主轴转了托盘还没锁紧的低级错误;第三,换型的时候,必须检测到夹具的所有运动部件退到安全位置,机器人才能把托盘送进机床,就是开头说的那个撞主轴的问题,现在我们的系统里,顶尖没有退到安全位置的信号,机床门根本不会开,机器人也不会触发送料动作。
现在我们和机床的通讯,早就不用硬接线的I/O了,全用OPC UA实时通讯协议,能直接读机床的加工剩余时间,提前1分钟让机器人在机床门口等着,不用等机床完全加工完、门开了再跑过去,光这一个优化,每件零件的等待时间就能省1分钟。
还有,所有的FMC在正式跑生产之前,必须用Vericut做全流程的换型干涉仿真,把机器人的运动轨迹、夹具的高度、顶尖的位置、甚至托盘上残留的切屑厚度都算进去。上次那个撞主轴的客户,后来花了3天时间把所有的换型程序都在Vericut里跑了一遍,找出了17个潜在的干涉点,改完之后,到现在跑了8个月,没出过一次撞机事故。
做FMC这么多年,最深的感受是,这东西根本不是什么遥不可及的工业黑科技,就是把每一个看似不起眼的细节抠到位——托盘的精度够不够,夹具的可靠性够不够,控制逻辑有没有考虑到所有的异常场景,换型的时候有没有把所有的干涉风险都排查清楚。很多人觉得FMC贵,其实算笔账就知道:一个单元能顶3个倒班的操作工人,按长三角的人力成本算,一年的工资加社保就有二十多万,两年就能把设备的差价赚回来。而且24小时连续跑的加工一致性,比人工操作好太多,客户的投诉率能降一半。
