上周三的实训课上,大三的学生围着半人高的六轴机械臂蹲了快半小时。
机械臂装得端端正正。
传送带的平行度用塞尺量了三遍,差不到两丝。
结果开机的时候,末端夹爪抓料的位置,硬生生偏了12毫米。
学生挠着后脑勺跟我说,老师,图纸上的尺寸我全对上了啊,怎么就抓不准?
我站在旁边看了五分钟,没直接说答案,让他把夹爪的安装座螺丝松了晃一下。
晃完了他自己先愣了——整个铝制的安装座,居然能在法兰盘上晃出两度的间隙。原来他拧螺丝的时候,只凭着手感上劲,根本没按扭矩要求打。运行起来的震动攒了半小时,把整个座子带歪了。
没人提这个。
课本上的安装步骤里,甚至没给夹爪座的扭矩值留一行字。
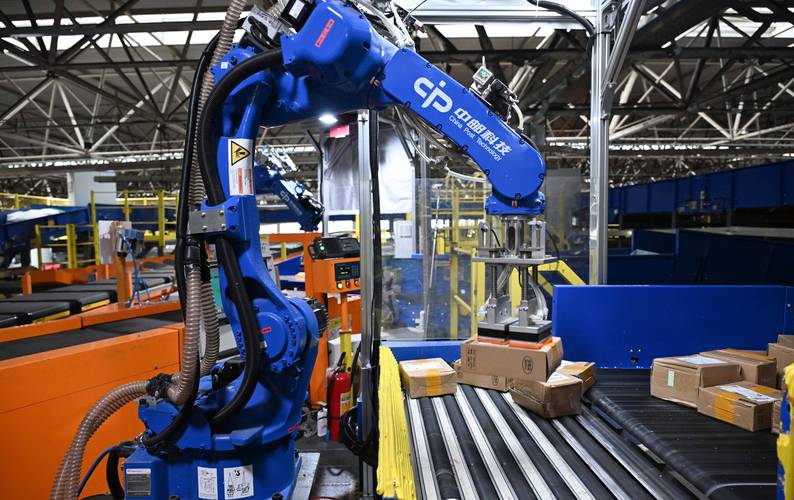
说出来有点丢人,之前我带的学生,有一半人能把机器人的运动学公式默写出来,但是连个扭矩扳手都用不明白。
最早的实训大纲,三分之二的课时砸在理论推导上——DH参数建模、正逆解公式、传动误差的定量计算,一套流程讲下来,半个学期就过去了。最后留两周时间,让学生照着指导书拼个能跑的分拣站,就算完成任务。
去年去企业交流,对接的集成项目工程师是我五年前的学生。他请我在厂区门口吃烤串,说老师,你现在上课能不能多教教学生怎么调零点,别总讲那些公式,我们现场真的用不上那么复杂的推导。
我当时手里的烤串都差点掉了。
原来我在课堂上花了那么多功夫讲的“核心知识点”,到了一线的集成场景里,居然是最没用的部分。
还记得那次在企业的车间里,项目负责人蹲在地上,拿着个激光打线器给我们指——你看,这个机器人的安装基座,我们故意往靠近传送带的方向多偏了5毫米,就是为了补偿运行三年之后,基座焊道的应力释放带来的位移。
没有完美公式。
所有的设计取舍,都是在给现场的不确定性留余量。
回来之后我就把大纲砍了三分之一。把之前占了大量课时的运动学推导内容压缩到原来的三分之一,剩下的时间,全砸在“现场感”的训练上。比如我会提前在搭好的实训站里藏好几个“暗病”:夹爪气管接反、传送带张紧度不够、机器人坐标系原点偏了5毫米,让学生在40分钟内把所有故障找出来,调回能稳定运行的状态。
最开始改大纲的时候,我总觉得学生学机器人集成应用,最大的坎是编程——PLC的逻辑写不对,视觉的标定参数调不准,这些是硬骨头,得花时间练。
结果这学期收了四十多份实训报告,把所有学生遇到的问题列出来排序,排在最前面的,根本不是编程类的问题。全是那些课本上根本不会写的“衔接缝隙”。
比如机械臂的线缆,从本体到控制箱的那段,学生总喜欢用扎带扎得死死的,结果机械臂转到最大行程的时候,线缆被扯得绷紧,运行久了线芯就会被磨断;比如视觉相机的安装支架,学生用亚克力板做的,看起来轻便又好看,结果车间里的风机一吹,支架就晃,视觉识别的精度直接掉一半;比如安全光栅的安装位置,学生照着说明书装在设备正面,结果人从侧面绕过去拿料的时候,光栅根本检测不到,存在实打实的安全隐患。
我上次看到一个学生,为了把视觉相机调得更准,在支架下面垫了三层硬纸片,垫完了用热熔胶把纸片粘在支架上,生怕它动。
那一瞬间我突然反应过来,这才是集成应用最核心的东西——不是你把每个模块的功能都搞懂了就行,是你要考虑这些模块凑到一起之后,会产生什么你单独测试的时候根本想不到的问题。
之前有个学生做焊接工作站,一开始把焊枪的清枪站装在离机械臂底座太近的位置,结果机械臂每次去清枪的时候,末端的焊枪都会蹭到底座的防护罩,蹭了三次之后,焊枪的喷嘴都变形了。学生一开始以为是机械臂的轨迹不对,改了十几次轨迹参数,最后才发现,是安装位置的干涉问题,根本跟轨迹没关系。
改参数有什么用。
根源是你一开始的布局就错了。
之前我看到学生做安装座的时候,把连接孔开成长圆形,总觉得是他加工的时候没对准,做的东西不精细——毕竟学机械的,追求的就是尺寸精准,严丝合缝。
直到上次去企业看安装现场,看到工人师傅在装机器人基座的时候,特意把基座的固定孔扩成了长圆形,我才突然想明白,之前的认知全错了。
真实的安装场景里,从来没有那么多理想条件。地面的水平度有误差,相邻设备的安装位置有偏差,甚至长期运行的震动都会让基座产生微小的位移。如果你把所有的安装孔都开成正圆孔,卡得死死的,一旦位置有偏差,就得拆了设备重新打孔,浪费的时间和成本根本没法估算。
反而是那些留了长圆孔调整量的设计,看起来“不精细”,到了现场才是真的好用。松两颗螺丝,左右挪个两三毫米,位置就调准了,根本不用拆设备。
所谓的机器人集成能力,从来不是把每个模块的知识点背得滚瓜烂熟,而是能在一堆不确定的现场因素里,给每个可能出问题的地方留好调整的余量。
现在上课的时候,我再也不要求学生把所有的尺寸都卡到丝级的精度了。反而会提醒他们,做安装座的时候,多给调整量留两毫米的空间,线缆走线的时候,多留个几十厘米的余量,别把线绷得太紧。
上周的实训课,那个一开始因为夹爪歪了差12毫米的学生,最后自己给夹爪的安装座加了个防震的橡胶垫,还在安装孔里留了两毫米的调整量。他调完的时候跟我说,之前总觉得学机械的,就得把东西做的严丝合缝,现在才知道,留有余地的设计,才是真的能在现场活下去的设计。
我没说话。
站在实训台旁边,看着机械臂稳稳地把料抓起来,放到传送带的指定位置,突然觉得,这才是我们花这么多课时教机器人集成应用的意义。
