2026-10-21 11:58:48 分类:机械设计
上周三下午的金工实训教室,风扇嗡嗡转,切削液的味道混着窗外飘进来的梧桐叶味,飘得满屋子都是。第三组的男生蹲在数控铣的工装台边,手里攥着个刚换下来的平口钳,脸皱成了包子。
风裹着热气吹过来。
没人催他。我靠在门框上看了五分钟,没上前搭话——我知道他现在正卡在从“手动换工装”到“自动换工装”的思维坎儿上,这种坎儿,讲十遍原理,不如他自己撞一次来的印象深。
学生最容易踩的坑,从来不是结构画得好不好看
每次上智能工装切换的实训课,我都能看到一模一样的流程:学生上来先打开三维建模软件,选导轨、算气缸推力、画连接座,把整个切换机构画得严丝合缝,渲染图都能直接当宣传册用。
一跑实测就露馅。
上次有个女生的方案,整个工装架做了快拆卡扣,配了个大推力直线气缸,看着流畅得不行,结果连续换了五次工装,测出来的重复定位偏差能到0.2mm,铣出来的槽宽差了快30丝。她一开始还以为是气缸推力不够,换了个推力大了一倍的缸,结果偏差还是稳稳定在0.2mm上下。
我当时指着她的定位块位置笑,说你这哪是自动切换,是靠运气换工装。
她的问题根本不在推力上——整个定位环节根本没有硬限位,全靠气缸的伸出行程顶着工装,气路压力稍微波动一点,位置就飘了。智能工装切换的核心从来不是把工装从A点移到B点,是每一次移动之后,工装的位置能稳定落在同一个坐标上,这个重复精度的要求,比移动速度的要求高得多。
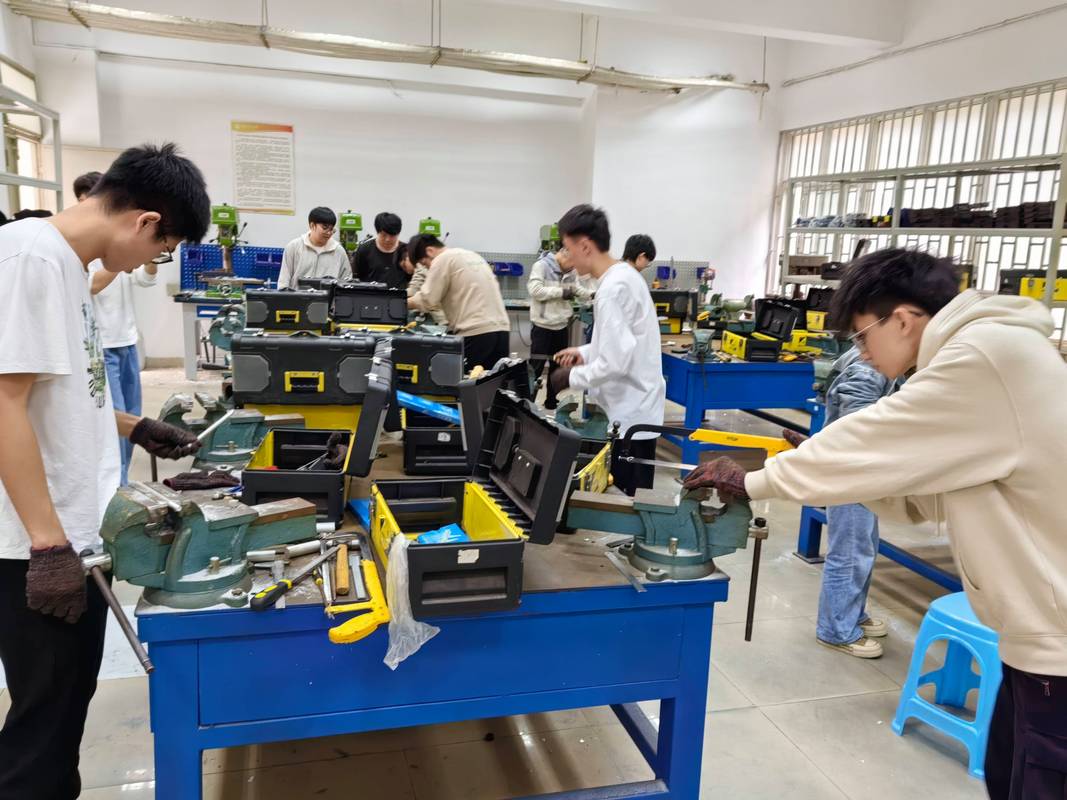 金工实训教室学生调试数控铣工装台场景
别上来就堆复杂方案,先把切换的逻辑拆碎
说实话,我之前上课也踩过坑。第一届开这门课的时候,我直接把合作企业里的自动换模台图纸丢给学生看,结果一半人盯着满屏的管线、传感器、复杂的连杆结构,看了半小时,连从哪下手都不知道。
后来慢慢改了思路,不拿工业级的复杂方案压人,把整个切换流程拆成三个最朴素的动作,让学生一个模块一个模块试。
哪三个动作?第一,当前工位的夹紧机构完全松开,不能带着工装卡着移动;第二,工装移动到目标位置之后,先靠导入斜角做粗定位,再落到淬硬的定位销上做精定位;第三,夹紧机构必须等定位信号确认到位了,再动作夹紧,不能抢跑。
就这三个动作,足够一半学生撞好几次墙。
有个男生一开始写的控制逻辑,是工装刚启动移动,夹紧缸就同步往下压,结果工装还没滑到定位位置,就被压歪了,撞得限位块哐哐响。
哐当一声。
整个工位都震。
第一次撞的时候,他吓得跳起来,以为把机床撞坏了。后来撞多了,他自己就摸出规律——顺序错了,再贵的零件都白搭。
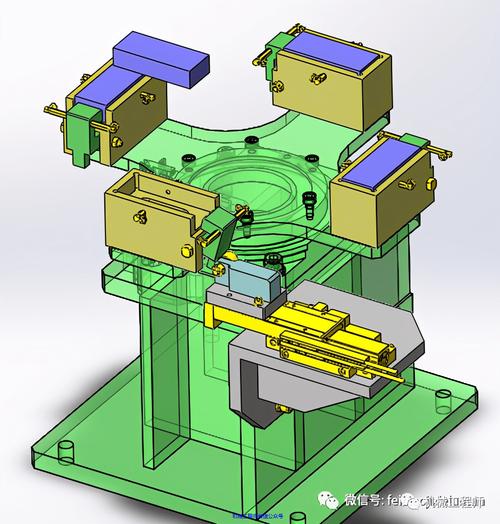 机械设计实训用智能工装切换硬限位定位结构示意图
所谓“智能”,其实是把老工程师的经验藏在结构里
 所谓“智能”,其实是把老工程师的经验藏在结构里
很多学生对“智能”两个字有执念。总觉得不加个工业相机、不上个视觉算法、不连个云平台,就不算智能工装切换,做出来的作业拿不出手。
之前有个男生,为了凑够“智能”的评分点,花了三百多买了个二手工业相机,想靠视觉识别工装的位置自动纠偏,结果调了整整两节课,连工装的轮廓都识别不准,屏幕上的识别框晃来晃去,最后还是把相机拆了,换回了两个最便宜的行程开关。
最后他的方案,就是在硬限位的位置装两个行程开关:一个检测工装有没有完全贴到定位面,一个检测夹紧有没有压到位,两个信号同时触发,系统才判定切换完成。整个方案的成本不到两百块,实测的重复定位精度稳定在0.02mm,比他之前堆相机的方案靠谱得多。
其实真的去工业现场看过就知道,大部分用了十几年的智能工装切换工位,根本没有花里胡哨的传感器。很多老工程师做的结构,本身就带了防错的设计——比如定位面做个30度的导入斜角,哪怕工装放偏了个几毫米,顺着斜角一推就滑到正确位置了,根本不需要视觉来纠偏。
这些藏在结构里的经验,是学生在课本上看不到的。他们总觉得越复杂的结构越先进,越贵的传感器越智能,却常常忽略了最基础的定位可靠性,最后做出来的方案,看着光鲜,一跑就掉链子。
昨天下午又碰到那个蹲在工装台边的男生。他把原来的活动定位块换成了淬硬的圆柱销,在控制逻辑里加了0.5秒的定位延时,连续换了三次工装,拿百分表打出来的重复偏差是0.015mm。
他蹲在台边,盯着百分表的指针看了半天,抬头跟我说,原来这玩意儿根本没那么难。
窗外的梧桐叶又飘进来一片,落在工装台的防护罩上。
风还是热的。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:蹲在工装台边卡壳的下午:聊聊智能工装切换的课上推演
文章链接:https://m.yqhljx.com/list_9/4684.html
