上周三实训课第三组。
铝型材架子晃得像风中的晾衣架。装在直线滑台上的真空吸盘每空抓三次,就要把模拟工件蹭到传送带走道上——那学生蹲在地上捡零件的时候,校服袖口沾了半块黑的导电胶,连头都没抬。他面前摊着的PLC程序改了三版,传感器的灵敏度拧了又拧,架子还是晃。
那些被学生忽略的“非核心”取舍
大部分学生刚接触自动化分拣加工单元的时候,第一反应是把所有听起来厉害的零件都凑齐:六轴机械臂、视觉传感器、步进滑台、铝合金机架,列个采购清单恨不得把实训室的货架搬空。没人愿意先花两个小时算一算,整个单元的节拍要求是多少,手里的模拟工件的尺寸公差有多大,机架的连接强度能不能扛住机械臂启停的惯性。
我们要求学生做这个单元的时候,第一件事不是打开三维软件画图,是拿游标卡尺量自己手里的工件的尺寸公差。有个组上次选了高精度的伺服滑台,花了小两千,结果机架的连接角码用的是最薄的那种,螺丝连防松垫圈都没加,滑台一动整个架子就跟着抖,传感器的触发信号飘得能跳出去三厘米。我当时真的差点气笑。
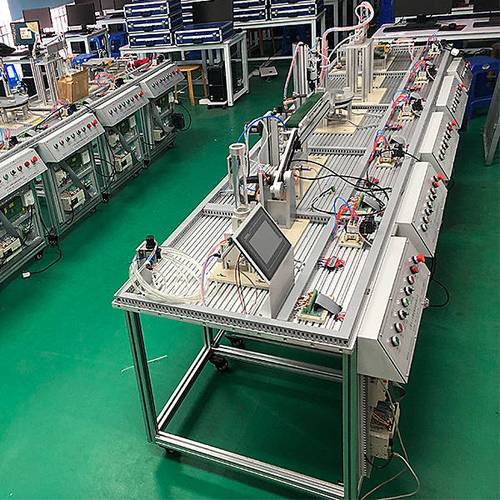
很多人总觉得“精度选高一点总没错”,却忘了整个系统的精度是由最薄弱的那个环节决定的——你在滑台上花再多钱,只要机架刚性不够,一切都是白搭。之前我们做过一次测试,同样的配置,把机架的连接螺丝全部按标准扭矩拧紧,加上防松垫,整个系统的定位误差直接从2mm降到了0.3mm,连程序都不用改。
卡点根本不是编程,是机械逻辑
学生总觉得程序是万能的。工件抓不稳?加个延时。传送带跑偏?改一下传感器的触发阈值。定位不准?在程序里加个偏移量。从来不想着去看一眼,是不是传送带的张紧轮松了,是不是吸盘的气管漏了气,是不是两个相邻工位的安装板歪了半度。
去年有个组,整个单元跑的时候,每分拣20个工件就有一个歪掉,查了整整两节课,最后发现是传送带的张紧轮螺丝松了半圈。之前他们居然花了三个小时在改PLC的分拣延时参数,把视觉传感器的阈值调了五遍。
这学期我们把原来的实训流程反过来,不再要求学生先写程序再装架子,而是先拿3D打印的小零件做1:1的运动模拟,把所有的干涉点、定位误差算清楚,再去拆零件装机架。

说实话,之前我总觉得这个流程太磨人,会耽误实训进度。直到看见上周第二组的学生,拿着草图算出来的定位误差0.2mm,装完之后实测误差刚好卡在0.18mm的时候,那种爽感,比我自己装完一套设备还强。他们甚至没怎么调程序,整个单元的运行一次就顺了。
别把项目做成比赛用的“一次性玩具”
我见过太多学生做的自动化分拣加工单元,第一次通电跑的时候顺得不行,扎带把线捆得整整齐齐,机架边角贴了装饰贴纸,拍出来的照片好看得能直接当宣传图。但老师刚碰一下架子,整个系统就停了。传感器的线是用透明胶贴在铝型材上的,所有的工位螺丝都是死固定,连个调节余量都没留。
上次有个准备参加比赛的队伍,为了让视觉传感器的位置刚好对准工件中心,用螺丝把传感器座死死拧在机架上,后来换了个尺寸稍微大一点的工件,居然拆了四十分钟的架子才把传感器移到合适的位置。
我们现在给学生的任务要求里,专门加了一条:所有需要调整的工位,必须预留至少20mm的调节行程,不能用胶粘或者死螺丝固定。毕竟这是教学用的单元,不是摆拍的道具——学生要学的不是怎么把一个设备凑到能跑一次,是怎么设计一个能反复调整、能适配不同工件的系统。
昨天最后一节课,第三组的学生终于把架子的刚性提上来了,吸盘抓工件的成功率从之前的40%升到了98%。他们组长把之前沾了导电胶的袖口洗干净,举着个分拣好的小塑料块冲我晃,眼睛亮得很。
其实哪有什么难的啊。
别总想着一步到位做个完美的系统。
先把架子稳了。
先把定位做准。
其他的,慢慢来就好。
