2026-10-25 20:51:59 分类:机械设计
上周三的实训课,第三组的三个男生蹲在地上,对着刚拼好的自动化分拣复合加工单元皱眉头。
进料口倒进去的彩色塑料块,顺着传送带往回跑,全堆在电机后面的缝隙里。
我靠在门框上没说话。
他们已经折腾了22分钟。有人翻教材翻得页角都卷了,有人蹲在地上用螺丝刀敲皮带,敲得哐哐响。
直到其中一个人突然抬头,盯着驱动轮的方向愣了三秒,喊了一句“我靠,装反了”。
那瞬间我才走过去。
那些被忽略的“反常识”设计取舍
刚开这门实训课的时候,我们教研组对着工业现场的案例抄了大半,连传送带的辊筒间距都按食品分拣线的标准定的。
直到第一届学生上课,才发现根本不对。
工业现场的设备是给熟手用的。学生连光电传感器的阈值都要拧半小时,哪来的空间调设备?
我们现在把整个单元的布局改了又改。
没有把分拣臂装在传送带正中间——那确实是理论上效率最高的位置。但来料姿态乱的时候,分拣臂的旋转半径会直接撞到侧面的料仓,学生调一次就要拆半套结构。
也没有把加工工位放在分拣口正下方。
 自动化分拣复合加工单元实训台传送带错位故障实拍
我们故意在分拣口和加工工位之间留了20厘米的缓冲段。
复合加工的核心不是极致效率,是衔接的容错率。
说实话,刚改这个布局的时候,教研组里有个快退休的老教师拍着桌子说我瞎搞,说要按工业标准来,留那20厘米就是浪费空间。
但他没见过学生把料扔到传送带上的时候,连个对齐的动作都没有。
留的那20厘米,就是给歪掉的物料留的修正空间,也是给学生慌慌张张按急停的反应时间。
学生最容易卡壳的三个“隐形坑”
带了四届学生,我把他们踩过的坑都记在备课笔记的最后一页,每次上课前都扫一遍。
第一个坑,根本不是机械结构。
是接线。
超过六成的组,第一次跑程序的时候,要么把分拣臂的IO口和传送带的IO口接反,要么把急停的线接到了电源上。上次有个女生,对着PLC程序查了三遍,最后发现是线接错了,气得把笔扔在桌上,半天没说话。
第二个坑,是定位的松紧度。
很多学生做加工工位的定位销,总喜欢卡得死死的,觉得这样定位准。但来料只要偏个1.5毫米,直接就卡料,砸得定位销都歪。
我们现在要求,定位销和物料的间隙必须留0.5毫米,宁可稍微偏一点,也不能卡料。
第三个坑,是视觉传感器的安装角度。
上次有个男生,熬了一整晚调视觉识别,把红色块识别成蓝色,把黑色块识别成白色,查了所有的参数都没用。最后抱着传感器晃了一下,突然发现是安装角度偏了45度,传送带的反光直接打到镜头上。
他把传感器掰成垂直于传送带的角度,开机的瞬间,所有的颜色全识别对了。
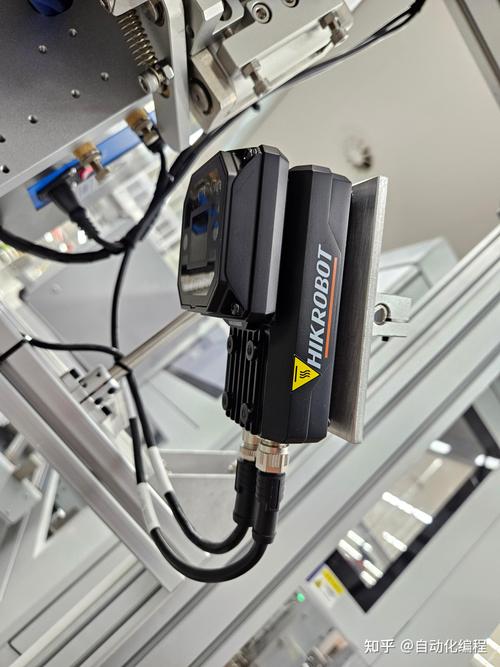 自动化分拣复合加工单元视觉传感器安装角度调试实拍
对了,那个把传送带装反的第三组,最后改对了驱动轮的方向,还自己在进料端加了个可调节的挡料条,防止物料堆在一起。我们后来把这个小改动,加到了所有实训台的标配里。
把“工业标准”拆成学生能摸得到的步骤
以前教这个单元,我们直接给学生一张完整的装配图,让他们照着拼,拼完能连续跑5分钟不卡,就给及格。
后来发现不对。
学生照着图拼出来的东西,根本不知道每个零件是干嘛的。皮带松了不知道调张紧轮,传感器坏了不知道换位置,只会照着图拧螺丝。
现在我们把整个自动化分拣复合加工单元,拆成了三个完全独立的模块。
上料输送模块,只要能连续送料10分钟不卡,就算过。
视觉分拣模块,只要能把三种不同的物料分对95%,就算过。
复合加工模块,只要能把分拣好的物料压入定位槽,完成钻孔或者打标,就算过。
没有要求他们一步到位拼出完整的生产线。
每个模块单独考核,过了一个,再进下一个。
上次有个平时上课总趴在桌上睡觉的男生,第一次把三个模块连起来,跑通完整流程的时候,拍着桌子喊了一声,整个教室的人都看他。
他平时连作业都不交,那天蹲在设备旁边,盯着传送带转了快十分钟。
学生的试错空间,比完美的装配图重要。
没人天生会装设备。
错了就改。
改到能跑通,就是他们自己的东西。
哦对,上周那个第三组的男生,临走的时候跟我说,他以后想做工业自动化的设备设计。
我没说什么大道理,就给了他一张我们教研组画的,没标尺寸的单元草图。
让他回去自己琢磨着改。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:当学生把自动化分拣复合加工单元的传送带装反时,我们在教什么?
文章链接:https://m.yqhljx.com/list_9/4895.html
