上周三下午,实训室。学生把装配好的巡检小车放上模拟轨道。刚走两米,咔。轮子卡在接头处。不是电机没劲。是轮缘和轨道间隙留错了。学生盯着我,我盯着那缝隙。说实话,这场景每年都演。工厂线上智能巡检,听起来是人工智能、图像识别、5G传输那些事。可机械设计课得先解决一个更土的问题:它怎么稳稳当当地走过去?对吧。
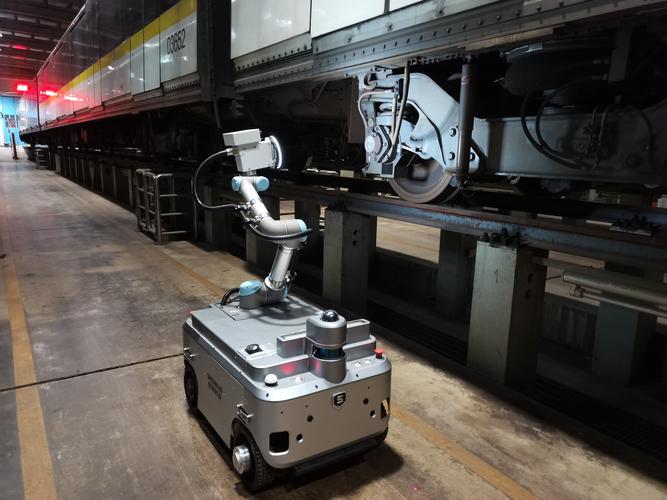
我常说,别急着画云台。先看看脚下的路。轨道不是理想直线。有接缝。有坡度。有热胀冷缩。你的机器人得在这种地方活下来。
一、学生画得出云台,却算不准一颗弹簧的预紧
课程设计任务书发下去。巡检机器人要沿轨道跑,带摄像头。很多学生上来就画云台。两个自由度。漂亮。但一问:轨道不平,车体扭动,云台怎么保持水平?他们加弹簧。然后弹簧刚度随便填。这不行。巡检精度不光是相机像素决定的。机械振动会让图像糊成一片。我让他们做一件事:把振动源列出来。电机、轮轨冲击、皮带。然后逐个想办法。有个组用橡胶垫。另一个组用弹簧阻尼。吵了一节课。这挺好。机械设计本来就是取舍。不是查手册抄一个“标准答案”。
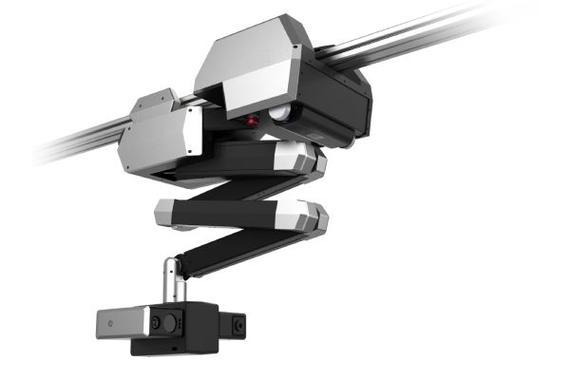
不过话说回来,工厂线上智能巡检的“线上”,不是互联网那个线上。是产线边上。空间窄。油污。粉尘。温度变化。学生往往忽略这些。他们按洁净实验室设计。结果到了车间,导轨热胀冷缩,卡死。我让他们去校办工厂看半天。回来改设计。有个学生把导轨改成柔性连接。看起来丑。但能用了。
还有电缆。拖缆?电池?学生喜欢电池。但电池重。重心高。转弯容易翻。我让他们称电池。算重心。画受力图。有个组把电池放到底盘下面。重心低了。但离地间隙小了。过障碍又不行。又是取舍。你看,机械设计没有完美解。只有合适解。工厂线上智能巡检的移动平台,就是在这些矛盾里找平衡。
二、我退掉了“智能”那部分,先让他们把轮子搞明白
有同事问我,智能巡检的课,怎么不教SLAM、不教目标检测?我说教。但那是另一门课。机械设计这边,先得保证机器人能走。能停。能转。我甚至把课程里的“智能”两个字暂时拿掉。就做移动平台。学生一开始不爽。觉得low。后来发现,光是一个差速转向,就够他们调两周。打滑。跑偏。PID参数乱给。有组学生用激光测距仪测轨迹,发现轮子直径有加工偏差。微小的偏差。在长轨道上就放大。这偏差,在十米轨道上就是十几厘米的偏移。工厂线上智能巡检,有时候就败在这种地方。
我让学生拆了一个旧轮子。量。画。重新设计。加了个柔性轮缘。不复杂。但有效。他们开始明白,机械设计不是画个三维模型就完事。公差。材料。表面处理。这些在图纸上不起眼。在轨道上要命。

后来我又加了一个环节。用手机慢动作拍轮子过接缝。看回放。那一下冲击,肉眼看不见。但相机能捕捉。然后算能量。这比公式推导直观。有个学生说:原来轮子不是滚过去的,是砸过去的。对。这就是机械设计里的“冲击载荷”。工厂线上智能巡检,轨道接缝永远存在。设计时就得考虑。
三、失败复盘:那个被“智能”吓住的设计方案
去年有个组,方案特别宏大。六轴机械臂。视觉伺服。无线充电。结果中期检查,连底盘都没动。为什么?他们把精力全花在选相机和写代码上。机械结构最后用3D打印凑。刚度不够。一开电机,整个平台抖。他们很懊恼。我也懊恼。但这就是教学。后来我调整了进度。开头一周只做底盘。接着一周只做传动。再一周才加传感器。慢。但扎实。
说实话,工厂线上智能巡检这个题目,很容易让学生兴奋。兴奋到忘记机械设计的基本功。螺钉选型。轴承配合。导轨平行度。这些不酷。但它们是地基。
有没有更好的办法?我试过用项目式。但项目太大,学生容易飘。现在我用“约束驱动”。给他们一个真实场景:某化工厂的管廊巡检。要求机器人沿既定轨道走,不能碰管道。他们自己定义子任务。有个组去量了学校走廊的护栏。当作轨道。回来设计。这种土办法,比讲一百遍“工况分析”都管用。
所以,工厂线上智能巡检,在机械设计教育里,到底是什么?我觉得不是教他们造一个全能机器人。是教他们在多约束条件下做决策。轮子选橡胶还是聚氨酯?轨道用铝型材还是角钢?云台用步进还是舵机?每个选择都有代价。学生吵一吵。试错。改。再试。这过程比最终那个能跑的小车更值钱。
