本文整理了我做商用服务机器人近十年,碰到的最容易踩的三个机械设计坑,都是真金白银砸出来的经验,给准备入行或者正在改方案的同行做个参考,都是干货,没什么虚的。
末端执行器的选型:别只看负载,忘了寿命余量
做餐饮传菜机器人的时候,第一次碰末端夹爪设计。我们当时为了赶招标节点,直接套了现成的平行电爪方案。算额定负载2kg,实际最大取餐盘也就1.2kg,怎么算都够。
交样三个月,客户打电话过来骂街了。八个机器人,六个夹爪开合卡顿,定位偏差超了5mm,夹不住餐盘。
拆开来一看,导轨齿面磨得不成样子。原来商用场景下,一台机器人一天要开合夹爪至少3000次,一个月就是快10万次,三个月就是小30万次,我们选的那款工业夹爪,标称寿命只有10^5次,刚好踩在红线边上。
按照GB/T 38124-2019 服务机器人安全通用技术规范,商用服务机器人的核心运动部件,必须满足至少10^6次循环寿命要求。很多人选型只看静态负载,把这条要求忘得一干二净。
说白了,就是贪便宜。那款标称2kg负载的便宜夹爪,比符合寿命要求的型号便宜了快一半。最后呢?拆旧装新,差旅加零件费,花的钱比当初省的多三倍都不止。我还熬了三个通宵赶工,想起来都头疼!
其实解决办法很简单。选型的时候直接给寿命留25%以上的余量,选带防尘密封结构的导轨,夹爪接触面加一层硅胶防滑垫,既防磨又防餐盘打滑,几百块的额外成本,换一年多不用售后,太值了。
移动底盘的越障设计:低落差带来的大麻烦
说实话,移动底盘设计是服务机器人最容易出问题的地方。很多人照着招标要求做,要求能越10mm障碍,那就做10mm的能力,半毫米都不多留。
我之前一个同行朋友,做酒店送物机器人,样机在实验室跑了一个月一点问题没有,放到酒店现场,一周之内天天报警。一半的报警都是卡在电梯口,或者地毯压边那。
你猜怎么着?电梯门口的不锈钢收口条,比地面高了12mm,酒店走廊的满铺地毯压边,最高能到16mm,都超了设计要求的10mm。实验室的测试地面都是平的,哪里会有这种情况?
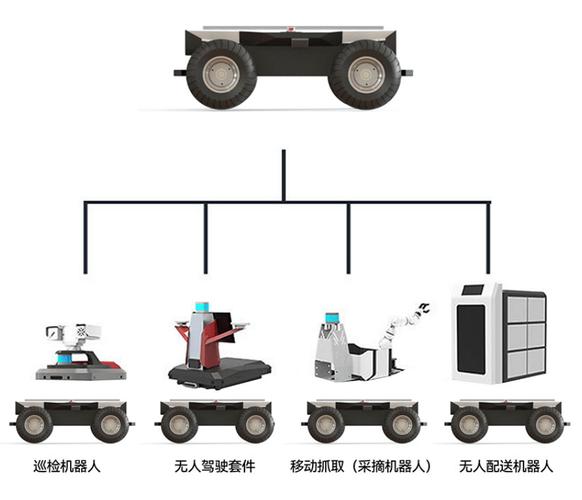
不少刚做服务机器人的设计师,就盯着参数表算,不到实际场景跑,怎么可能不出问题。
讲点实用的,服务机器人底盘做越障,主动轮径至少选120mm以上的聚氨酯轮,接地压强控制在0.05MPa以上,主动轮一定要加独立悬挂,哪怕是最简单的弹簧悬挂,也能把落差的冲击力分散开,不会让整个机身卡着不动。如果做室内场景,轮面一定要选粗纹聚氨酯,别选光面的,大理石打湿之后光面轮打滑系数直接掉一半,上坡都上不去。
整机重心的动态平衡:别忽略小部件的偏移影响
很多人算重心,只算大部件,什么屏幕、底盘、电池,什么线束、扬声器、走线槽这些小部件,直接忽略不计。静态放着没问题,一动就出乱子。
去年做政务大厅的导览机器人,27寸触控屏装在机身前侧,我们把40Ah的锂电池整块放在底部后侧,静态算重心,刚好在机身几何中心,完美。样机一开跑,加速启停的时候,整个机身晃得厉害,屏幕都出重影,用户体验差到没法交差。
查了半天,原来我们把10多米的线束都扎在机身后侧,加上两块扬声器也装在后舱,后侧实际重量比我们算的重了快1.2kg,重心直接偏了18mm往后,加速前倾的时候,惯性把偏的量放大了一倍,可不就晃嘛。
最后怎么改的?把整块电池拆成两块,分别放在底部左右两侧,往前移了12mm,加了两块1kg的配重块在前侧底部,开模都没重新开,只是改了一下电池仓的定位板,一下子就稳了,启停晃动量从原来的1.5度降到了0.2度以内,完全符合要求。
这里给大家提个醒,服务机器人是动态工作的,每天启停几百次,一定要给重心调整留余量,设计的时候就提前留好配重块的安装位,别等样机出来了再焊螺丝钻洞,费半天劲还不好看。动态重心偏差要按照最大加速度的2倍来算,别只算静态的,真的差很多。
做服务机器人快十年了,最大的感受就是,这东西和工业机器人完全不是一个路数。工业机器人在固定厂房干固定活,所有参数都能卡死。服务机器人天天在人堆里跑,在各种各样的非结构化环境里转,什么乱七八糟的情况都能碰到。图纸上算对了没用,参数卡准了也没用,多去现场跑,多给意外留余量,少犯经验主义的错,少贪那点小便宜,就能少踩很多坑。
