摘要:本文针对具备一定机械基础的中级工程师,梳理了工业机器人末端执行器设计与选型中的常见问题,结合实际项目案例分享落地经验,涵盖不同场景的权衡逻辑与避坑要点。
被低估的核心性能瓶颈
很多人做机器人项目,把九成精力砸在本体选型、运动规划和系统集成上。末端执行器?不过是个装在臂端的夹子,找个标准件凑数就行。
真出事的时候,哭都来不及。
去年我跟进一个3C动力电池包装配线改造项目,本体用的是业内顶流的六轴机器人,标称重复定位精度±0.02mm,甲方要求错位率不超过1%,结果上线测试直接跑出12%的错位报废率,整个项目卡了半个月动不了。拆来查去,最后发现问题出在夹爪上——采购图便宜选了廉价气动夹爪,自身重复定位误差就有±0.1mm,加上安装基准的误差,直接把本体的精度优势吃没了。
说实话,预算分配就错了。绝大多数项目里,本体占了七成以上预算,末端执行器连5%都不到。可整个机器人系统,只有末端执行器直接接触工件,精度、效率、安全性全卡在这最后一厘米。你说它不重要?
主流选型的核心权衡逻辑
现在市面上的末端执行器品类杂,价格差能差出一个数量级,选的时候不能只看标称参数,得贴合场景算帐。
气动夹爪胜在价格便宜、响应速度快,对应用环境不敏感,适合搬运、码垛这种低精度要求的场景,选型的时候有个不成文的规矩:额定夹持力要比工件最大重量大2.5倍以上,很多新手只放1.5倍余量,碰到光滑的塑料工件、潮湿的金属工件,掉件率能高到离谱。
电动夹爪精度高,支持力控调节,适合装配、检测这类对精度要求高的场景,但是价格是同规格气动夹爪的3到5倍,重量也大得多。选的时候一定要算臂端总负载——机器人标称的最大负载,是最大臂伸位置下的动态负载,夹爪自重加上工件重量,不能超过标称值的80%,留20%的余量给加速度带来的惯性冲击,这个是硬线,碰了就出事。
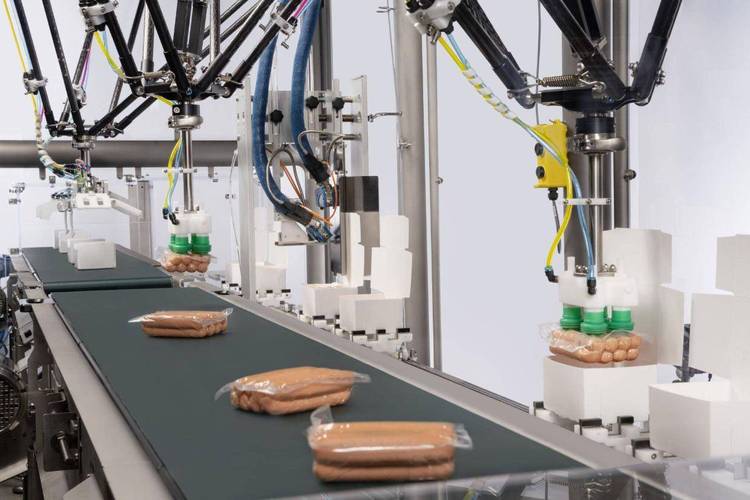
这两年爆火的柔性夹爪,适合抓取异形易碎工件,比如生鲜、玻璃制品,但是天生刚度差,绝对不能用在高精度装配场景。还有个很多人忽略的点:食品行业用的柔性夹爪,硅胶材质必须符合FDA 21CFR食品接触安全标准,别随便拿普通硅胶凑数,过审的时候卡你没商量。协作机器人用的末端执行器,必须符合ISO/TS 15066的安全要求,最大接触力不能超过150N,钳口夹紧力不能超过50N,不然过不了安全认证,根本没法上线。
不过话说回来,真不是越贵越好。我前年见过一个汽配加工厂,搬运铸铁毛坯,明明几千块的气动平行夹爪就能搞定,非要跟风上十几万一套的柔性电爪,结果不到半年,铸铁毛坯的棱角把硅胶手指刮得全是破口,整套直接报废,老板心疼了好几个月。
新手最容易踩的三个设计死坑
第一个坑,重量冗余超标。很多新手设计师觉得夹爪做的越结实越靠谱,本来3mm的铝板就能搞定,非要加到8mm,结果夹爪自重超了负载,机器人高速运动的时候臂端抖得像筛子,定位精度直接掉了一个数量级,改都没法改,最后只能换更大负载的机器人,预算直接超了几十万,找谁哭去?
第二个坑,防护等级错配。冲压车间上下料,要防冷却液、防铁屑,很多人选了IP30的开式夹爪,不到两个月,导轨缝隙里塞满了铁屑,卡的根本动不了,拆开清理都清不干净,直接整体报废。食品水洗生产线,IP65是最低要求,别为了省千八百块,选防护等级不够的,后期更换的成本够买十个新的了。
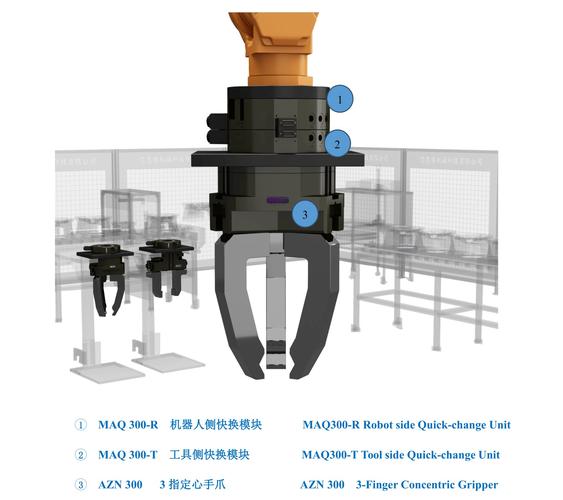
第三个坑,不预留快换接口。现在多品种小批量生产越来越多,今天抓纸箱,明天夹注塑件,后天要装焊接枪,没装快换接口的话,拆夹爪、校基准,一次就要两三个小时,一天下来干不了几个活,效率直接砍半。哪怕你现在只生产一种产品,也一定要预留标准快换的安装面,以后改型升级,半天就能搞定,不然后悔都来不及。
末端执行器这个东西,说难不难,说简单也不简单。没有什么万能的选型公式,全在对着场景抠细节。你把细节抠到位了,项目顺顺当当就上线,随便应付的话,它总会在最关键的时候给你捅娄子。
