2026-10-02 10:37:04 分类:机械设计
上周整理实训柜,翻出去年学生课设留下的时序草稿,边边角角都擦起毛了。想起那组学生蹲在实训台边熬到关灯的样子,忍不住记两笔。
课设现场撞见的真问题
这次课设的要求是做一条小型3工位组装产线,三台伺服机械手加一台检测机,要求联动作业。
最初接题的时候,个个都拍胸脯说没问题。不就是调几个动作顺序吗。
卡了三周。
我蹲下来看他们的接线和时序逻辑,密密麻麻画了三整页,居然连一个缓冲节点都没留。换谁能不卡啊!
他们的逻辑很简单:上料机械手放料→检测机检测→合格发信号→搬运机械手取走送到组装工位→组装机械手作业→下料。每一步都触发下一把,一步错,全链停。稍微来料偏了一毫米,检测多花了0.3秒,全线就卡在那不动,要人工reset才能重启。
这哪里是协同,这就是串糖葫芦,断一个全掉。
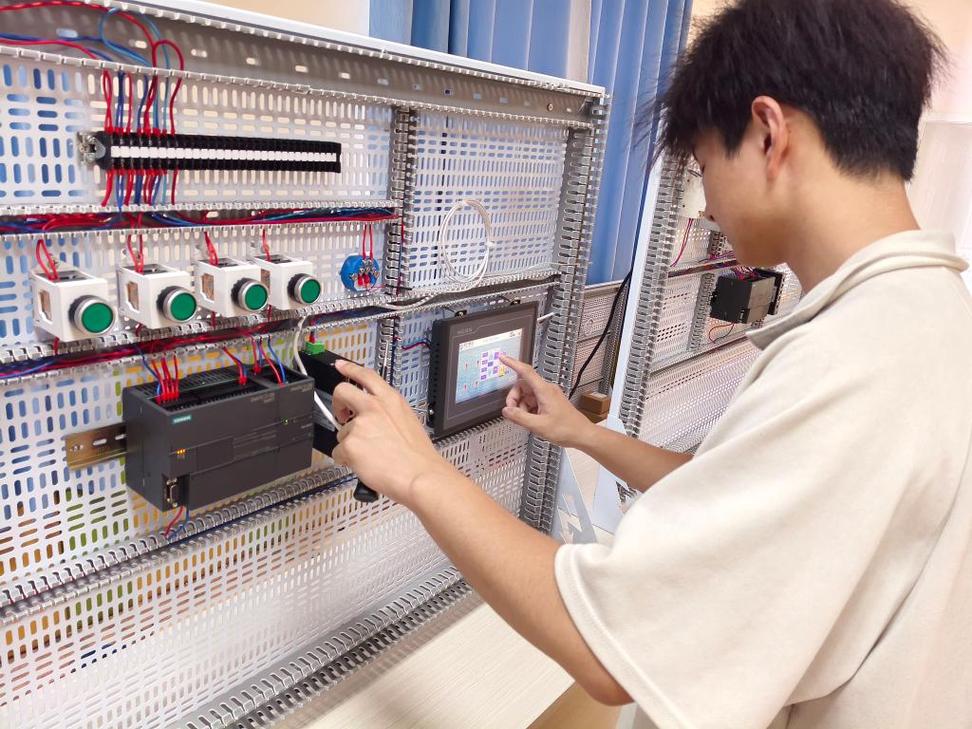 学生实训台多机械手联动接线实拍
其实不止学生会犯这个错。我之前去佛山看一家小工厂改产线,老板找的师傅也是这么干的,省了管控模块的钱,结果每天停线十好几次,亏的钱比加模块多十倍。
改了两次才摸到的门道
一开始我给提示,说你们试试加个缓冲区?学生听不懂,说我们节拍卡的刚刚好,加缓冲区不浪费节拍?
说实话,我那时候也急,差点直接把方案给他们了。后来忍住了,让他们去录十分钟自己跑线的视频,慢放数一下,每台机器待机等料的时间加起来有多少。
一算吓一跳,总待机时间比加工时间还多30%。这就是把所有动作卡死的后果。
第一次改,加了一个来料缓存位,把触发逻辑从“检测完喊人”改成“机械手在缓存位等信号”。好了一点,但还是停。问题出在哪?组装工位下料的时候,下料机械手要是赶过来晚了,组装好的产品不走,下一个就进不来,还是堵。
第二次改,把按照工序顺序触发改成按照冲突节点管控——只卡住会撞机的绝对禁止节点,其余动作只要不撞,允许浮动半秒到一秒。
什么意思?比如两个机械手都要经过同一个料道,只要我规定“你过的时候我绝对不能进”,至于你早走0.2秒晚走0.2秒,没关系。不用每一步都等指令。
改完当天,就跑通了连续两小时不停线。
 产线多机联动协同管控节点流程图
其实这个改法,没加什么高端硬件,就是改了逻辑,成本只多了不到两百块的光电开关。
教学里要舍掉什么
 教学里要舍掉什么
不过话说回来,这块内容我教了五年,改了三次教学大纲,越来越觉得,课本上的东西太理想化了。
原来我上课第一节课先讲各种同步控制算法,讲现场总线的高精度同步,讲运动控制卡的参数调试,学生听的头大,做的时候还是错。现在我反过来,先不讲方法,先抛问题。你们觉得,产线联动最烦的是什么?学生说,停线。对,那我们做管控的目的是什么?不是追求每个动作的误差都控制在零点几毫米,不是追求节拍丝毫不差,是少停线,出了小问题能自己拉回来,不用工人跑过来按重置。
很多学生上来就追求高端配置,要加进口运动控制卡,要做以太网总线,结果钱花了一大半,核心的冲突节点没梳理,最后还是跑不起来。我现在给课设加了一条死规则:先画节点冲突图,找完所有可能堵的点,再选硬件。能用电位器和光电开关解决的,不许上更贵的模块。
反而通过率比原来高了一倍多。
很多人觉得,协同管控就得靠高端的系统,复杂的算法,其实不是。大部分中小工厂的产线,本来就有各种不确定性,来料不稳,零件公差大,传感器偶尔误触发,我们做管控,不是要消灭这些不确定性,是给这些不确定留够腾挪的空间。
这一点,原来我在课本上学不到,工作了好几年才懂,现在只能在课设里一点点灌给学生。
前几天那组毕业的学生回学校,说之前在企业做产线改造,用了这个思路,老板夸他们会省钱,不用花大价钱上全套系统,改改逻辑就把问题解决了。听了真的开心。
哦对,还有个小事,上次有个学生问我,那什么时候需要那种高精度的同步管控?我说,等你遇到那个需求的时候,你自然就知道怎么选了,先把最基础的问题解决,再谈高端的。对吧。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:卡了三周的课设项目:聊聊产线多机联动作业协同管控
文章链接:https://m.yqhljx.com/list_9/3694.html
