第一卡永远在看不见的地方:坐标系对齐
上次做3C小零件上胶的课程项目,有一组学生照着教程搭完了工作站,通电调试,机器人走点每次都偏,差了差不多0.2mm,就这一点,胶线全歪,零件直接废。学生拆了装,装了拆,找了一下午问题,最后才发现,一开始对基准的时候,他们把工作台基准对准了机器人底座,没给末端热熔胶枪做单独校准。手转一下枪头,偏差就出来了。偏一点,全完蛋。
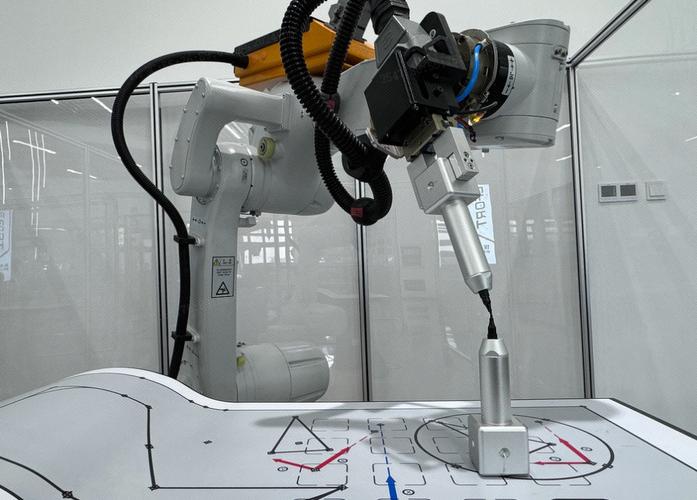
很多教程剪了校准的过程,直接放运行成功的成品,害得新手都以为对齐肉眼能看见的边就行。说实话,集成这活,差一丝都不行。我原来上课,把校准放在理论课最后一笔带过,现在直接把第一天的内容改成蹲在工作站旁调基准,拿塞尺一点点怼,偏0.1mm都要重新来。一开始学生抱怨折腾人,调完一次,自己就懂了。原来所谓集成,第一步不是拼硬件,是找所有人都看不见的那个基准。对不对?没基准,后面全是空的。
安全设计:不是别人说无围栏就一定要无围栏
讲完基准,第二坑就是安全。很多学生脑子里先入为主,协同就是不用围栏,省空间,好看。那组学生一开始也拆了所有围栏,说要符合协同的定义,结果现场试生产,工人过来拿成品,转身蹭到机器人臂,力控触发急停,整个人吓出一身汗。
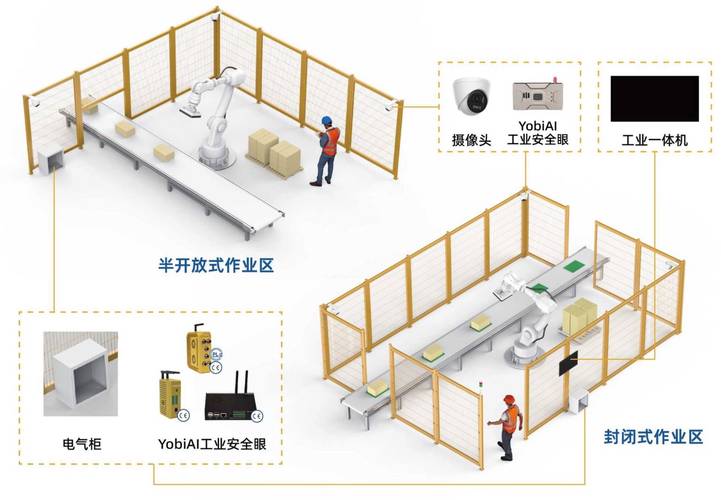
不过话说回来,全装围栏,那要协作机器人干嘛?直接上传统工业机器人不就完了。我没给他们答案,就让他们去系里的实习工厂看真实的协同工作站。转了一天,回来改方案,最后加了半高的安全光栅,只围加工区域,工人上下料的开口留出来,光栅分两级,人靠近先减速,越界再急停。既不挡操作,也没了蹭到的风险。原来设计从来没有标准答案,只有适合场景的取舍。我现在上课,从来不说协同机器人就该无围栏,只问他们,你的工作站每天有多少工人进出?末端带的工具是尖的还是钝的?出问题的后果能不能扛?想清楚了再选,比背概念有用。
留十分之一的余量,是多年踩坑换来的经验
做集成,学生最爱干的事就是卡着指标做设计。客户说要求负载5kg,机器人就选额定5kg的,工作台行程就做刚好够放零件的,一点富余都不留,说是减重省成本。我刚接项目那会也这么干,最后现场要加个视觉传感器,没地方装,负载超了零点几公斤,机器人运行就抖,拆了重新改设计,改了半个月,差点误了交付期。
所以现在我教学生,不管设计什么,负载留10%,行程留10%,安装位多留两个孔,不吃亏。还是那组做上胶的学生,做完原来的设计,留了15%的负载余量,还有一块多余的安装板,后来客户临时说要加视觉定位,半天就装好了,没动大结构。
哪有现场完全按设计走的?总会有改动,总会有新要求,留点余量,就是给自己留后路。很多人说集成就是把现成的模块拼起来,没技术含量。其实不对,拼模块谁都会,难的是预判那些没说出来的需求,给变化留空间。我们教机械设计,教集成,不是教学生拼出来一个能跑的东西就行,是教学生做出来的东西,能适应现场的变数。
这半年改课程,把原来一周的理论课,砍了三天,放到实验室实操,就让学生自己拆,自己装,自己踩坑。我只在卡住的时候提一句,剩下的让他们自己试。现在看来,效果比原来好太多。学生走出校门去企业做集成,不会一碰到问题就找标准答案,知道自己调,自己改,这就够了。
