上周三下午的实训楼302,我刚推开门就听见哐当一声。
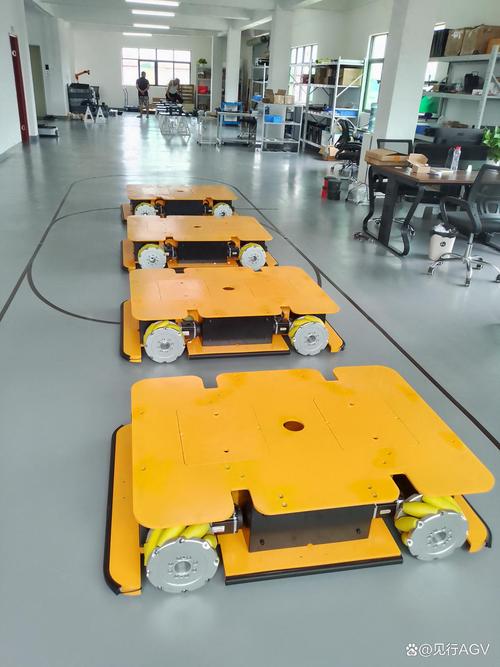
是第三组做的小型AGV小车,过实训台边那道1厘米高的挡条时,直接侧翻在地上,上面摆的三个模拟料盒滚得满走廊都是。
几个学生蹲在地上捡,脸涨得通红——为了让车不翻,他们前天刚在底盘里塞了三块总重2.7公斤的铅块,算出来的稳定安全系数比教材要求的1.5高了整整0.8。
总把稳定性等同于“加重量”的认知陷阱
我蹲下来把车扶起来,用手晃了晃车架,左右晃的时候,能明显感觉到车架和底盘连接的地方在晃,不是配重不够的问题。
翻他们的计算书才发现,所有的力矩平衡计算,都只算了小车在平地上满载时的纵向受力,连轮距是多少、过挡条时的横向扰动力矩多大,半字没提。
说实话,这种错误我见得太多了。
学生刚接触这部分内容的时候,总把稳定的逻辑简化成“重的东西不容易倒”,恨不得给所有运动部件都挂上配重块,完全不管配重加完之后,电机的额定扭矩够不够,设备的整体重量会不会超过场地的承重限制。
去年有个组做的可移动焊接工作站,为求稳焊了15毫米厚的钢板底座,最后连脚轮都被压瘪了两个,临展前换零件换了一下午。
我之前改讲义的时候,总把稳定安全系数的公式放在最前面,配着例题让学生反复练,结果练了半学期,学生对着公式能算出精准的数值,真到自己做设计的时候,连支撑面的轮廓在哪都找不对。
把抽象的系数,变成能摸到的体感
这学期我把这部分的授课顺序整个倒过来了。
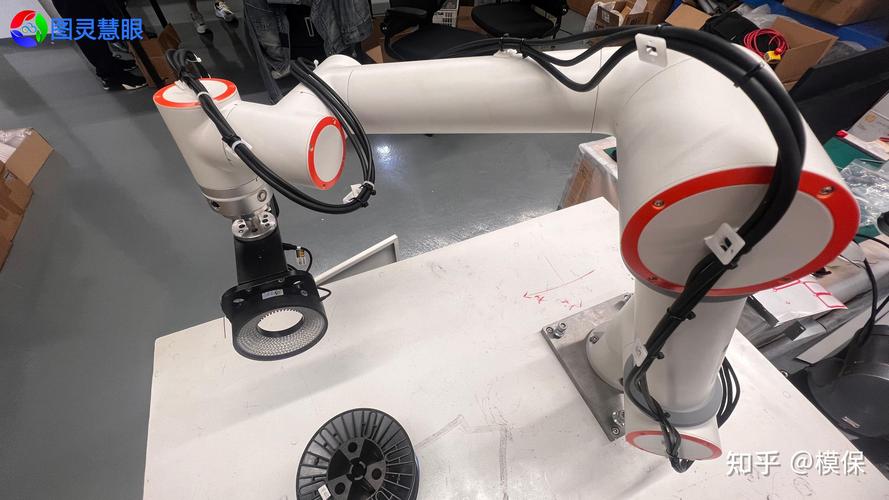
不再先念公式,每节课开头先拿个旧的桌面六轴机械臂做演示——故意把底座的固定螺丝松半圈,通上电让它做往复运动,你能眼睁睁看着机械臂的末端在画圆的时候抖出不规则的波浪线,底座和桌面之间的缝隙随着动作一宽一窄。
我会让每个学生都上来亲手晃一晃松了螺丝的底座,再把螺丝拧紧,开机器的时候再摸一摸底座的振动幅度。
没有哪个学生晃完之后,还会觉得稳定性是试卷上冷冰冰的数字。
我会给他们拆之前攒的旧设备:有因为重心偏了2厘米,运行的时候直接从台面上滑下来的传送带;有底座太软,高速运行时共振把固定螺栓震断的送料机。
这些从真实场景里拆下来的零件,比教材上的示意图有说服力一百倍。
我甚至在实训台的角落放了个半人高的金属支架,故意把支撑脚的位置往外挪了3厘米,让学生自己上去推,推到什么角度的时候支架会开始晃,再挪回原来的位置,感受同样重量的支架,支撑面的投影变了之后,推起来需要多大的力才能晃倒。
慢慢的就有学生反应过来——原来稳定性从来不是靠“堆重量”堆出来的,是要让整个设备的重心投影,始终落在支撑面的轮廓范围里,还要留够足够的扰动裕度。
别等三维模型建完,才想起稳定性这回事
现在我给所有学生定了个死规矩。
第一版手绘草图出来的时候,不许急着开三维软件,必须先在草图上标三个东西:整个设备的重心大致投影位置,所有支撑脚围成的轮廓边界,允许的最大倾斜角度。
这三个数没标清楚,就别往下画。
之前学生做设计的顺序永远是:先选好看的外观,再挑参数好看的电机,接着把所有零件往结构上堆,等整个模型渲染得漂漂亮亮了,才突然反应过来——哦,这个设备升起来的时候,重心都跑到支撑面外面去了。
上次有个学生做的可升降展示架,把升降丝杠装在了整个结构的侧边,架子升到最高处的时候,手轻轻一推就往侧面歪,为了改这个问题,他拆了装装了拆,整整耗了三天,最后把丝杠挪到了结构正中间,才终于稳下来。
当然我也不会鼓励学生追求无限大的稳定裕度。
稳定裕度从来不是越大越好——为了稳把底座做的比设备本体还宽,结果过不了车间的窄过道;为了不晃把所有连接部位都焊死,结果后期维护的时候拆都拆不开。这些都是学生常犯的错。
我会在他们做设计的时候提醒:想清楚这个设备要用在什么场景里,会遇到多大的扰动,是在平整的实验台面上用,还是在车间里过有小坡度的地面,是固定不动的设备,还是要经常移动的台车。不同的场景下,需要的稳定裕度根本不是一个数值。
昨天晚上有个去年毕业的学生给我发消息,说他现在在厂里做非标设备,之前学校里练的那套“先标重心再画图”的习惯,帮他避开了好几个设计坑。
我看着消息愣了半天。
之前我总觉得教机械设计,要把公式讲透,把软件操作练熟,现在才发现,最该给学生的,从来不是能背下来的知识点,是对“失稳”这件事的真实体感——知道什么情况下设备会晃,会倒,会在没人注意的时候出问题。
就像那天侧翻的AGV小车,后来他们把轮距从8厘米调到了15厘米,拆了两块多余的铅块,再开过那道挡条的时候,稳得很。
