上周帮珠三角一家做3C铝合金结构件的厂整改产线,原来的方案是6台SCARA+2台六轴机器人配合视觉检测、自动锁螺丝工位,供应商给的PPT里算出来理论OEE能到89%,实际跑了3个月,连60%都摸不到。
为啥?调度算法是拿开源ROS包改的,硬件层的协同接口全是东拼西凑的,连最基础的信号交互都靠PLC的普通IO点传,延迟高到能把人急死。
别上来就抠算法,先把各机的“脾气”摸清楚
很多人一提到产线多机协同,第一反应就是搞复杂的调度算法、上最高配的工业总线,觉得算法够强就能把效率拉满。错的。
第一步要做的根本不是算法,是刚性的节拍匹配。去年在新能源电池PACK产线做项目,12个工位,供应商一开始给的方案把单工位的节拍公差设到±2s,觉得反正中间有缓存位兜着,慢一点快一点都没关系。结果实际跑起来,只要某台设备卡个3s,后面的机器就空等,前面的机器堆料,缓存位塞了3个电芯的时候,整条线的流转节奏就全乱了。
这里有个行业通用的参考标准,按照GB/T 39116-2020《智能制造能力成熟度模型》的要求,离散制造产线的相邻设备节拍匹配度要达到95%以上,也就是单工位的实际作业时间和设计节拍的偏差不能超过±0.5s,不然靠软件层面削峰填谷的话,总线传输的响应延迟、调度算法的计算开销,会直接吃掉所有预留的效率冗余。
更有意思的是,很多人觉得缓存位越多越稳,恨不得在每个工位之间都加个十几层的缓存架。我见过最离谱的一条消费电子组装线,中间加了12个缓存位,结果物料从线头流到线尾的时间比实际加工时间还长,本来12s的设计节拍,实际物料走完整个线要3分多钟,换型的时候找料都要找半天。
当时我盯着那排密密麻麻的缓存位,真的差点当场把方案纸揉了——这哪里是柔性产线,这是给临时仓库加了个传送带啊。
协同的核心不是“各干各的”,是给每台机器留“紧急刹车”的共识接口
我见过太多做协同产线的方案,每台设备的安全逻辑是完全独立的:SCARA的急停信号接自己的光幕,六轴的碰撞检测接自己的控制器,桁架的过载保护接自己的伺服驱动器。当某一台机器触发停机的时候,其他机器根本不知道发生了什么,还在按之前的固定节奏走。
去年帮客户整改的那条3C产线,就出过这种事故:锁螺丝的SCARA因为扭矩超限触发了停机,旁边做视觉检测的相机还在按固定节拍拍照,结果机械臂刚好把工件从检测位移走,相机拍了个空,后面的追溯系统直接报了2000多条“无视觉数据”的错,整条线停了4个小时排查。
按照GB 5226.1-2019《机械电气安全 机械电气设备 第1部分:通用技术条件》的要求,所有参与协同的设备,必须把急停信号、安全门触发信号、物料在位信号做成硬线串联的安全回路,只要任意一台设备触发安全停机,整条协同线的输出端立刻切断所有运动部件的动力源。
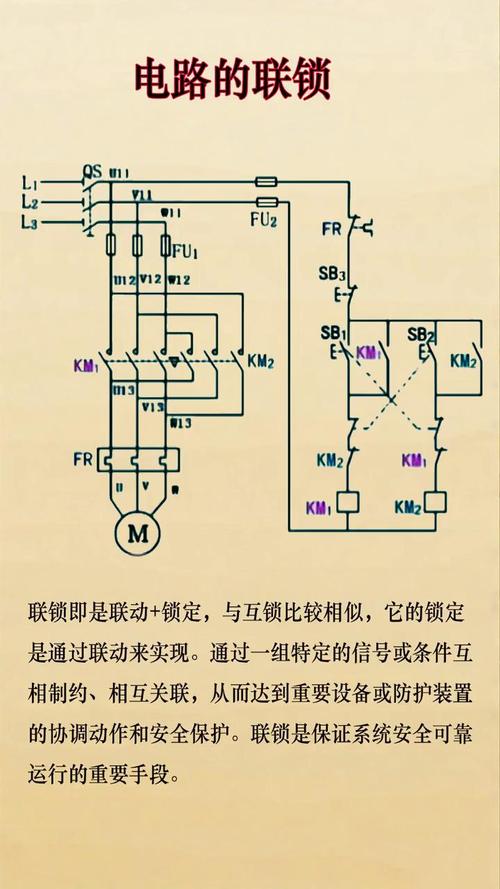
真的,别觉得硬线连锁土。我们现在做的高端产线,哪怕用了Profinet IRT做毫秒级的时钟同步,那层硬线的安全回路从来没拆过——软件跑飞的时候,硬线才是最后一道防线。
之前遇到个为了省成本的供应商,把所有安全信号全走总线传输,觉得反正同步周期1ms足够快。结果现场实测的时候,总线通信丢包率到3%,急停信号要800ms才能传到相邻的机器,那800ms里,一个以1.5m/s速度移动的桁架机械手,能滑出去1.2米,撞上去的话,一个进口的工件夹爪就三万多块,更别说撞坏了那个带远心镜头的视觉检测头,光换个镜头就要小十万。
别追求100%的协同效率,留30%的冗余才是真的稳
很多做方案的工程师,算协同效率的时候恨不得把所有的时间都卡得死死的:机器人的运动时间留0.1s的余量,物料传输的时间留0.2s的余量,觉得这样就能把OEE拉到最高。结果实际生产的时候,车间的气压波动、伺服电机的温升、工件来料的尺寸公差,随便一个小变化,整个协同的节奏就崩了。
今年年初在苏州做的那条汽车零部件机加产线,一开始供应商给的方案是3台CNC和1台桁架机器人协同,算出来的设计节拍是18s/件,预期OEE能到85%。我们改方案的时候,故意把桁架的运动速度降了15%,给每台CNC的上下料位加了0.5s的等待冗余,甚至在调度逻辑里加了“相邻设备如果连续3次节拍偏差超过1s,就自动把整体节拍拉慢0.3s”的规则。
结果跑了3个月,实际OEE稳定在82%,比原来的理论预期只低3个点,但是设备的故障停机时间少了70%——原来的方案跑起来,桁架因为长期满速运行,平均每个月要换2个伺服电机,现在3个月都没换过。
说实话,干我们这行的都知道,那些把OEE吹到90%以上的产线,基本都是靠人盯着补漏补出来的,真的让设备自己跑,能稳定在80%就谢天谢地了。
这里有两个最容易被忽略的设计细节,一定要记牢:不要用固定的同步时钟去卡每台设备的动作,要给设备留够“自我调整”的弹性空间。比如每次机器人取料的时候,让视觉系统拍一下工件的实际位置,自动修正机器人的运动坐标,不要让机器人每次都死磕那个固定的原点位置。协同系统的容错阈值,要比实际生产中遇到的最大扰动高20%。比如现场测到的最大物料位置偏差是2mm,那机器人的取料容错范围就设到5mm,不要设成2.1mm,不然稍微有点来料偏差就卡料。
上周跟那个3C厂的厂长聊天,他说之前花了几百万上的所谓“智能协同产线”,大部分时间都在等供应商的工程师远程调参数,现在改完之后,车间的技工自己就能换型,自己就能调节拍,反而比之前“高大上”的系统好用。
其实哪有那么多玄乎的算法啊。产线多机协同说白了,就是让一群性格、能力、脾气都不一样的设备,能搭着把手把活干完,不打架,不抢活,谁累了旁边的能搭个手,谁出问题了大家能及时停住。跟车间里班组干活是一个道理,对吧?
