2026-11-13 00:04:35 分类:机械设计
上周三下午的机械创新设计实训课,我刚把去年带学生做的智能物流分拣原型推到讲台边,后排几个男生直接凑过来伸手摸——上次他们对着展会的1分钟演示视频瞎改结构,把分拣辊的间隙留成了能卡半块橡皮的宽度。
先拆机械结构,别先讲算法
之前踩过的最大的坑,就是第一节课就拉着学生聊SLAM导航、视觉识别的前沿算法。
真的离谱。
有个组的男生查了三天的激光雷达论文,拍胸脯说要给AGV底盘加个360度的激光模组,结果连承重轮的轴承选型都没搞对,底盘推出去走两步就晃,轮子偏得能蹭到实训台的桌腿。
后来我干脆把所有算法相关的PPT全撤了。第一节课就把整个分拣线的结构拆成零件,摊在桌子上:传送带的辊子直径是多少,分拣挡块的转轴用什么规格的铜套,收集盒的倾角要设成多少才能让物料靠重力滑下去不卡。
 机械设计实训课智能物流分拣台拆解教学现场
学生一开始还觉得没意思,直到自己装完辊子,发现相邻辊子的高度差有2毫米,放上去的快递盒走到一半就歪倒,堵在传送带中间。
没人再喊着要加最高级的传感器了。
机械设计的核心从来不是追最先进的功能,是让每一个配合尺寸都能落地。之前有学生算差速的时候,把辊子的线速度和传送带的线速度搞成一样的,结果物料到了分拣口,既不往前走也不往侧边滑,在原地打转转,蹲在旁边扶了两分钟都没掉下来。
把成本砍到学生能承受的尺度
最开始做实训项目的时候,学生报上来的预算单能把我吓一跳。
工业级视觉模组一千二,铝合金型材一根八十,步进电机一个两百,整个小组五个人凑的经费才两百,连个模组都买不下来。
后来我们干脆换了整套低成本的方案:不用工业相机,就用普通的USB电脑摄像头,配开源的尺寸识别脚本;不用工业铝型材,就用激光切割的亚克力板拼框架;不用高精度的伺服电机,就用最普通的减速电机带动挡块抬升。整套算下来,每组的材料成本才一百一十几块。
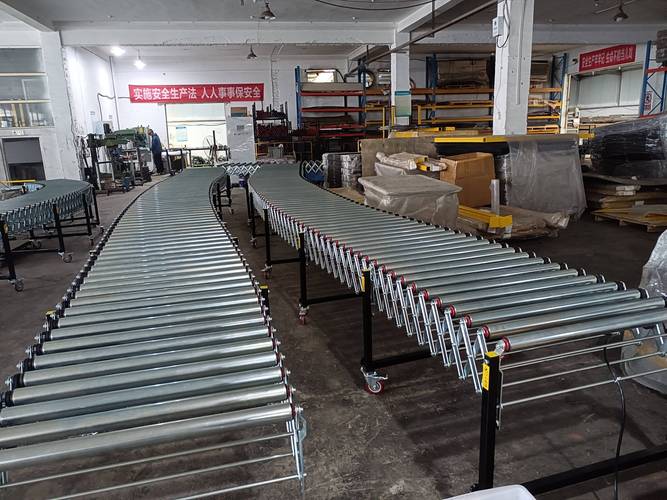 学生自制低成本智能物流分拣辊结构
有个女生一开始还嫌亚克力板太廉价,说做出来的东西不像“智能物流设备”,直到放上去三个大小不一样的塑料块,挡块准确抬升,塑料块顺着倾角滑到对应的收集盒里,才没再吐槽材料的事。
说实话,我之前也觉得这样的设备不够“工业级”,直到上次有个毕业的学生回校,说他现在在仓储设备厂做结构设计,刚进项目组的第一件事,就是对着我们这个低成本模型算挡块的抬升角度——厂里几十万的工业分拣线,核心的力臂计算逻辑跟我们课堂上练的一模一样。
没人会嫌你用的材料便宜。能跑通逻辑的设计,就是好设计。
别拿“未来场景”忽悠学生做设计
之前的教案里写过一句话,要引导学生设计对接无人仓的智能物流系统,结果收上来的设计方案,一半的内容是“实现全域感知”“构建数字孪生”,翻到结构设计的那一页,连设备的地脚螺栓怎么固定都没提。
纯纯的空中楼阁。
后来我把这个评分标准全改了。现在每次布置智能物流相关的设计题,第一要求就是:你做的这个东西,能在实训车间的桌面上跑起来,能分拣三个不同尺寸的塑料块,就算及格。
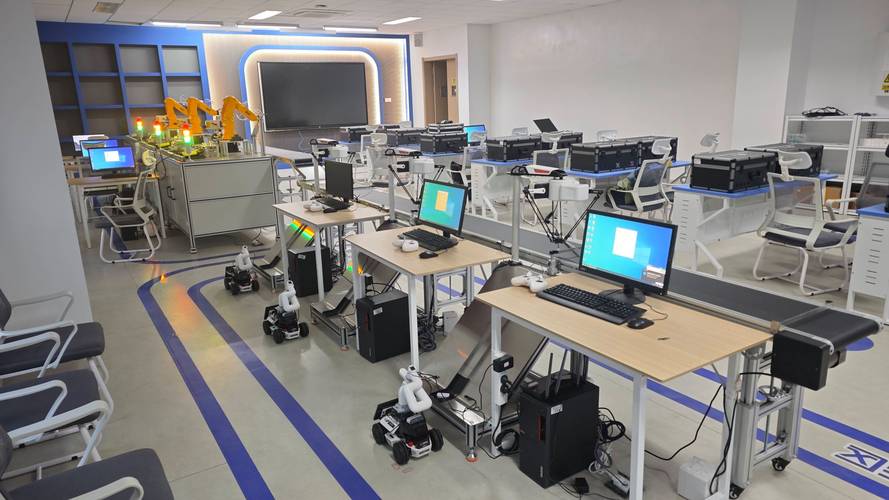 机械设计实训课学生智能物流方案答辩现场
别搞虚的。
我们现在的实训评分表,一半的分数是给结构的可加工性、装配的便利性、运行的稳定性,剩下的一半才给所谓的“智能功能”。哪怕你用最朴素的光电传感器做物料计数,只要结构扎实,比那些装了八个传感器但跑两步就散架的方案分数高。
有个之前总觉得智能物流是互联网公司事的男生,上次做完项目跟我说,原来他之前觉得“智能”全是软件的功劳,现在才发现,真正卡脖子的是机械结构——挡块抬起来的高度差1毫米,物料就会卡在挡块和传送带的缝隙里,根本轮不到算法发挥作用。
对嘛!
这才是我们要教的东西。
之前总花太多时间给学生看高大上的智能物流宣传片,看那些全自动化的无人仓视频,反而忘了最基础的东西:公差配合、受力计算、成本控制,这些才是机械设计学生进了行业之后,每天要打交道的真东西。
上次带的那个组,一开始把分拣挡块的转轴装歪了,抬起来的时候一边高一边低,物料滑的时候直接翻在传送带上,拆了三次才把转轴的同轴度调到0.5毫米以内,跑顺的时候整个组在实训室跳起来。
那股开心劲,比对着PPT抄十页方案真实多了。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:把智能物流从展会展台拽进机械设计课堂
文章链接:https://m.yqhljx.com/list_9/5724.html
