下午三点,第六轴的示教器还亮着
上周三下午,实训室那台六轴机械臂又停在半空。示教器屏幕上跳出一行提示——关节超限。学生小周没抬头,手指按在使能键上抖了两下,又缩回去。
我站在他背后看了三分钟。没说话。这不是本学期头一回了。
他手里的任务是给一个小料框做搬运,要求不高,点位只有五个。可这五个点的姿态,他调了四十分钟还没定下来。手腕一会儿朝里,一会儿朝外,第五轴的转角总差那么十几度。最后他抬头问我:老师,是不是这个机器人本身有问题?
我说不是。是你的法兰坐标系没建对。
学生卡住的地方,常常不是我以为的地方
说实话,头一回把这门课从参数背诵改成任务驱动,我挺得意。给个工件,给个料框,路径自己规划去。结果呢?两节课过去,六组里有四组连工具坐标系都没调准。
我最初的判断很直接:运动学没学牢。于是回头补正逆解,补DH参数,补齐次变换矩阵。补完再上机——还是卡。
卡在哪儿?卡在他们并不清楚自己设计的那套末端执行器,装到法兰上之后究竟朝哪边。
这个点有点微妙。课本上的法兰坐标系画得干干净净,Z轴朝外,原点规规矩矩。可学生做的真空吸盘架,重心偏了三十来毫米;夹爪气缸的进气口又刚好顶住手腕的旋转范围。图纸上看不出毛病。装配完,毛病全冒出来了。
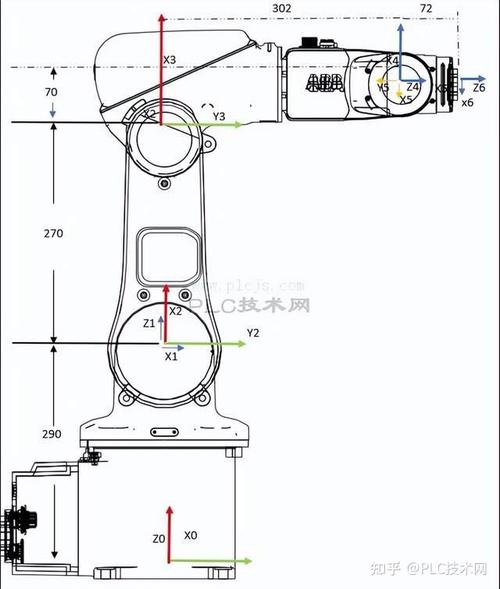
改了个动作。我不再一上来就讲DH表,先让他们拿卡尺去量法兰,手绘一张三视图,把重心位置和干涉区域标出来。画完了再上机。
有效果吗?有一点。至少“机器人撞到自己”这种低级事故不再出现了。不过话说回来,节奏慢了半拍,本来两周的内容拖成了三周。
四轴还是六轴,这是一次设计取舍
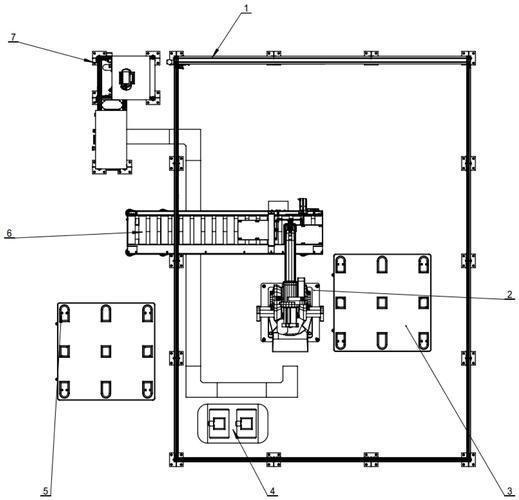
课程设计环节,有个题我纠结了很久:让学生做码垛工作站,给四轴还是给六轴?
六轴好看,演示性强,答辩时也唬人。可学生的注意力全被姿态解算吸走了。为了迁就一个刁钻的抓取角度,把节拍拖到二十几秒,后面的料框已经堆满。
后来我改成四轴SCARA打底,六轴只做拓展。四轴限制多,反倒逼他们去想一件事:工件该怎么摆,而不是机器人该怎么扭。
这是个思路上的转向。
有个学生,姓李,平时话少。他把料框的摆放角度从零度改成三十度,节拍直接砍掉四分之一。他没算动力学。就是拿纸板剪了个模型,在桌上转着玩。转着转着就通了。
这种时刻,比讲十遍雅可比矩阵都管用。
但我也不神化四轴。空间曲面的连续轨迹它做不了。真到了焊接、涂胶这类活,六轴的冗余自由度绕不过去。所以大纲里我留了一个拓展模块,谁有余力谁去碰,不强求。
仿真跑通了,不等于现场能动
离线编程软件是个好东西。学生在电脑上把轨迹拉得又顺又漂亮,节拍算出来十五秒,个个眉开眼笑。
然后上机。撞。
原因说出来特别朴素:仿真里没有考虑线缆的拖拽。第六轴正转反转几圈,气管绕成麻花。还有一条——仿真模型的减速比跟实机之间有偏差,位置误差在长路径上被一级一级放大。
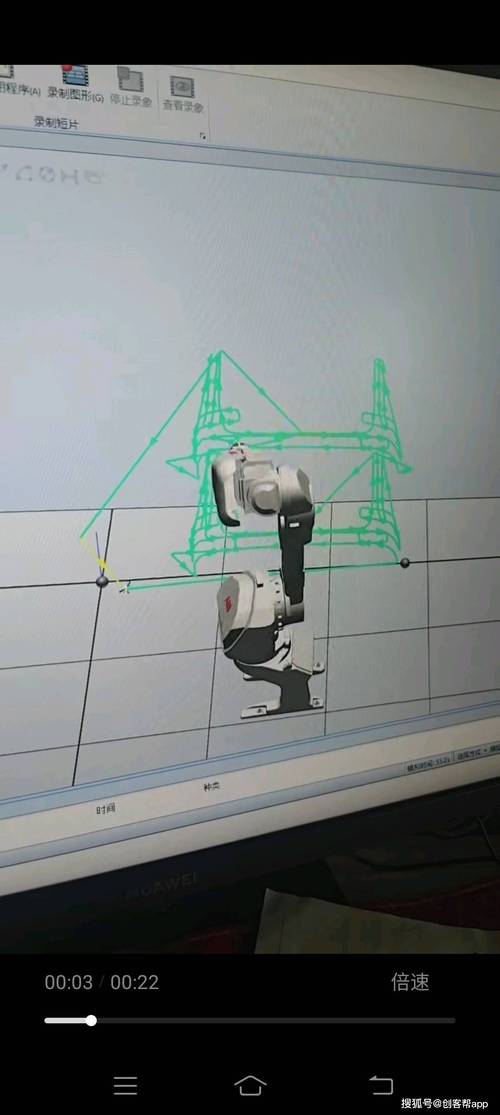
我现在的做法是,仿真结果只当参考。实机标定时让他们自己记三组数:示教位置、实际到达位置、偏差值。填表,填完自己看。
有个组的偏差到了四毫米。他们一口咬定是编码器坏了。查了半天,是末端工具的重复定位精度不够——自己加工的夹爪,两片平行度差了。
这其实是好事。设计、加工、装配、调试,一条链子上的问题,全在这一次撞机里露了头。学生那一刻的表情,我记到现在。
可我也得承认,实机台数太少。八个人抢两台,效率低得让人着急。后来改成分组轮转:一半做仿真和图纸评审,一半上机,评审那半边要交书面意见。写意见的过程,反而比动手更磨人。
改了什么,还有什么没改好
列几条具体的。
评价表里,我把“轨迹是否最短”删掉了。换成“夹具设计是否考虑装配工艺性”。这一条更贴机械设计专业该练的东西。
加了一个环节:互相挑图纸的毛病,挑出来算加分。学生最兴奋的就是这个环节,也最不留情面。有人把同学的气缸安装孔画反了,当场圈出来,场面有点尴尬——但下次没人再犯。
有个问题我到现在也没解决好——安全和效率的平衡。实训课时紧,学生上手慢,我就想放快一点。一放快,就容易出事。上个月有个学生在手动模式下把速度倍率拉到了满档,手臂扫过来那一下,我心跳漏了一拍。没伤人。那节课我提前二十分钟收了。
后来加了条硬规矩:手动模式倍率锁死在百分之十,要提速必须两人在场,一人监护。麻烦。但踏实。
还有教材。市面上的案例,不少还是十年前那条生产线。学生翻两页就放下。我自己在补案例,把手机外壳打磨、电池模组搬运这类近几年的活儿写进去。写得很慢,一节一节往下磨。
这门课大概就是这样。没有一劳永逸的方案。每个学期都会冒出新的卡点,你想办法堵上,下个学期又从别的地方漏出来。
那台六轴机械臂,下学期还得换一次减速机。到时候带着学生一起拆。打开看看里面——刚轮、柔轮、波发生器,看过了,再回头看图纸,很多话就不用解释了。
