2026-10-16 13:55:05 分类:机械设计
上周帮苏州一家做3C装配的客户调试国产协作臂。
刚通电半小时。
末端夹着的PCB板直接扫到旁边工艺工程师的胳膊。人没伤,板上0.4mm pitch的连接器直接歪了。项目组当场汗都下来了。
很多人对协作机器人的印象还停留在“安全、灵活、不用围栏”,真扎到项目里才知道,从关节选型到参数校准,每一步都藏着能让你现场加班到凌晨的坑。
别光盯额定负载,关节的安全扭矩阈值才是协作的核心
绝大多数人选协作臂,第一反应是“我要拿多少公斤的东西”,然后对着参数表找对应负载的型号,觉得选完就完事了。这真的是大错特错。
ISO/TS 15066明确规定了协作场景下人体各部位的允许静态接触力,手部140N、前臂180N、躯干120N,超过这个阈值就可能造成软组织挫伤。这些力值最终都会折算成关节端的扭矩阈值——你设的阈值太高,碰人了刹不住;设太低,正常运行的时候动不动就报警,产线根本没法用。
我们之前给一款臂做扭矩校准时,发现当关节腔温度从20℃升到60℃的时候,谐波减速器的摩擦阻力会下降32%。如果一开始在室温下把碰撞阈值设死,等连续运行两小时温度上来,同样的碰撞力度下,扭矩值会比室温时低三分之一,根本触发不了报警。更别说很多厂商的宣传册上,连扭矩传感器的采样率都不敢标——1kHz采样的传感器和100Hz采样的传感器,差了整整10倍的响应速度,碰撞发生的时候,后者连峰值扭矩都没测到,碰撞过程就结束了。
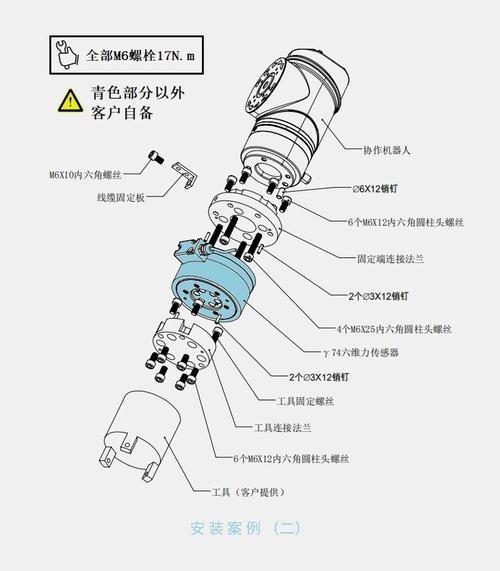 协作机器人关节扭矩传感器安装剖面示意图
就拿臂展1300mm的通用协作臂来说,我们算过J3关节的静扭矩:臂杆本身质量8.2kg,质心距J3轴420mm,加上末端3kg的负载,折算下来静扭矩是(8.2*9.8*0.42 + 3*9.8*1.05)≈64.3N·m,而关节的额定输出扭矩是80N·m,看起来余量足得很。但真到碰撞的时候,如果臂的运动速度是250mm/s,碰到刚性障碍物的冲击扭矩峰值能冲到172N·m——要是你把报警阈值设在额定扭矩的1.8倍也就是144N·m,系统根本来不及在接触瞬间刹车,等扭矩传感器测到值的时候,人已经被蹭了。
别信厂商吹的“零力拖拽超顺畅”。那是空载、地面绝对水平、减速器刚换完新润滑油的理想工况下测的。真装到生产线上,地面倾斜1度,拖拽力能比标称值大40%。你要是直接按宣传册的参数设阈值,到现场全是问题。
碰撞检测不是靠力传感器就能一劳永逸
一提到碰撞检测,很多人第一反应是“我装个六维力传感器在末端不就行了”。说实话,真这么设计的项目,十有八九会踩坑。
去年我们帮客户排查一款进口协作臂的虚警问题,那臂每个关节都装了扭矩传感器,按理说检测灵敏度够高了吧?结果车间旁边的空压机组一启动,整台臂就隔三五分钟报一次碰撞。拆了传感器测才发现,传感器的滤波窗口设了50ms,地面传过来的振动刚好在这个窗口的频段里,被当成了碰撞信号。
很多成本敏感的项目,根本不会在每个关节都装独立的扭矩传感器,靠的是伺服电机电流环的反馈来估算碰撞扭矩。这种方案的问题是什么?当关节运动速度低于50mm/s的时候,电流环的信噪比会跌到很低的水平,碰撞产生的微小扭矩变化,直接被电机的齿槽转矩噪声盖过去了。之前我们测试的时候,臂以30mm/s的速度慢慢蹭到旁边的数据线,系统根本没检测到,直到把线扯松了,上位机报通讯断开才停机。
ISO/TS 15066要求,协作机器人的整体安全响应链路不能超过200ms,其中从接触到检测出异常的时间不能超过50ms,剩下的时间留给关节刹车。我们现在的校准流程是,每个关节在不同温度、不同转速下,先扫一遍齿槽转矩和摩擦阻力的基线值,存在控制器的Flash里,碰撞检测的阈值设为基线值的1.6倍,滤波窗口压缩到3ms——既不会被振动触发虚警,也不会因为滤波太慢导致检测延迟。
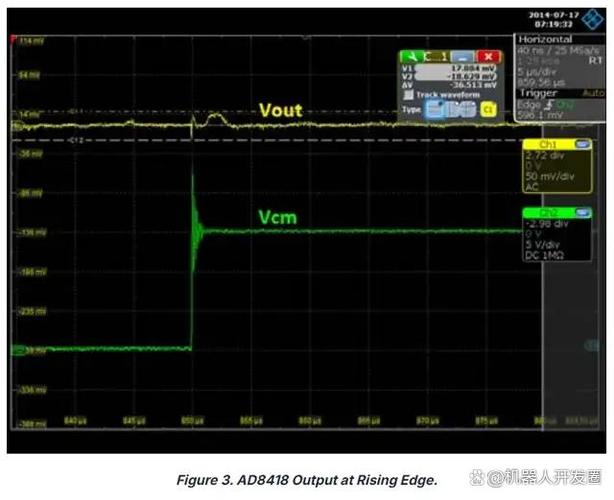 协作机器人碰撞检测电流响应曲线对比图
之前看过某厂商的技术文档,说他们的碰撞检测响应时间是120ms。我当时就笑了。这响应速度,碰到人都已经把人推出去半米了,还叫什么协作?
末端惯量匹配的坑,十个选型的人有八个踩
 末端惯量匹配的坑,十个选型的人有八个踩
现在选型的时候,大家都知道要算负载重量,但很少有人主动去算转动惯量。这真的是要命的事。
举个最简单的例子,同样是5kg的负载,一个是直径50mm的圆柱块,质心完全在J6关节的轴线上,折算到关节的转动惯量大概是0.0025kg·m²;另一个是长300mm的气动夹爪,夹着同样5kg的工件,质心离J6关节的距离是200mm,折算下来的转动惯量是0.108kg·m²——两者差了40多倍。
关节的允许最大转动惯量是和额定负载同等重要的选型参数,甚至在高速运动场景下,惯量指标的优先级比额定负载还高。去年给一家做汽车内饰装配的客户调设备,他们一开始自己选的协作臂,额定负载10kg,配的夹爪2kg,夹的工件3kg,算下来总负载才5kg,离额定值差了一半,结果只要臂的运动速度超过100mm/s,J5关节就报过载。拆下来算惯量才发现,那个夹爪是侧向伸的,质心离J5关节的距离有350mm,折算到关节轴上的惯量是0.22kg·m²,而J5关节的最大允许惯量才0.15kg·m²——这不报警才怪。
我们现在给客户做方案的时候,从来不会一上来就问“你要多大负载”,先问“你末端夹的东西是什么形状,伸出去多长,运行的时候要多快的速度”,把所有的惯量、扭矩、速度要求都算准了,再对着参数表选型号。上次碰到个刚入行的年轻工程师,说他们销售推荐了10kg的协作臂,结果现场装上去之后,臂一动整个机架都在抖。跑过去一看,他们把一个15kg的气缸装在末端,离关节轴400mm远,折算下来的扭矩都快赶上额定扭矩的两倍了——这哪是协作臂,这是拿协作臂当重载臂造啊。
别迷信参数表。协作机器人不是买回去插电就能用的设备,所有的安全阈值、运动参数,都要对着自己的现场工况一点点磨出来。
我见过太多项目,花了大价钱买了所谓的“高安全性协作臂”,因为参数设置不对,要么碰人,要么天天报警,最后被产线工人套上安全围栏,跟传统工业机器人没区别。那真的是把协作机器人的价值全浪费了。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:协作机器人设计避坑:从扭矩选型到碰撞检测的实操细节
文章链接:https://m.yqhljx.com/list_9/4445.html
