上周帮同行改了台AMR的底盘。跑直线的时候歪了整整12度。查了三天才发现是轮系安装的同轴度公差给松到了0.2mm——之前的设计员拿普通AGV的公差套工业级AMR,可不翻嘛。
很多人觉得移动机器人就是个带轮子的小车,拼起来就能跑,真到了量产阶段才会发现,直线跑偏、过坎掉定位、冬天续航打对折这些破事,每一个都能把你磨到崩溃。全是这几年在项目里踩过的实坑,没有虚的概念。
轮系布局的选型权衡,从来没有“最优解”只有“最适配”
现在常用的移动机器人轮系就三类:差速两轮带万向随动轮、麦克纳姆轮全向、十字全向轮。没有哪一种能通吃所有场景。
之前给3C车间做的AMR,一开始选了麦克纳姆轮,毕竟能侧移,转场方便。结果车间后来扩线,地面铺了3mm宽的拼接缝,麦克纳姆轮的辊子直接卡进缝里,每次过缝就咯噔一下,定位直接飘5mm。换了窄型差速轮之后,过缝稳得很,只是侧移要绕半圈——但车间给的转场时间够,反而比之前效率高。
算驱动扭矩的时候,别光盯着滚动摩擦系数。工业场景下的扭矩计算必须覆盖坡道分力、启动冲击两个变量,公式直接套:T = (m*g*(f*cosθ + sinθ)*r)*k / i。这里的k是冲击系数,取1.5~2,别省。上次有个项目,设计员只按平路滚动摩擦算,留了20%余量,结果满载200kg爬1:20的坡道直接溜车,后来把减速比从1:30调到1:45,才稳。
轮距的设计也别一味求宽。很多人觉得轮距越宽越稳,真要过医院那种800mm宽的消防通道,宽轮距直接卡门。之前做的医院配送机器人,一开始轮距做了620mm,剩下的边距只有90mm,稍微偏一点就蹭墙,后来换了直径100mm的窄型全向轮,轮距缩到540mm,才刚好能过。
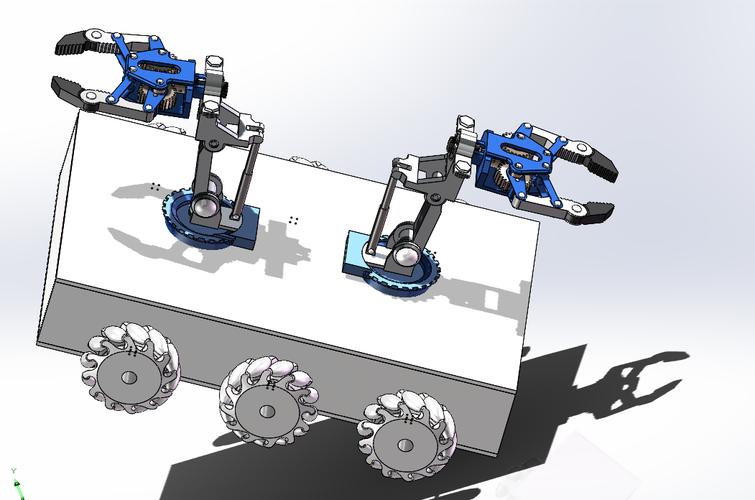
别信网上说的“麦克纳姆轮比差速轮高级”,适合场景的才是对的。环氧自流平的平整地面,麦克纳姆轮效率高;有拼接缝、坡度大的水泥地面,差速轮的可靠性能甩麦克纳姆轮十条街。
公差链的控制,是80%移动机器人定位漂移的根源
我之前在现场测过一组数据:同一台差速底盘,轮系安装面的同轴度从0.2mm调到0.02mm之后,跑20米的横向偏移从32cm降到了8mm。真的,就差了0.18mm的公差,效果天差地别。
为什么?两个驱动轮的安装同轴度差了,接地压力就不一样,橡胶轮的接地变形量就有差,实际滚动半径差个0.1mm,跑100米的路程差就是100mm——这还是理想计算值,实际因为地面摩擦的波动,偏移量会翻倍。
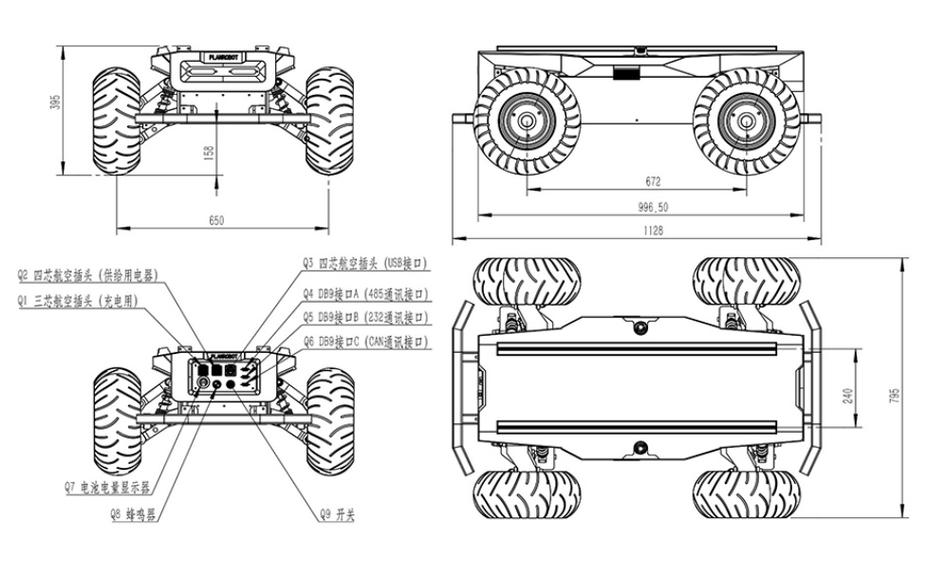
很多年轻工程师审图的时候,喜欢把轴承座的安装孔公差标成H9,觉得够了。我的天,H9的公差带是+0.087mm,装上去轴晃得像荡秋千,能不飘吗?按照GB/T 38124-2019《自动导引车 通用技术条件》的要求,工业级AMR的轮系安装面平面度必须控制在0.03mm以内,驱动轮同轴度公差不能超过0.02mm,这个是硬线,别随便松。
减震的设计也有坑。很多人觉得减震越软越好,能缓冲地面冲击。结果减震太软,满载的时候底盘沉,四个轮的变形量差太多,还是飘;减震太硬,过地面凸起的时候轮跳起来,编码器直接丢脉冲,定位能飘个10mm。我们现在试了几十次,定下来用邵氏90A的聚氨酯减震垫,满载压缩量2mm,空载1mm,刚好平衡稳定性和缓冲性。
上次审图看到个设计,把减震垫的硬度标成邵氏60A,我直接打回去重改——那软得跟海绵似的,满载直接压到底,跟硬连接没区别。
电池与动力系统的匹配,别拿“够用”当设计目标
很多人选电池,就按“平均功率*要求续航时间”算容量,觉得够了。真到了实际场景,全是坑。
比如给冷链仓库做的AMR,仓库温度是-18℃,一开始选了普通三元锂电池,标称100Ah,实际跑2小时就没电了——低温下三元锂的放电容量只剩额定值的60%,还没算低温下电机扭矩下降带来的功率损耗。后来换成低温磷酸铁锂,加了带温控的电池加热膜,把电池仓温度维持在15℃以上,才达到了要求的8小时续航。
电池的安装位置也不能随便放。很多人把电池放在底盘中部,觉得重心低稳。之前的项目,电池偏左装了20mm,本来觉得差一点没事,结果跑了3个月,左边两个轮的磨损量比右边大1.8mm,每次去充电位对位,差了30mm,根本插不上充电针。后来我们把电池的安装孔做成长圆孔,能左右调整,用压力传感器测四个轮的接地压力,把四个轮的接地压力差控制在额定载荷的5%以内,才解决了这个问题。
还有个最容易被忽略的坑:走线。很多人把动力线和编码器信号线绑在一起走,电机启动的时候,电磁干扰直接让编码器的脉冲乱跳,定位飘个10mm,查了半个月才找到原因。后来我们要求动力线必须用带屏蔽层的线缆,和信号线的间距留50mm以上,屏蔽层单端接地,才把这个干扰问题解决。
前几天整理项目文档,翻到2021年做的第一台移动机器人的底盘图纸,公差标的稀碎,轮系扭矩算的少了三分之一,电池位置偏了15mm,现在看简直像学生作业。
做移动机器人这东西,从来不是把几个零件拼起来就能跑。你要盯着每一个公差、每一个安装位置、每一个可能的干扰源——毕竟,你在图纸上省的1小时调试时间,最后都要在车间里花10倍的时间补回来。
