上次实训课的场景我现在都记得。
第三组的两个男生,蹲在机械臂前面调了四十分钟,从关节坐标系到夹爪行程,每一步都对着教材上的参数卡核对,最后伸手按了运行键。
啪。
熟鸡蛋直接被夹成两半,蛋液顺着夹指滴到实训台的防滑垫上,黄白的一片。
当时两个男生脸都涨红了,说算出来的夹持力刚好是鸡蛋能承受的最大值,怎么就碎了。我凑过去看他们的参数表才发现,他们算的时候完全没考虑鸡蛋本身的大小偏差——同批次的鸡蛋,直径差个2mm太正常了,他们按最小直径算的夹持力,碰到大一点的鸡蛋,实际受力直接超了三倍。
总在“抓得稳”和“不抓坏”之间卡壳
我前几年教这部分的时候,总觉得是学生对公差的概念理解不到位,每次碰到这种问题,就把材料力学的接触应力公式写在黑板上,让他们重新算。算来算去,下次做别的项目,还是会犯一样的错。
后来我蹲在实训台边看了整整一周的学生调试,才反应过来。
他们从根上就把末端执行器当成了机械臂的“附属零件”。
觉得机械臂的关节转到位了,剩下的事夹爪自己会搞定。
哪有这么好的事。
机械臂累积的定位误差,夹爪的制造误差,工件本身的尺寸偏差,全都会堆在最后接触的那一下。差一点,要么掉,要么碎。我见过有小组为了把定位精度提上去,反复调了三天的关节伺服参数,最后因为夹指上贴的橡胶垫翘了个边,抓十个零件掉八个,之前花的所有功夫全白费。
别上来就翻选型手册
之前的教案安排,是讲完机械臂的运动控制,就直接发选型手册的电子版,让学生根据抓取的工件参数选夹爪,算行程,算夹持力。结果呢?
学生对着手册上的参数表,选出来的夹爪,行程够,力够,尺寸对,拿到实训台一用,抓软的硅胶制品压出凹痕,抓光滑的金属片打滑,抓形状不规则的3D打印件夹不住。
说实话,我那时候都觉得,是不是这些学生根本就没动手的天赋。
直到去年改了教案,第一周根本不让碰夹爪,也不让看手册。就让他们拿自己的手当研究对象。
抓自己的水杯。抓桌上的铅笔。抓捏皱的快递信封。抓放在桌角的多肉花盆。
有个平时总坐最后一排的男生,抓了十分钟自己的无线鼠标,突然抬头跟我说,原来我握鼠标的时候,根本不是用最大的劲捏,是手指顺着鼠标的弧度贴上去,劲刚好够不让它掉就行。
对嘛。
人本身就是最会适配不同场景的末端执行器。你不需要翻手册,就知道抓鸡蛋要轻,抓铁块可以用点劲,抓表面滑的东西要把接触面贴得更实。
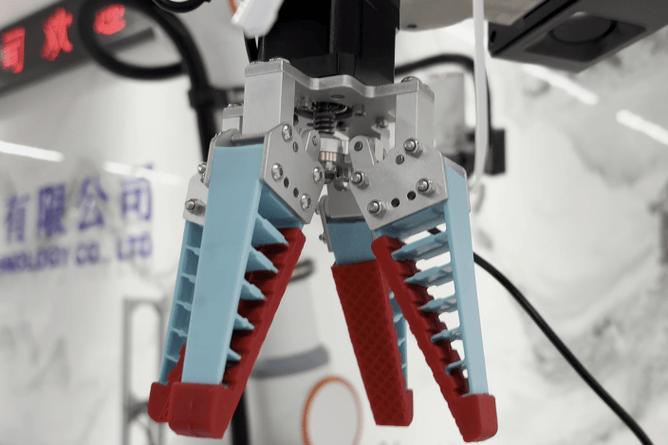
那之后再让学生选夹爪,他们不会一上来就找参数最大的。会先把要抓的东西拿在手里摸半天,想清楚接触面要什么软硬度,要留多少余量,碰到尺寸偏差的时候要留多少容错空间。
那些被忽略的“冗余”设计
学生做设计的时候,总追求“最简结构”。
觉得零件越少越好,重量越轻越好,没有一点多余的结构才是好设计。
上次有个小组做的金属加工上下料的夹爪,为了减重,把夹指上所有的缓冲结构全删了,硬铝的指面,没有橡胶垫,没有弹性形变的余量。
结果呢?
抓直径误差1mm的金属毛坯,要么因为直径小1mm夹不住,直接从夹爪里掉下来砸到工作台;要么直径大1mm,夹得太紧,毛坯卡在夹指里取不下来。
我蹲在旁边跟他们说,你自己的手指尖有一层软组织,那不是你身体的“冗余”,是容错。
末端执行器的容错量,从来不是靠理论公式算出来的,是在一次次实际抓取的测试里攒出来的。
那个小组后来没买贵的商用硅胶指套,就从平时攒的快递气泡袋上剪了两层泡棉,贴在硬铝的指面上。再去抓那些尺寸有偏差的毛坯,稳得很。之前有个做果蔬分拣的小组,一开始用硬塑料的夹指,碰着草莓的软表皮直接戳破,后来也是贴了层泡棉,效果比花了两百多买的定制硅胶指套还好。
上周有个毕业两年的学生回校,现在在工厂做自动化上下料的设备。
他说现在每次设计末端结构,都想起当年在实训台把一盘子鸡蛋夹碎的事。选夹持力的时候,从来不会照着手册上的最大值打满,都会留三成的余量。
我站在实训台边,看着旁边的学生又把一个鸡蛋夹碎,蛋液顺着指面往下滴。
突然觉得,之前改了三版的教案,没白折腾。
