外骨骼机械设计:从驱动选型到人机耦合的工程实践
摘要:外骨骼这玩意儿,十年前还在实验室里当展品,现在工地上、康复科里已经能见到真家伙了。可真正做过的人都知道,难的不是算法,是力怎么从电机传到人身上。这篇文章不讲虚的,就聊几个硬核设计点:驱动怎么选、结构怎么刚、人机界面怎么不硌人。
驱动选型:别一上来就谈无刷电机
我见过太多项目,方案评审第一页就写“采用无刷直流电机+谐波减速器”。没错,这组合成熟,功率密度也漂亮。但你得先问一句:反驱力矩够不够小?
下肢外骨骼,尤其是助行类,摆动相的时候人腿得带着机械腿走。如果减速比太大,关节阻力矩能到好几牛米,穿的人走两步就骂娘。谐波减速器背隙小、精度高,可效率在低速下……说实话,挺感人的。100:1的减速比,反向效率可能掉到60%以下。
算一笔账。假设膝关节峰值助力需求是40 N·m,电机额定扭矩0.5 N·m,减速比80:1。理论输出40 N·m,对吧?但摩擦、惯量、背隙补偿一叠加上去,实际有效扭矩可能只有32 N·m。怎么办?要么电机选大一号,要么上力矩传感器做闭环。
液压方案呢?功率密度碾压电机,尤其适合大负载场景。但液压站、油管、阀组……穿在身上跟背了个小型机床似的。气动更别提,刚度太软,位置控制一塌糊涂。除非你是做气动人工肌肉那种仿生路线,否则工业外骨骼基本别碰。

结构刚度:轻和刚,天生是冤家
外骨骼的杆件,说白了就是一根根悬臂梁。人一施加力,末端位移直接决定穿戴舒适度。刚度不够,力还没传到人身上,结构先变形吸能了。
材料上,碳纤维复合材料比刚度高,但各向异性。你按0度铺层,轴向刚度漂亮,可扭转刚度呢?上次有个团队用碳纤维管做大腿杆,静态测试没问题,人一跑起来,扭转振动把绑带都震松了。后来改成碳纤维+钛合金接头,局部加厚,才压住。
具体设计时,我习惯先算一阶固有频率。目标很简单:别落在人行走的激励频带里。正常步态,髋关节摆动频率大概1-2 Hz,但冲击分量能到10 Hz以上。结构一阶频率要是只有8 Hz,共振跑不掉。一般要求至少30 Hz以上,留足安全裕度。
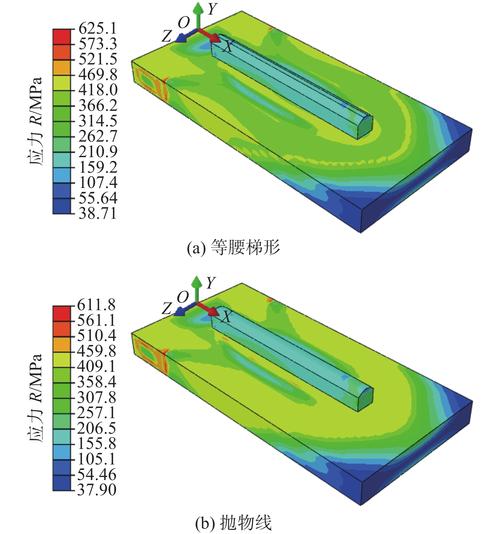
有限元分析别只看应力云图。位移约束、接触非线性、预紧力,这些才是真坑。螺栓连接处用刚性单元简化?那算出来的刚度至少虚高20%。实在点,用梁单元或者实体单元建连接。
还有个事,疲劳。外骨骼不是用一次就扔,康复科室一天可能穿脱几十次。铝合金7075-T6,疲劳极限大概150 MPa,但你得考虑表面粗糙度、应力集中。圆角半径小于0.5 mm,疲劳寿命直接打对折。这不是吓唬人,是血泪教训。
人机耦合:力传递的最后一公里
这地方最容易被忽视。机械设计得再漂亮,绑带一勒,人不想穿了。
绑带压力的分布,直接决定舒适度。有研究说,人体软组织安全压力阈值大概在20-30 kPa,超过这个数,时间一长就缺血。但压力太小,力传不过去,外骨骼空转。矛盾吧?
解决方案有几个方向。一是增大接触面积,把力分散开。二是用柔性界面,比如热塑性聚氨酯衬垫,模量匹配皮肤。三是做力反馈,实时调绑带张力。不过说实话,第三条成本太高,工程上不如前两条实在。
六维力传感器装在哪?脚底、大腿绑带、腰部。脚底测地面反力,大腿测交互力。但传感器本身有刚度,会引入柔顺性。安装位置不对,测出来的力掺了一堆结构变形分量。我一般建议传感器尽量靠近交互点,缩短力路径。
控制策略上,阻抗控制是主流。公式不复杂:
τ = K(q_d – q) + D(q̇_d – q̇) + τ_ff
K是刚度矩阵,D是阻尼矩阵。难点在参数整定。K太大,人觉得硬邦邦;K太小,助力迟滞。临床上,康复早期用低刚度,后期逐步调高。这跟教小孩骑车一个道理,先扶着,再放手。
意图识别呢?表面肌电(sEMG)响应快,但个体差异大,电极贴歪一点信号就变。力矩传感器稳,但有延迟。折中方案:sEMG触发+力矩闭环。sEMG检测到发力意图,立刻给一个前馈力矩,然后力矩传感器闭环修正。延迟能压到50 ms以内,基本够用。
一些散碎的经验
别迷信仿真。样机穿上走两步,比跑一百次Adams都管用。
线束布置要留余量。关节处反复弯折,普通导线几万次就断。用螺旋线或者编织线,寿命能到百万次级别。
电池别放腰部正后方。人后仰的时候硌得慌,重心也偏。放侧后方或者大腿外侧,重心更稳。
散热。电机和驱动器连续工作,外壳温度能到60度以上。夏天穿,等于绑了个暖宝宝。要么加散热片,要么限功率。
最后,标准。ISO 13482是服务机器人安全标准,外骨骼可以参考。但具体到机械接口、电气安全,还得看IEC 60601-1。别等产品要注册了才发现测试过不了。
结论

外骨骼的机械设计,核心就三件事:驱动匹配负载、结构匹配刚度、界面匹配人体。任何一个环节偷懒,最后都会在穿戴者身上找回来。别追求一步到位,先做个能用的,再迭代。毕竟,工程不是发论文,是让人愿意穿、穿得住、穿得久。
——大概就这些。有具体问题,欢迎拿图纸来聊。
